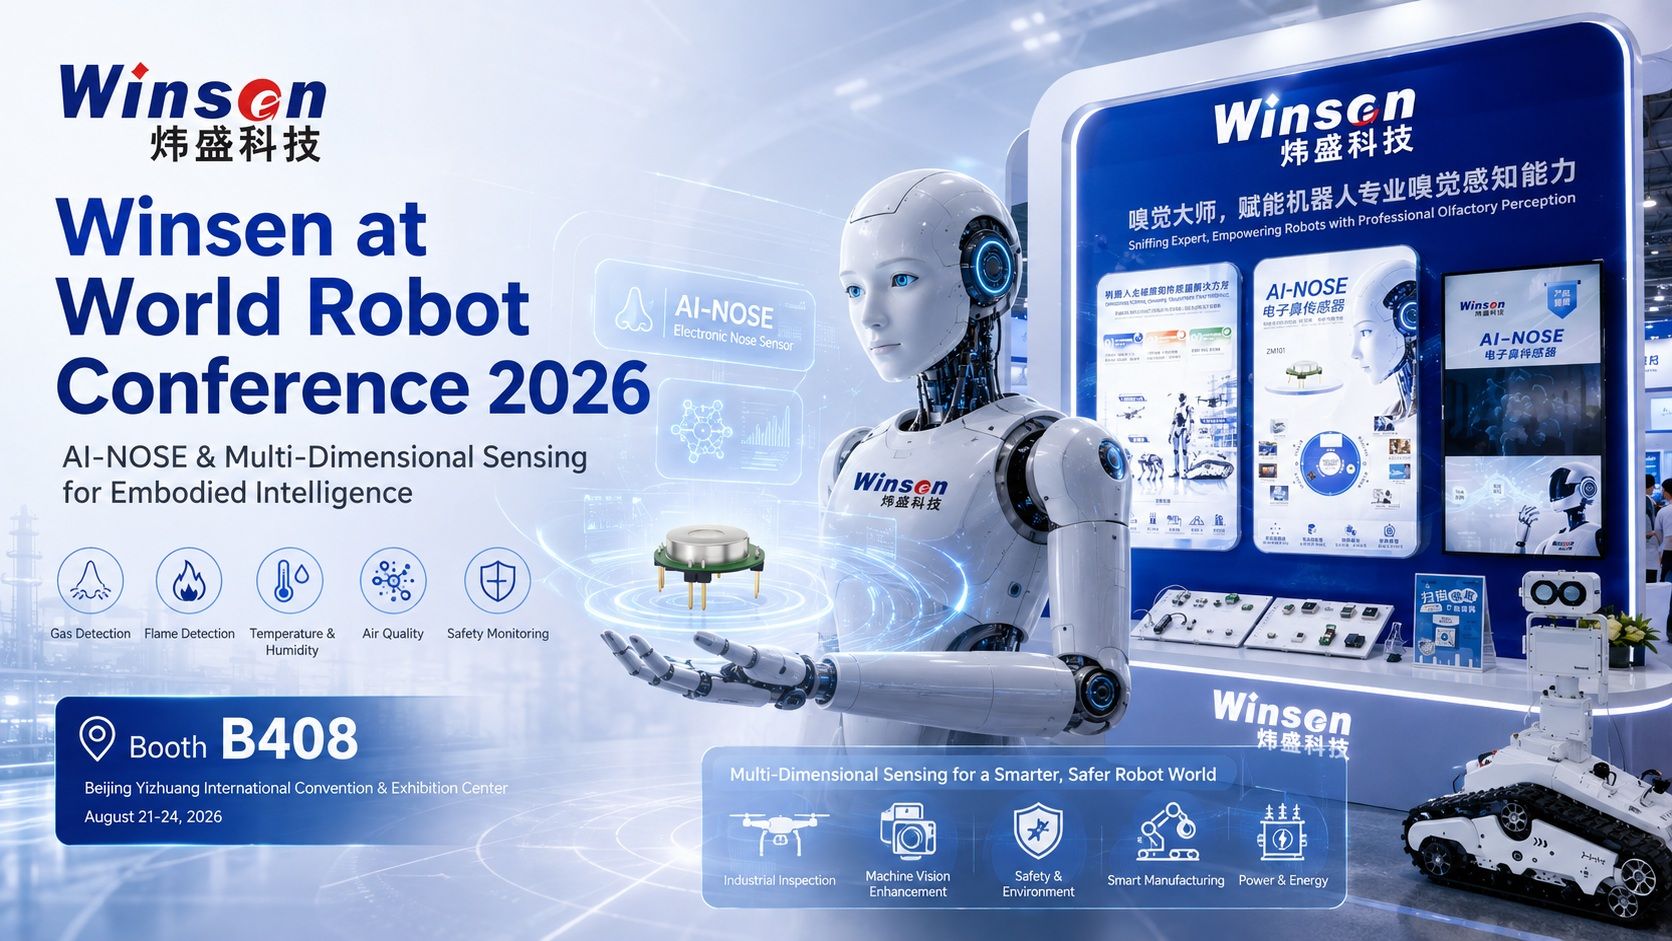
Le Conférence mondiale sur les robots 2026 officiellement inauguré à Pékin le 19 août, réunissant plus de 300 entreprises liées à la robotique, plus de 2 000 expositions et plus de 150 premiers produits.
Des robots humanoïdes et de l'automatisation industrielle aux plates-formes d'inspection autonomes et à l'intelligence embarquée, l'événement de cette année met en évidence un changement important dans l'industrie de la robotique : les robots vont au-delà des laboratoires et des démonstrations et pénètrent dans des environnements réels de plus en plus complexes.
À Stand B408, Winsen présente une capacité qui devient de plus en plus importante pour cette transition :
détection environnementale et perception olfactive pour les robots.
La vision permet aux robots de voir. Les modèles d'IA permettent aux robots d'analyser et de prendre des décisions. Mais lorsque les robots pénètrent dans les usines, les installations énergétiques, les espaces souterrains, les habitations ou les environnements publics, de nombreux risques importants et changements environnementaux ne peuvent pas être identifiés visuellement.
La concentration de gaz, les odeurs, les niveaux d'oxygène, les COV, la qualité de l'air, la température, l'humidité, les particules et d'autres paramètres environnementaux fournissent tous des informations que les caméras seules ne peuvent pas capturer.
C’est là que la détection des gaz, la surveillance environnementale et la détection olfactive alimentée par l’IA peuvent ajouter une nouvelle dimension à l’intelligence incarnée.
Au-delà de la vision : pourquoi les robots ont besoin de davantage de détection environnementale
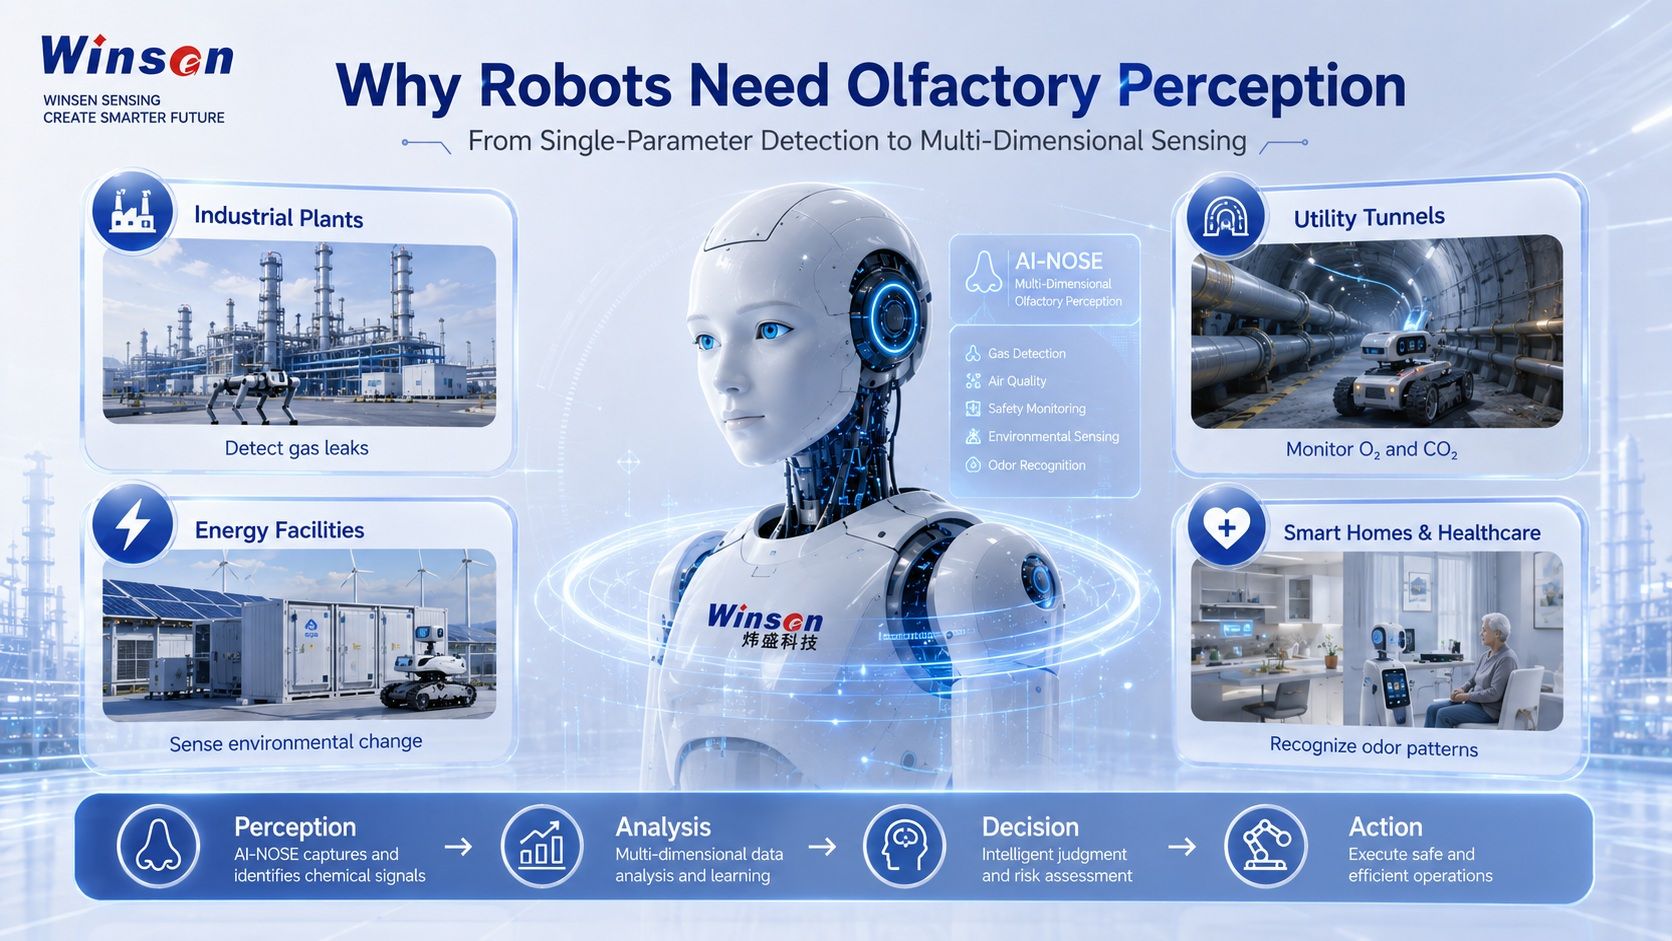
Les robots sont de plus en plus déployés dans des environnements dynamiques, imprévisibles et parfois dangereux.
Un robot d’inspection industrielle entrant dans une usine chimique devra peut-être détecter des gaz combustibles ou toxiques avant de s’approcher de l’équipement.
Un robot opérant dans un tunnel souterrain peut avoir besoin d'identifier un manque d'oxygène, des niveaux anormaux de CO₂ ou une accumulation de gaz dangereux.
Une plate-forme autonome dans une installation énergétique peut avoir besoin de surveiller en permanence les conditions de température, d’humidité, de particules et de gaz.
Les robots de service opérant dans les maisons, les environnements de soins de santé et les espaces commerciaux pourraient éventuellement avoir besoin de distinguer les changements de qualité de l'air, les odeurs anormales ou les modèles d'odeurs caractéristiques.
Ces applications nécessitent que les robots perçoivent des informations au-delà de la forme, de la distance, de la couleur et du son.
Pour l’intelligence incorporée, la détection environnementale peut inclure :
- détection de gaz combustibles ;
- surveillance des gaz toxiques et dangereux ;
- surveillance de la concentration en oxygène ;
- Détection du CO₂ ;
- Détection des COV et des odeurs ;
- température et humidité ;
- les particules et la qualité de l'air ;
- détection de pression ;
- détection des flammes et des incendies.
En combinant ces paramètres avec la vision, le positionnement, les modèles d’IA et le contrôle des mouvements, les robots peuvent acquérir une compréhension plus complète de leur environnement.
De la détection à capteur unique à la perception multidimensionnelle
Les systèmes de détection traditionnels sont souvent conçus autour d’une seule question :
Un gaz particulier est-il présent ?
À mesure que les applications robotiques deviennent plus complexes, les questions évoluent.
Les robots devront peut-être déterminer :
- Le milieu environnant change-t-il ?
- Le changement indique-t-il un risque possible pour la sécurité ?
- Plusieurs paramètres environnementaux évoluent-ils simultanément ?
- Un gaz ou une odeur correspond-il à une condition apprise précédemment ?
- Le robot doit-il continuer à fonctionner, enquêter davantage ou déclencher une alarme ?
C'est ce qui pilote la technologie de détection de détection d'un seul paramètre vers la fusion multi-capteurs et la compréhension de l'environnement.
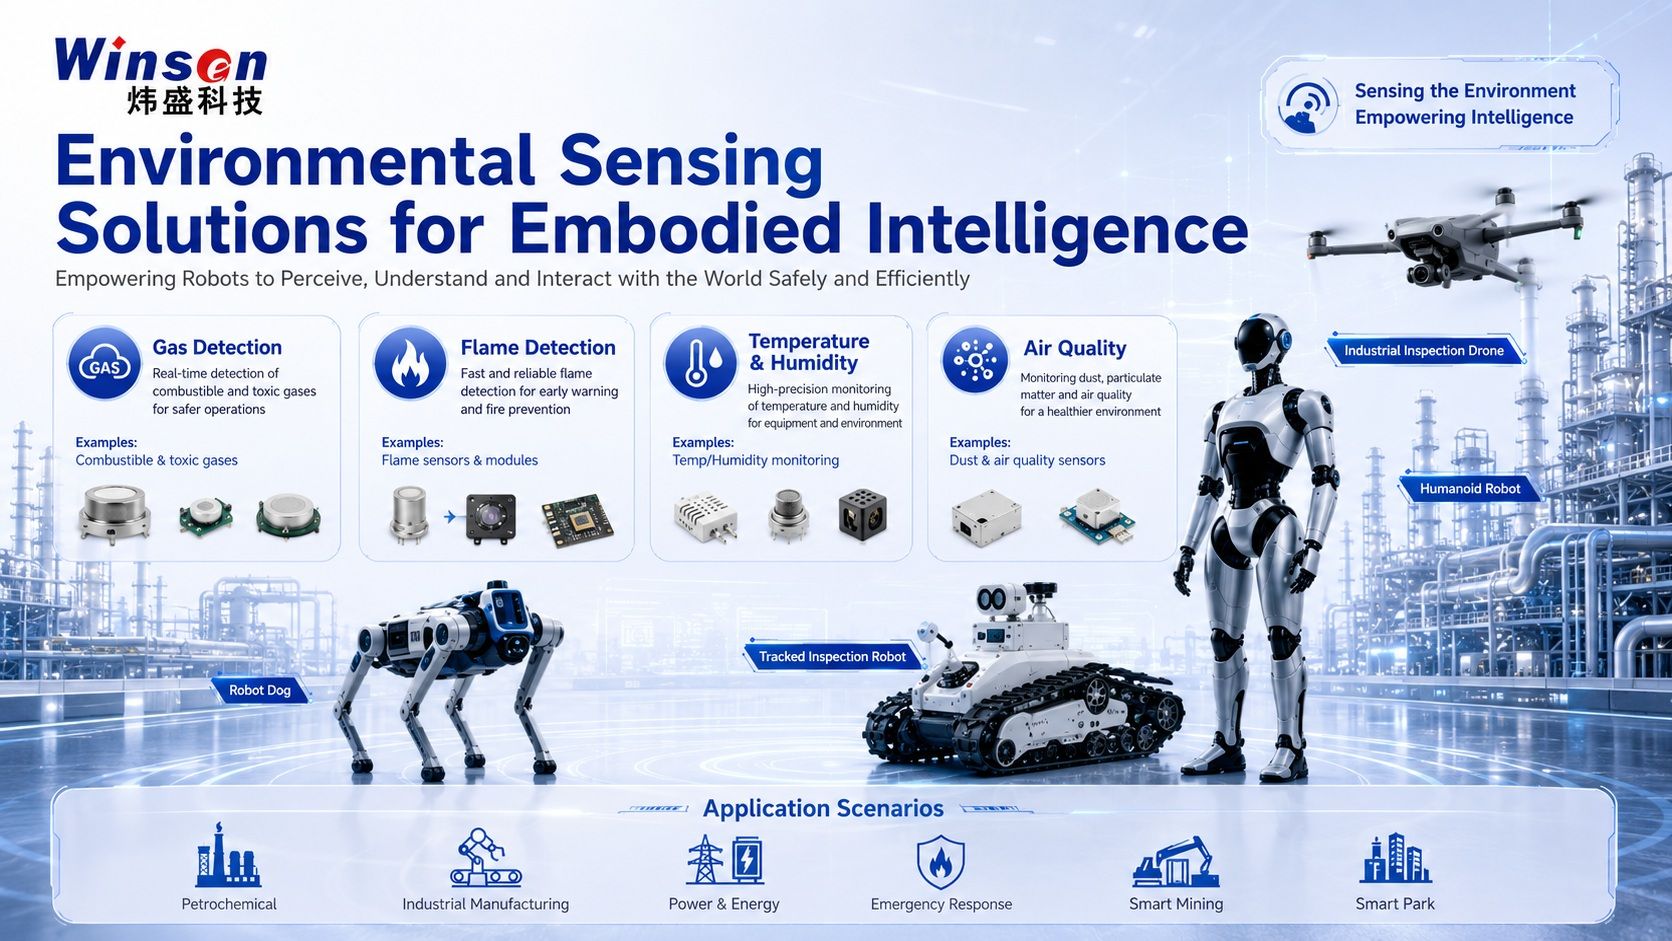
Winsen propose des technologies de capteurs couvrant plusieurs dimensions de la perception environnementale, notamment les gaz combustibles, les gaz toxiques, le CO₂, les COV, les odeurs, l'oxygène, la température, l'humidité, les particules, la pression et la détection des flammes.
Différents capteurs peuvent être combinés en fonction de l’application et de l’environnement d’exploitation du robot.
Par exemple, un robot d’inspection industrielle peut combiner :
CH₄ + CO + H₂S + O₂ + température/humidité
tandis qu'un robot de service axé sur la qualité de l'environnement intérieur peut intégrer :
CO₂ + COV + détection d'odeurs + particules + température/humidité
L’objectif n’est pas simplement d’installer davantage de capteurs.
L’objectif est de fournir aux robots les informations environnementales nécessaires pour prendre de meilleures décisions.
ZM101-A AI-NOSE : donner aux machines un sens de l'odorat
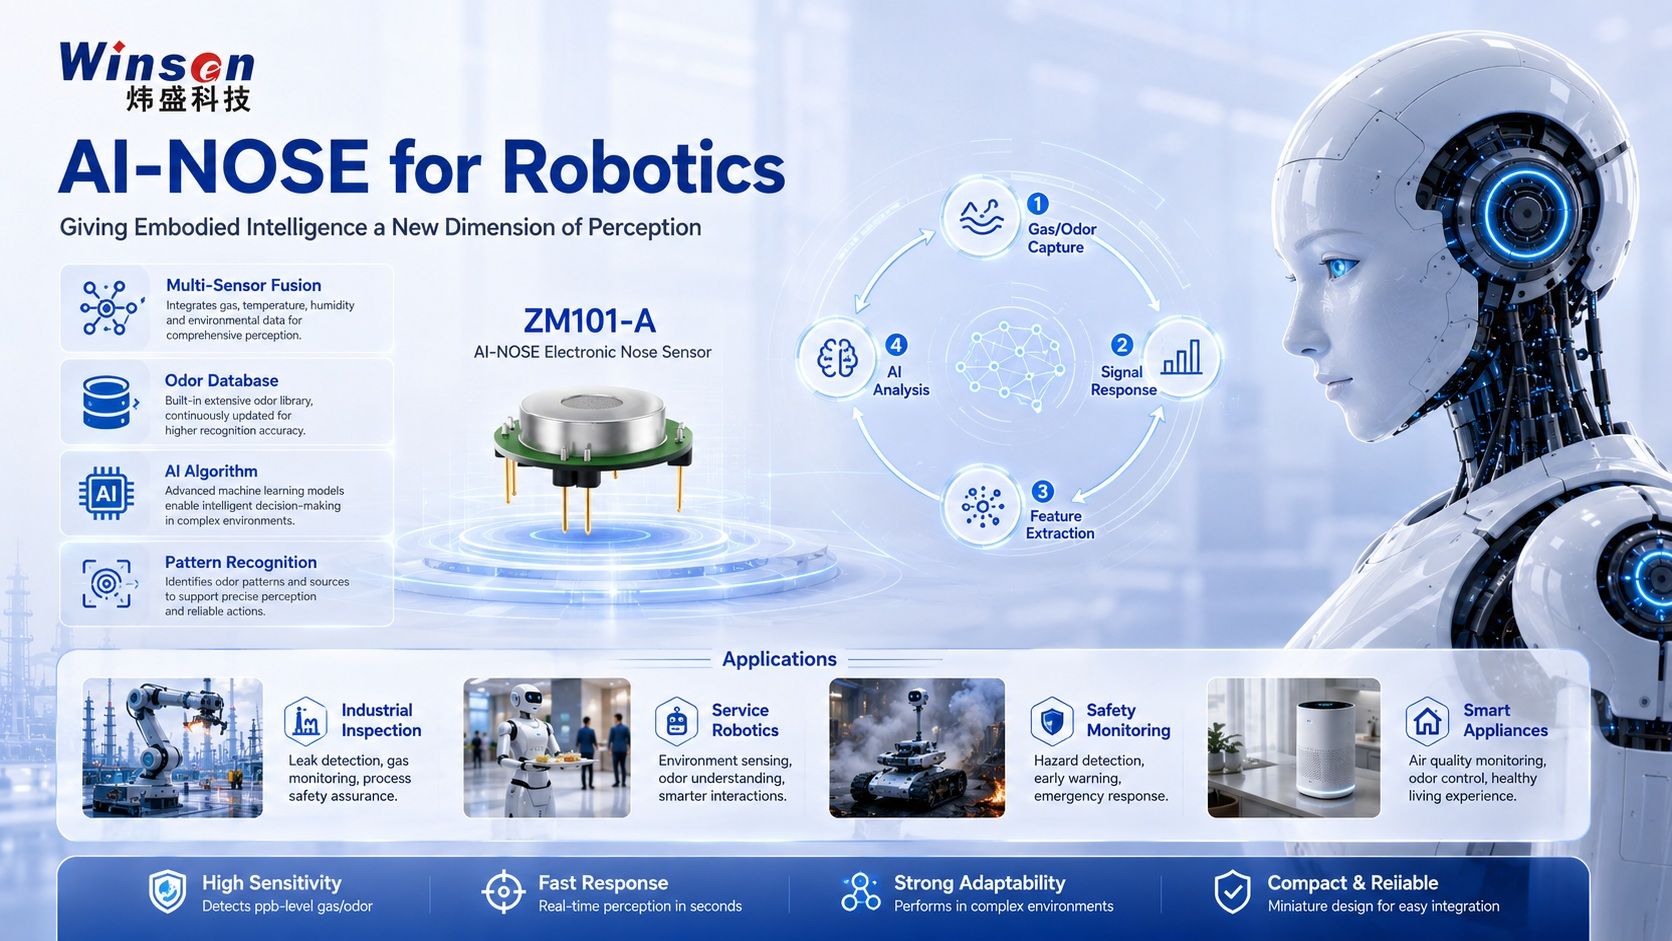
L'un des produits qui attire particulièrement l'attention sur le stand Winsen est le ZM101-A AI-NOSE.
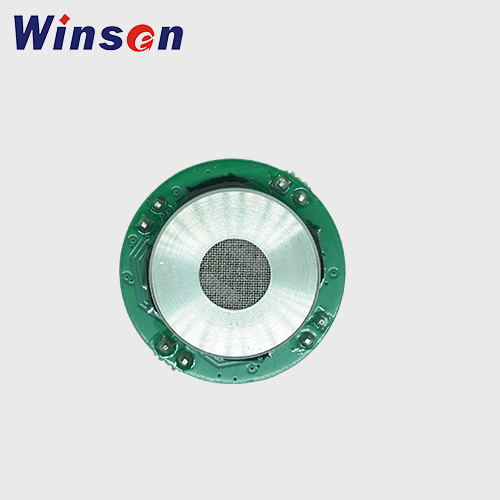
Le ZM101-A est une plateforme de capteurs électroniques intelligents basée sur un réseau de capteurs de gaz MEMS multicanaux.
Au lieu de s'appuyer sur une seule valeur de concentration de gaz, le système analyse les caractéristiques de réponse combinées de plusieurs canaux de détection.
Un flux de travail AI-NOSE typique peut être représenté comme suit :
Exposition aux odeurs/gaz → Réponse du capteur multicanal → Extraction de caractéristiques → Analyse du modèle IA → Reconnaissance de formes
Cela crée un chemin depuis la détection de gaz conventionnelle vers reconnaissance complexe des odeurs et perception chimique.
Réseau de capteurs MEMS multicanaux
Le ZM101-A intègre six unités de détection MEMS et peut prendre en charge différentes combinaisons de canaux en fonction de l'application cible.
Les dimensions de détection disponibles incluent des gaz tels que :
- NH₃;
- COV ;
- NO₂;
- H₂S;
- CO;
- CH₄.
Les réponses multiples des capteurs forment un motif caractéristique ou une « empreinte olfactive » qui peut être analysée par des algorithmes.
Reconnaissance de formes basée sur l'IA
La véritable valeur d’un nez électronique ne réside pas simplement dans la collecte de six mesures de gaz distinctes.
En combinant les signaux d'un réseau de capteurs avec l'extraction de caractéristiques, des ensembles de données de formation et des modèles d'IA, le système peut être développé pour reconnaître les modèles caractéristiques de gaz ou d'odeurs.
Cela permet aux applications de passer de :
« Quelle quantité d'un gaz est présente ? »
vers:
« Quel type d’odeur ou de motif chimique est-ce que je sens ? »
Intégration compacte pour les appareils intelligents
Le ZM101-A est conçu pour être intégré dans des terminaux intelligents et des systèmes de détection.
Son architecture compacte le rend adapté aux recherches et développements impliquant :
- l'intelligence incarnée;
- robots industriels;
- appareils intelligents;
- surveillance environnementale;
- détection automobile ;
- systèmes de reconnaissance d'odeurs;
- Analyse des gaz basée sur l'IA.
Pour des informations détaillées sur le produit, visitez le Page produit ZM101-A AI-NOSE.
Que peut permettre la technologie AI-NOSE pour la robotique ?
La détection olfactive est encore une capacité émergente en robotique, mais elle ouvre un certain nombre de directions d’applications prometteuses.
Robots d'inspection industrielle
Les robots d’inspection industrielle peuvent rencontrer des fuites de gaz et des anomalies environnementales impossibles à identifier visuellement.
Un nez électronique ou un système de détection multi-gaz peut potentiellement prendre en charge :
- inspection des gaz combustibles;
- détection de gaz toxiques ;
- Surveillance des anomalies COV ;
- identification des gaz de procédé ;
- enquête sur une source de gaz suspecte.
Combinées au positionnement du robot, les données de détection peuvent également être cartographiées vers un emplacement spécifique.
Cela permet à un robot non seulement de signaler l'existence d'une condition anormale de gaz, mais également d'indiquer où il a été détecté.
Inspection minière et souterraine intelligente
Les mines, les tunnels et les espaces techniques souterrains peuvent contenir des conditions atmosphériques qui changent rapidement.
Les robots équipés de capteurs environnementaux peuvent surveiller des paramètres tels que :
- CH₄;
- CO;
- H₂S;
- O₂;
- CO₂;
- température;
- humidité.
Cela permet aux plates-formes autonomes d’inspecter les zones potentiellement dangereuses avant l’entrée du personnel.
Installations énergétiques et électriques
Les robots d'inspection sont de plus en plus utilisés dans les centrales électriques, les sous-stations, les installations de stockage d'énergie et les infrastructures industrielles.
La détection environnementale peut compléter la vision et l’imagerie thermique avec des informations relatives à :
- dégagement de gaz anormal ;
- changements dans la qualité de l'air ;
- gaz de décomposition;
- de la fumée ou des signaux précoces d'incendie ;
- température et humidité.
Intervention d'urgence et d'incendie
Les environnements d’incendie et d’urgence contiennent souvent des dangers invisibles.
Les robots intégrant des capteurs de gaz, de fumée, de flammes et environnementaux peuvent aider à collecter des informations à distance avant que le personnel d'urgence n'entre dans une zone dangereuse.
Cela peut inclure :
- concentration de gaz combustible ;
- produits de combustion toxiques;
- manque d'oxygène;
- température;
- fumée;
- informations sur la flamme.
Robots de service et espaces intelligents
La détection olfactive présente également un potentiel en dehors de la sécurité industrielle.
Les applications futures possibles incluent :
- évaluation de la qualité de l'air intérieur;
- détection d'odeur anormale;
- reconnaissance de la fraîcheur des aliments ;
- identification des odeurs domestiques;
- contrôle des appareils intelligents ;
- recherche sur la détection liée aux soins de santé.
Chaque application nécessite sa propre configuration de capteur, son propre ensemble de données et sa propre validation d'algorithme, mais le concept sous-jacent est le même :
donner aux machines accès à des informations chimiques qui ne peuvent être obtenues par la seule vision.
Construire la boucle perception-décision-action
La valeur ultime de la détection ne consiste pas simplement à générer davantage de données.
Les données doivent faire partie du processus décisionnel du robot.
Un futur flux de travail de détection robotique pourrait ressembler à ceci :
- Les capteurs environnementaux collectent en permanence les gaz et les paramètres physiques.
- Plusieurs signaux sont analysés ensemble.
- Les algorithmes d’IA identifient un modèle environnemental anormal.
- Le robot associe l'événement à sa localisation actuelle.
- Le système de contrôle évalue le niveau de risque.
- Le robot modifie son itinéraire, effectue une inspection supplémentaire ou envoie une alarme.
- Les données sont transmises à une plateforme de gestion à distance.
Cela crée une boucle complète :
Perception → Analyse → Décision → Action
Pour l’intelligence incarnée, cela est particulièrement important.
Un robot capable de voir un obstacle peut l'éviter.
Un robot capable de détecter une fuite de gaz invisible peut comprendre qu’un environnement apparemment normal est en réalité dangereux.
Cette différence représente une étape importante de l’automatisation robotique vers une véritable conscience environnementale.
Solutions de détection environnementale pour différentes plates-formes de robots
Il n’existe pas de configuration de détection unique adaptée à chaque robot.
Un robot humanoïde, un robot quadrupède, un drone, une plateforme d'inspection à chenilles et un robot mobile autonome peuvent nécessiter des combinaisons de capteurs complètement différentes.
Winsen se concentre donc sur solutions de détection orientées application.
Solutions de détection de gaz
Les technologies de capteurs peuvent prendre en charge la détection de :
- gaz combustibles;
- gaz toxiques;
- oxygène;
- CO₂;
- COV ;
- gaz de procédés industriels.
Ces solutions peuvent être appliquées aux robots d’inspection industrielle, d’intervention d’urgence et de surveillance de la sécurité.
Solutions de détection de flamme
Les technologies et modules de détection de flamme peuvent prendre en charge :
- inspection incendie;
- prévention des incendies industriels;
- intervention d'urgence autonome ;
- surveillance des équipements à haut risque.
Solutions de surveillance environnementale
Les plateformes robotiques peuvent également intégrer :
- capteurs de température et d'humidité;
- capteurs de particules;
- capteurs de qualité de l'air;
- capteurs de pression.
Ces paramètres fournissent un contexte environnemental supplémentaire pour un fonctionnement autonome.
Fusion multi-capteurs
La combinaison de plusieurs dimensions de détection permet aux robots d’obtenir une image environnementale plus complète.
La détection de gaz peut être combinée avec :
- caméras;
- LiDAR ;
- imagerie thermique ;
- positionnement;
- détection acoustique ;
- AI models.
Ce type d’architecture multimodale peut devenir une base importante pour les robots fonctionnant de manière autonome dans des environnements complexes.
Fort intérêt pour AI-NOSE à la World Robot Conference 2026
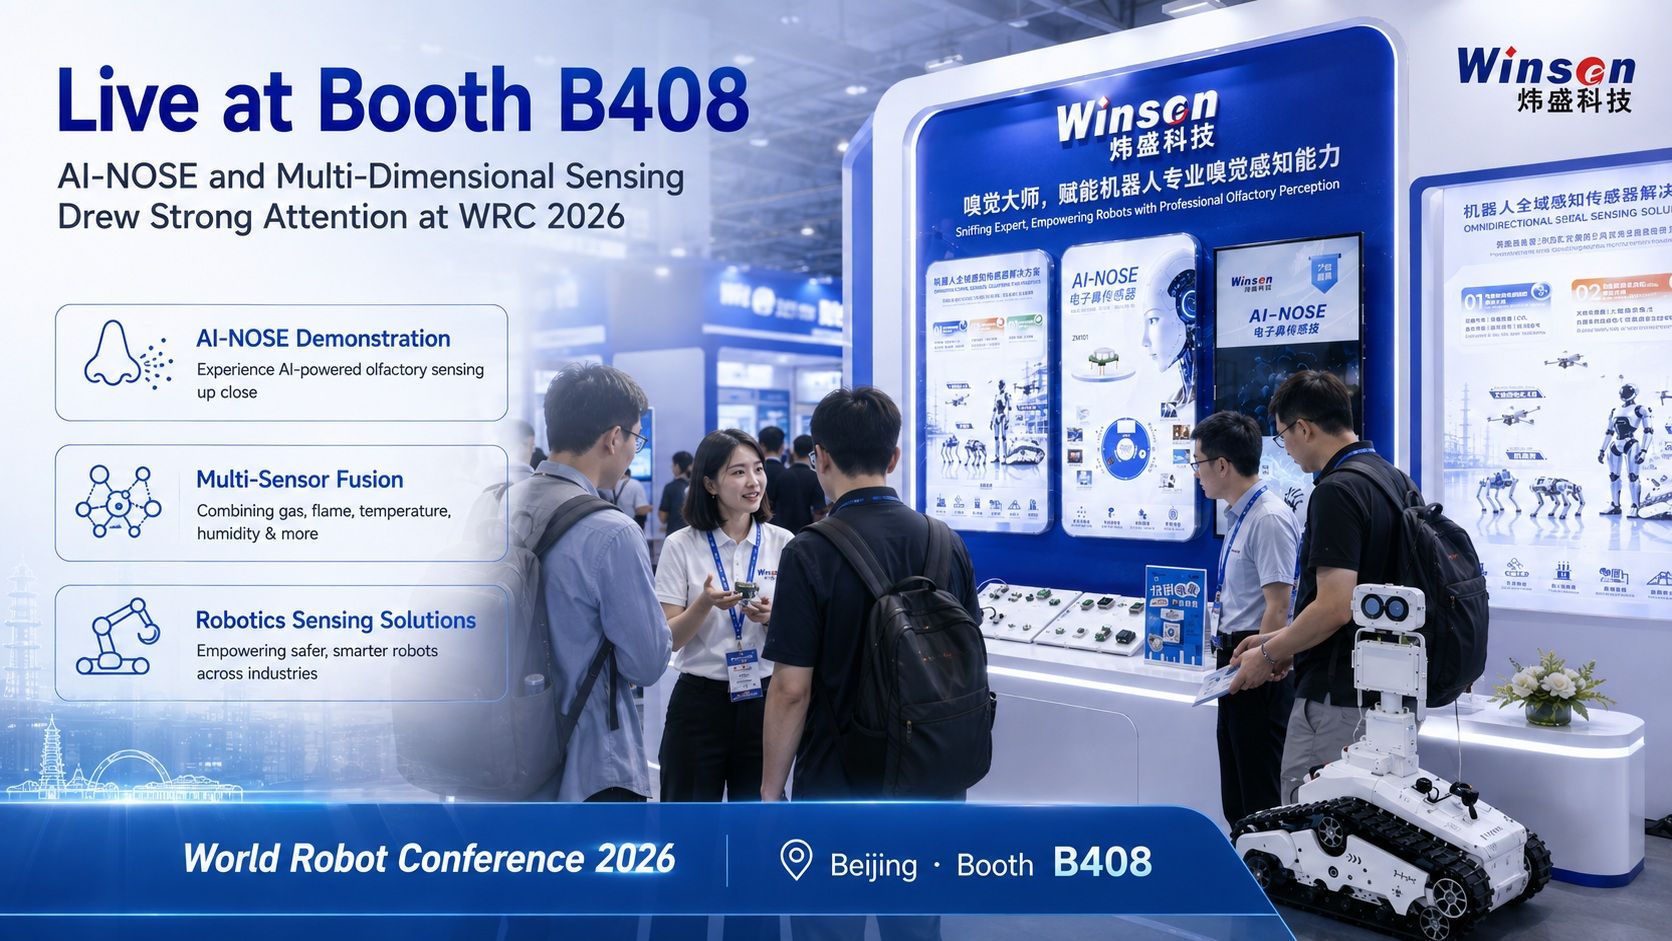
Lors de la World Robot Conference 2026, les solutions AI-NOSE et de détection environnementale présentées à Stand Winsen B408 ont suscité un vif intérêt de la part des entreprises de robotique, des ingénieurs, des chercheurs et des visiteurs de l'industrie.
Une discussion récurrente porte sur la manière dont la détection des gaz et des odeurs peut compléter les systèmes de perception robotisés existants.
Aujourd’hui, de nombreux robots avancés intègrent déjà :
- caméras;
- LiDAR ;
- capteurs de force;
- capteurs inertiels;
- des micros;
- capteurs de position.
La perception chimique et environnementale ajoute une autre dimension.
Pour l'inspection industrielle, la surveillance de la sécurité et la robotique de service, ces informations supplémentaires peuvent aider les machines à comprendre des conditions qui seraient autrement invisibles.
L’intérêt croissant pour la technologie AI-NOSE reflète une question plus large à laquelle est confrontée l’industrie de la robotique :
Si l’on s’attend à ce que les robots opèrent dans le même monde physique que les humains, quelle part de ce monde devraient-ils être capables de percevoir ?
L’expérience de Winsen en matière de détection de gaz fournit une base technique pour explorer cette nouvelle génération de perception robotique.
De la démonstration au déploiement réel
L’une des tendances les plus claires de la World Robot Conference 2026 est l’évolution de l’industrie vers des applications pratiques.
Un robot opérant dans un laboratoire est confronté à des conditions prévisibles.
Ce n’est pas le cas d’un robot travaillant dans le monde réel.
Les usines contiennent des poussières, des COV et des gaz industriels.
Les installations énergétiques peuvent contenir des gaz combustibles ou toxiques.
Les environnements souterrains peuvent devenir déficients en oxygène.
Les robots d’extérieur sont confrontés à des changements de température, d’humidité et de conditions météorologiques.
Les scènes d'urgence contiennent de la fumée, de la chaleur et des produits de combustion dangereux.
Pour que les robots fonctionnent de manière fiable dans ces environnements, les systèmes de détection doivent également être conçus pour des conditions de fonctionnement réelles.
C’est pourquoi la détection environnementale deviendra de plus en plus importante à mesure que l’intelligence incorporée passera des démonstrations technologiques au déploiement industriel à grande échelle.
Aider les robots non seulement à voir le monde, mais aussi à le ressentir
La prochaine génération de robots intelligents aura besoin d’une perception environnementale de plus en plus riche.
La vision restera essentielle.
Mais la vision seule ne peut pas dire à un robot si l’air ambiant contient du méthane, du sulfure d’hydrogène, des COV ou des odeurs anormales.
Les capteurs de gaz, les capteurs environnementaux et les nez électroniques alimentés par l’IA donnent accès à une autre couche du monde physique.
De la détection d'un seul gaz à la fusion de plusieurs capteurs, et de la mesure de la concentration à la reconnaissance des odeurs, Winsen continue d'explorer comment la technologie de détection peut soutenir le développement de l'intelligence incarnée.
Notre objectif est simple :
Aidez les robots non seulement à voir le monde, mais aussi à le ressentir plus complètement.
Rencontrez Winsen à la World Robot Conference 2026
La Conférence mondiale sur les robots 2026 se tiendra à Pékin du 19-23 août 2026.
Visitez l’équipe Winsen sur :
Stand B408
Les technologies présentées incluent :
- ZM101-A AI-NOSE ;
- détection de gaz combustible ;
- détection de gaz toxiques ;
- surveillance environnementale;
- détection de flamme ;
- fusion multi-capteurs ;
- solutions robotiques de détection environnementale.
Si vous développez un robot d'inspection industrielle, un robot humanoïde, un robot quadrupède, une plate-forme autonome ou tout autre système d'intelligence embarquée, notre équipe d'ingénieurs sera ravie de pouvoir discuter de vos besoins en matière de détection environnementale.
Découvrez le produit :