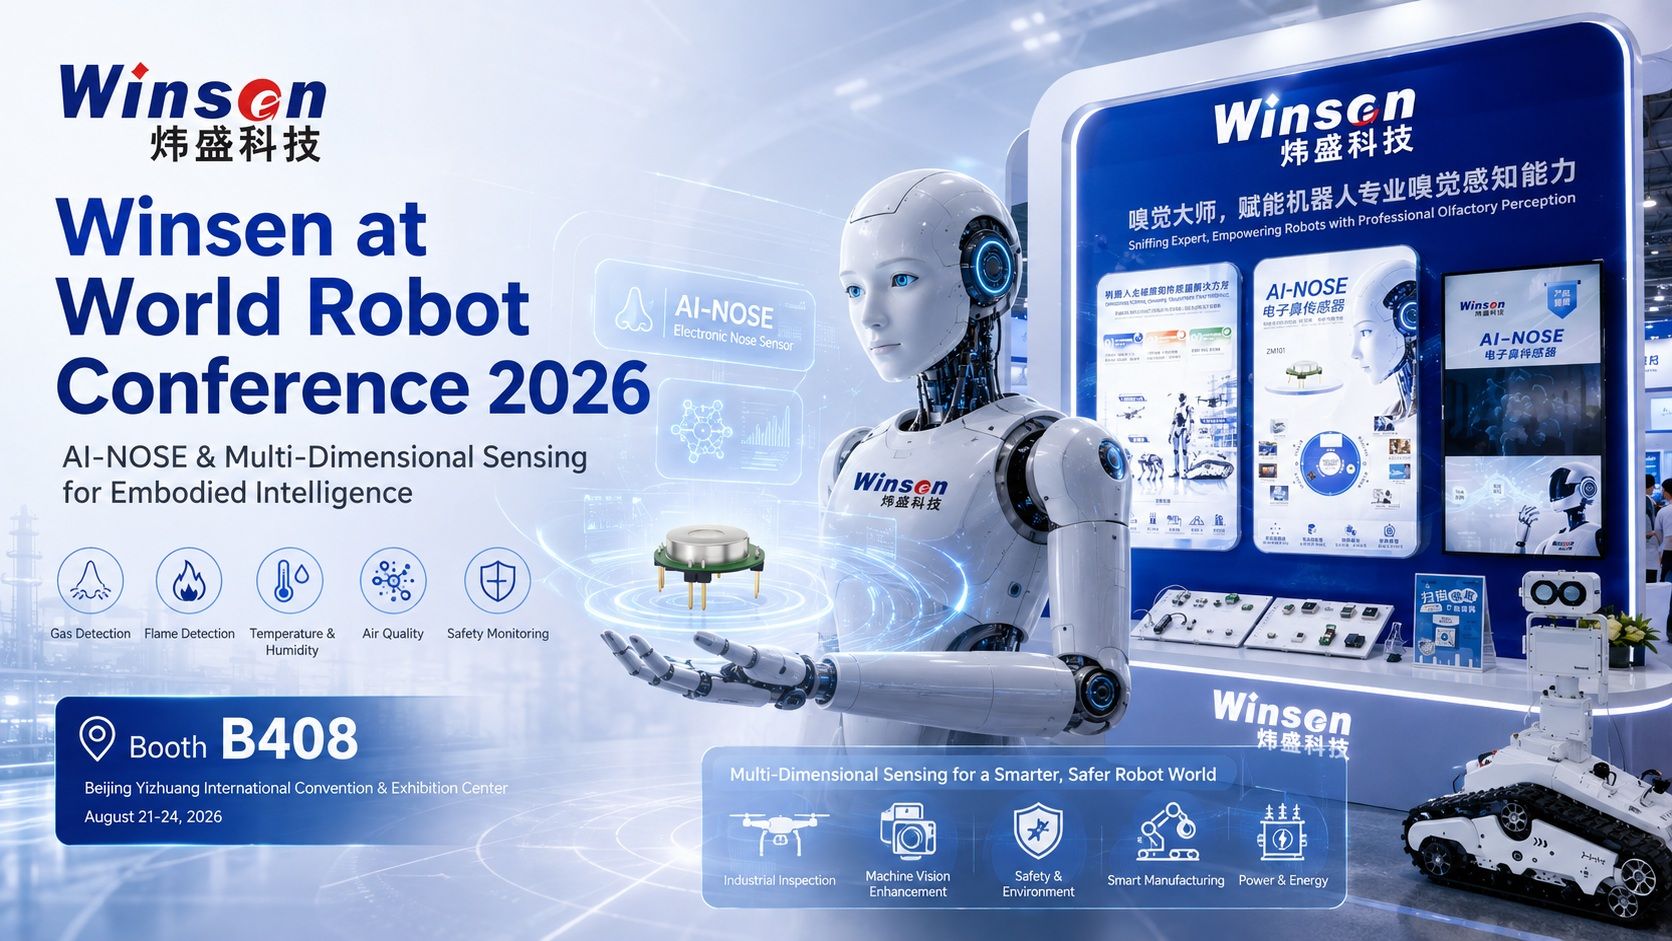
O Conferência Mundial de Robôs 2026 inaugurado oficialmente em Pequim em 19 de agosto, reunindo mais de 300 empresas relacionadas à robótica, mais de 2.000 exposições e mais de 150 produtos de estreia.
Desde robôs humanóides e automação industrial até plataformas de inspeção autónomas e inteligência incorporada, o evento deste ano destaca uma mudança importante na indústria robótica: os robôs estão a ir além dos laboratórios e demonstrações e a entrar em ambientes cada vez mais complexos do mundo real.
No Estande B408, Winsen está apresentando uma capacidade que está se tornando cada vez mais importante para esta transição:
detecção ambiental e percepção olfativa para robôs.
A visão permite que os robôs vejam. Os modelos de IA permitem que os robôs analisem e tomem decisões. Mas quando os robôs entram em fábricas, instalações energéticas, espaços subterrâneos, residências ou ambientes públicos, muitos riscos importantes e alterações ambientais não podem ser identificados visualmente.
Concentração de gases, odores, níveis de oxigênio, COVs, qualidade do ar, temperatura, umidade, partículas e outros parâmetros ambientais fornecem informações que as câmeras sozinhas não conseguem capturar.
É aqui que a detecção de gases, a monitorização ambiental e a detecção olfactiva alimentada por IA podem adicionar uma nova dimensão à inteligência incorporada.
Além da visão: por que os robôs precisam de mais detecção ambiental
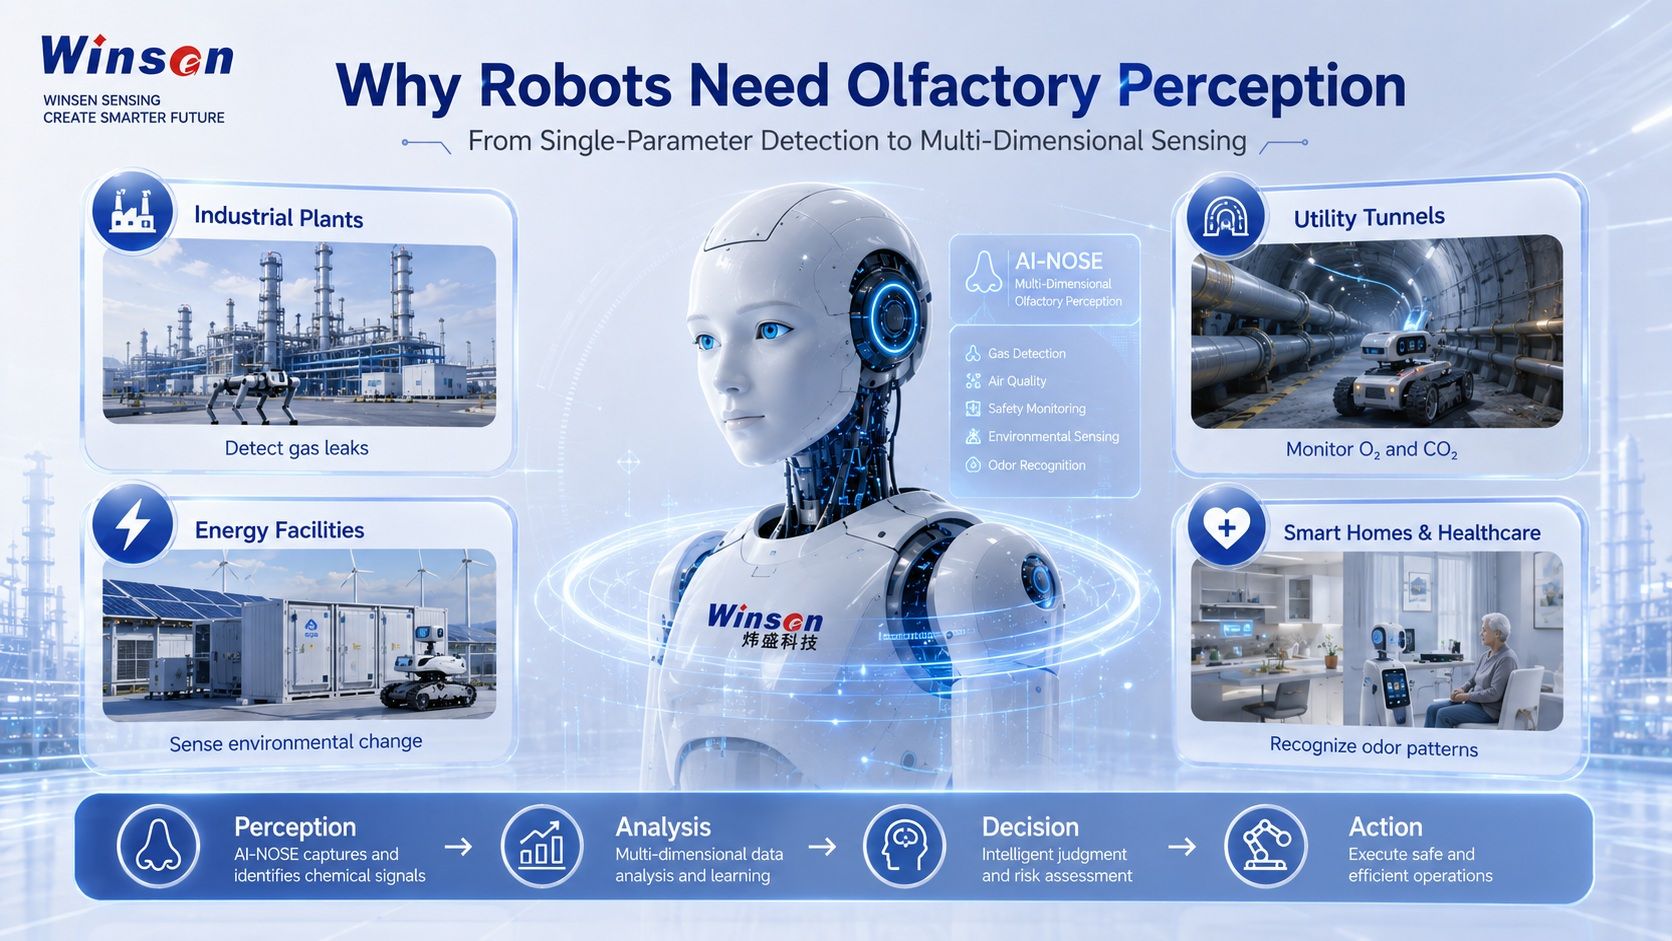
Os robôs estão cada vez mais sendo implantados em ambientes dinâmicos, imprevisíveis e, às vezes, perigosos.
Um robô de inspeção industrial que entra em uma fábrica de produtos químicos pode precisar detectar gases combustíveis ou tóxicos antes de se aproximar do equipamento.
Um robô operando em um túnel subterrâneo pode precisar identificar deficiência de oxigênio, níveis anormais de CO₂ ou acúmulo de gases perigosos.
Uma plataforma autônoma em uma instalação de energia pode precisar monitorar continuamente a temperatura, a umidade, as partículas e as condições dos gases.
Os robôs de serviço que operam em residências, ambientes de saúde e espaços comerciais podem eventualmente precisar distinguir alterações na qualidade do ar, odores anormais ou padrões de cheiro característicos.
Essas aplicações exigem que os robôs percebam informações além da forma, distância, cor e som.
Para inteligência incorporada, a detecção ambiental pode incluir:
- detecção de gases combustíveis;
- monitoramento de gases tóxicos e perigosos;
- monitoramento da concentração de oxigênio;
- Detecção de CO₂;
- Detecção de VOC e odor;
- temperatura e umidade;
- material particulado e qualidade do ar;
- detecção de pressão;
- detecção relacionada à chama e ao fogo.
Ao combinar esses parâmetros com visão, posicionamento, modelos de IA e controle de movimento, os robôs podem construir uma compreensão mais completa do ambiente ao seu redor.
Da detecção de sensor único à percepção multidimensional
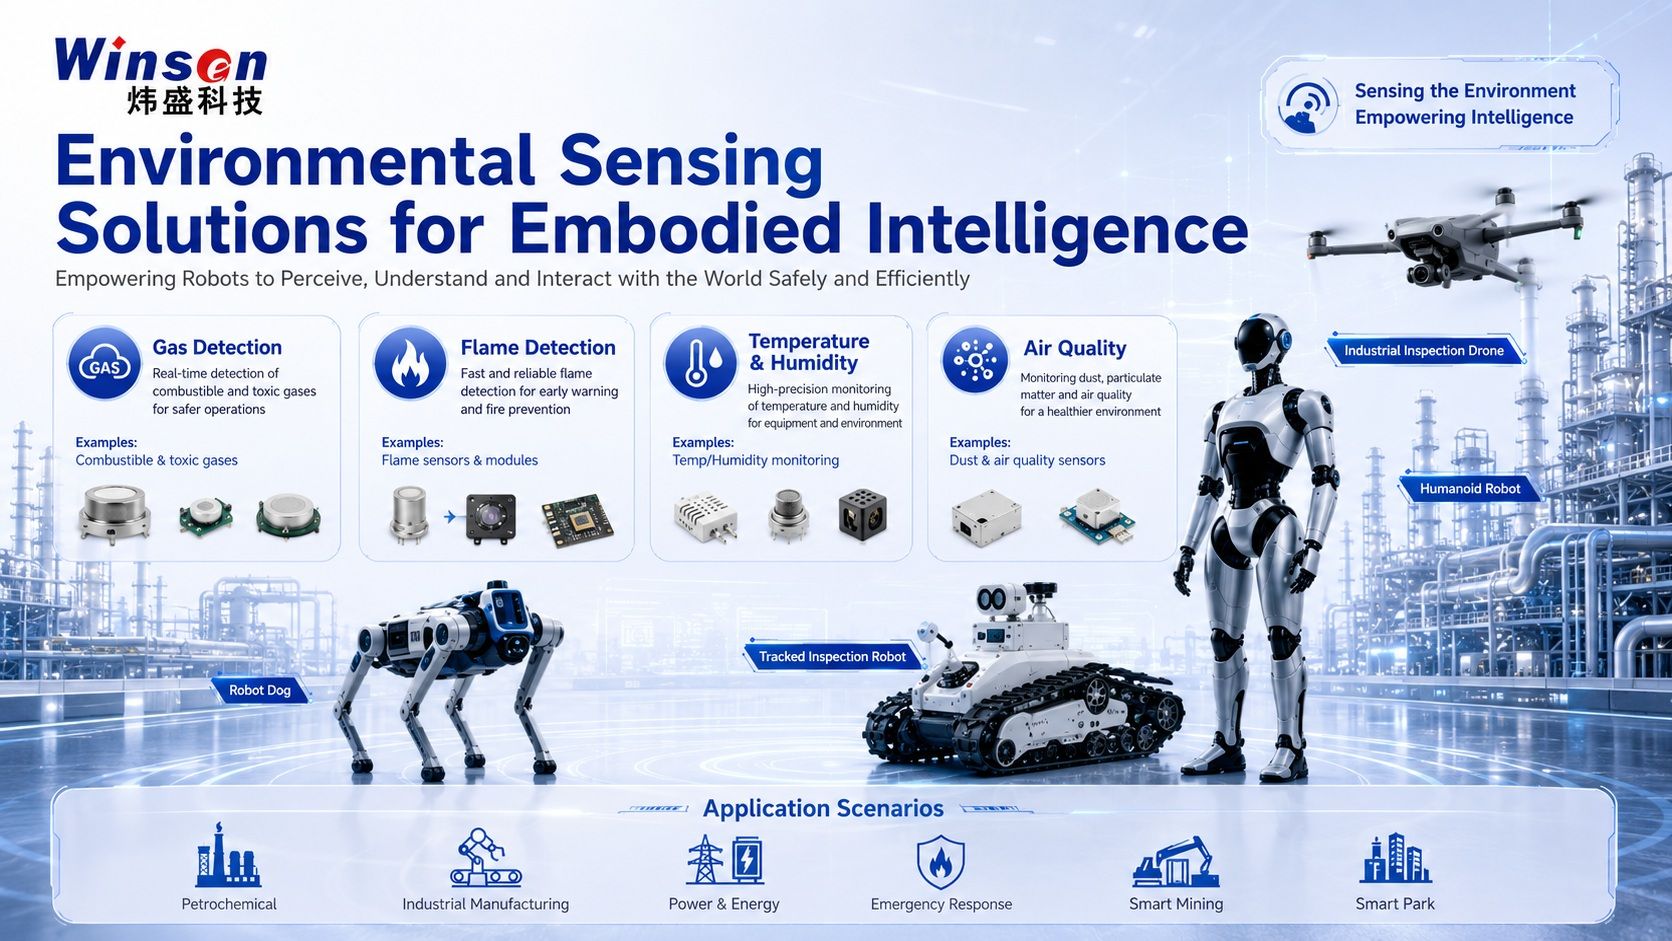
Os sistemas de detecção tradicionais são frequentemente concebidos em torno de uma única questão:
Existe algum gás específico presente?
À medida que as aplicações robóticas se tornam mais complexas, as questões mudam.
Os robôs podem precisar determinar:
- O ambiente circundante está mudando?
- A alteração indica um possível risco à segurança?
- Vários parâmetros ambientais estão mudando simultaneamente?
- Um padrão de gás ou odor corresponde a uma condição previamente aprendida?
- O robô deve continuar a operar, investigar mais detalhadamente ou disparar um alarme?
Isto está impulsionando a tecnologia de detecção de detecção de parâmetro único para fusão multissensor e compreensão ambiental.
A Winsen fornece tecnologias de sensores que abrangem múltiplas dimensões de percepção ambiental, incluindo gases combustíveis, gases tóxicos, CO₂, VOCs, odores, oxigênio, temperatura, umidade, material particulado, pressão e detecção de chama.
Diferentes sensores podem ser combinados de acordo com a aplicação e o ambiente operacional do robô.
Por exemplo, um robô de inspeção industrial pode combinar:
CH₄ + CO + H₂S + O₂ + temperatura/umidade
enquanto um robô de serviço focado na qualidade ambiental interna pode integrar:
CO₂ + VOC + detecção de odor + partículas + temperatura/umidade
O objetivo não é simplesmente instalar mais sensores.
O objetivo é fornecer aos robôs as informações ambientais necessárias para tomar melhores decisões.
ZM101-A AI-NOSE: dando às máquinas uma sensação de cheiro
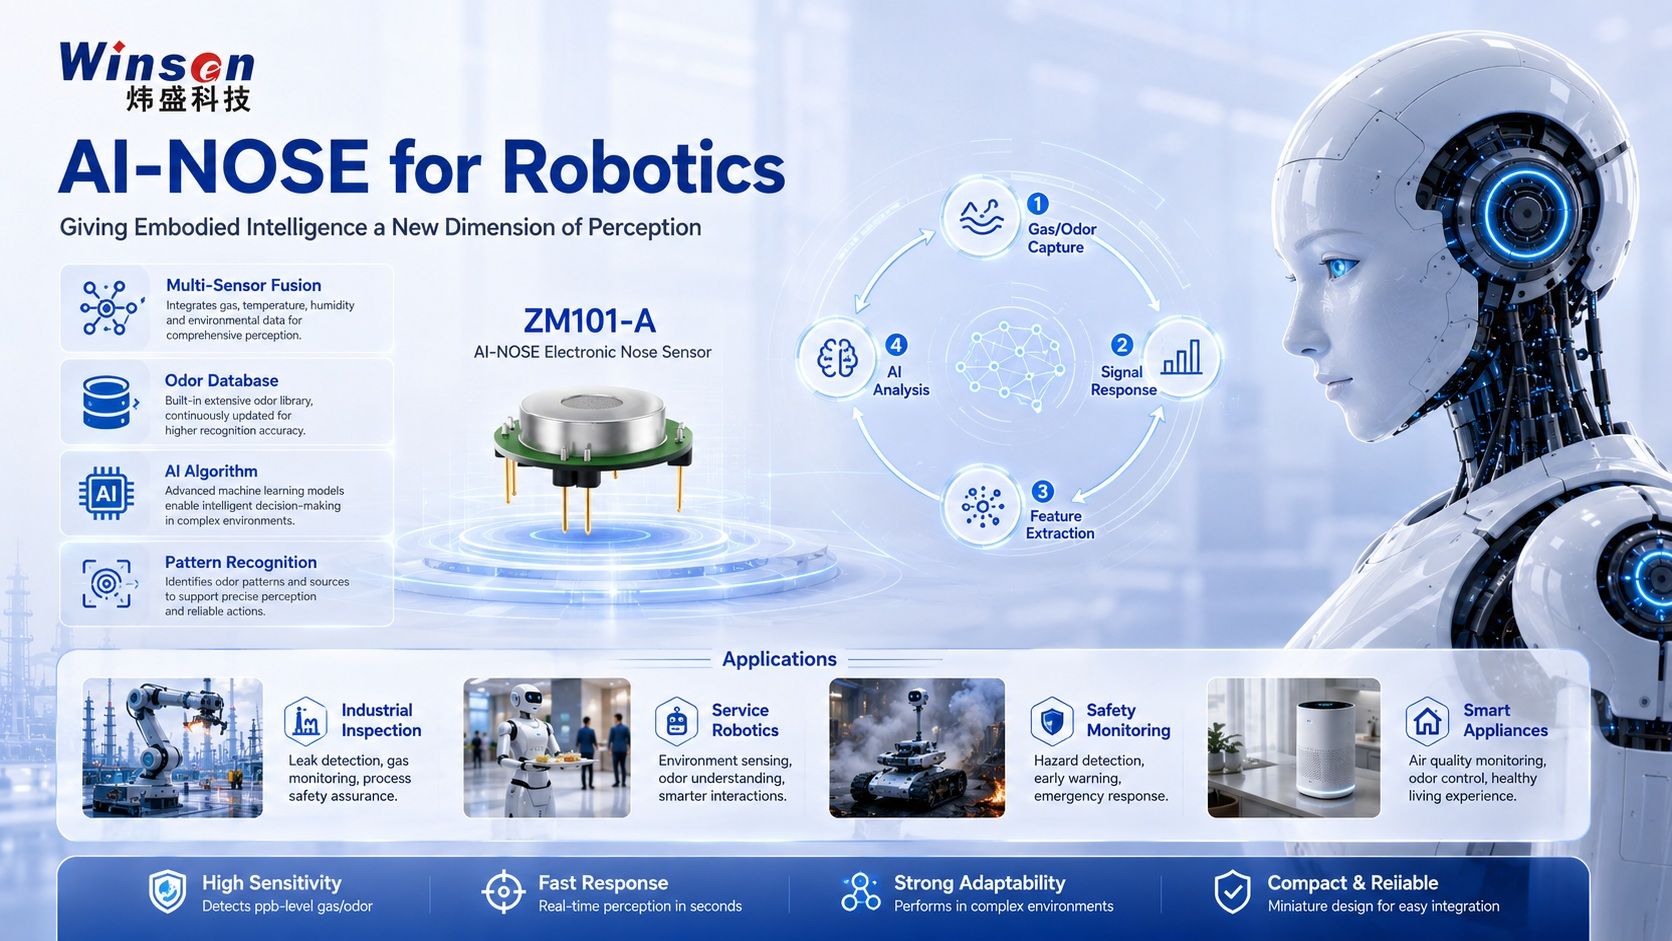
Um dos produtos que mais chamam a atenção no estande da Winsen é o ZM101-A AI-NARIZ.
O ZM101-A é uma plataforma de sensor de nariz eletrônico inteligente baseada em um conjunto de sensores de gás MEMS multicanal.
Em vez de depender de um único valor de concentração de gás, o sistema analisa as características de resposta combinadas de múltiplos canais de detecção.
Um fluxo de trabalho típico do AI-NOSE pode ser representado como:
Exposição a odor / gás → Resposta do sensor multicanal → Extração de recursos → Análise de modelo de IA → Reconhecimento de padrões
Isto cria um caminho da detecção de gás convencional para reconhecimento complexo de odores e percepção química.
Matriz de sensores MEMS multicanal
O ZM101-A integra seis unidades de detecção MEMS e pode suportar diferentes combinações de canais de acordo com a aplicação alvo.
As dimensões de detecção disponíveis incluem gases como:
- NH3;
- COV;
- NO₂;
- H₂S;
- CO;
- CH₄.
As respostas de vários sensores formam um padrão característico ou “impressão digital de odor” que pode ser analisada por algoritmos.
Reconhecimento de padrões baseado em IA
O valor real de um nariz eletrônico não é simplesmente coletar seis leituras separadas de gases.
Ao combinar sinais de matriz de sensores com extração de recursos, conjuntos de dados de treinamento e modelos de IA, o sistema pode ser desenvolvido para reconhecer padrões característicos de gases ou odores.
Isso permite que os aplicativos migrem de:
“Quanto de um gás está presente?”
na direção:
“Que tipo de odor ou padrão químico estou sentindo?”
Integração compacta para dispositivos inteligentes
O ZM101-A foi projetado para integração em terminais inteligentes e sistemas de detecção.
Sua arquitetura compacta o torna adequado para pesquisa e desenvolvimento envolvendo:
- inteligência incorporada;
- robôs industriais;
- aparelhos inteligentes;
- monitoramento ambiental;
- detecção automotiva;
- sistemas de reconhecimento de odores;
- Análise de gases baseada em IA.
Para obter informações detalhadas sobre o produto, visite o Página do produto ZM101-A AI-NOSE.
O que a tecnologia AI-NOSE pode permitir para a robótica?
A detecção olfativa ainda é uma capacidade emergente na robótica, mas abre uma série de direções de aplicação promissoras.
Robôs de inspeção industrial
Os robôs de inspeção industrial podem encontrar vazamentos de gás e anormalidades ambientais que são impossíveis de identificar visualmente.
Um nariz eletrônico ou sistema de detecção multigás pode potencialmente suportar:
- inspeção de gases combustíveis;
- detecção de gases tóxicos;
- Monitoramento de anormalidades de COV;
- identificação de gases de processo;
- investigação de fonte de gás suspeita.
Combinado com o posicionamento do robô, os dados de detecção também podem ser mapeados para um local específico.
Isto torna possível que um robô não apenas relate a existência de uma condição anormal de gás, mas também indique onde foi detectado.
Mineração Inteligente e Inspeção Subterrânea
Minas, túneis e espaços utilitários subterrâneos podem conter condições atmosféricas em rápida mudança.
Robôs equipados com sensores ambientais podem monitorar parâmetros como:
- CH₄;
- CO;
- H₂S;
- O₂;
- CO₂;
- temperatura;
- umidade.
Isto permite que plataformas autônomas inspecionem áreas potencialmente perigosas antes da entrada de pessoal.
Energia e Instalações Elétricas
Os robôs de inspeção são cada vez mais utilizados em centrais elétricas, subestações, instalações de armazenamento de energia e infraestruturas industriais.
A detecção ambiental pode complementar a visão e a imagem térmica com informações relacionadas a:
- liberação anormal de gás;
- mudanças na qualidade do ar;
- gases de decomposição;
- fumaça ou sinais precoces de incêndio;
- temperatura e umidade.
Resposta a Emergências e Incêndios
Ambientes de incêndio e emergência geralmente contêm perigos invisíveis.
Robôs que integram sensores de gás, fumaça, chama e ambientais podem ajudar a coletar informações remotamente antes que o pessoal de emergência entre em uma área perigosa.
Isso pode incluir:
- concentração de gás combustível;
- produtos de combustão tóxicos;
- deficiência de oxigênio;
- temperatura;
- fumaça;
- informações sobre chama.
Robôs de serviço e espaços inteligentes
A detecção olfativa também tem potencial fora da segurança industrial.
Possíveis aplicações futuras incluem:
- avaliação da qualidade do ar interior;
- detecção de odor anormal;
- reconhecimento do frescor dos alimentos;
- identificação de odores domésticos;
- controle de aparelhos inteligentes;
- pesquisa de detecção relacionada à saúde.
Cada aplicação requer sua própria configuração de sensor, conjunto de dados e validação de algoritmo, mas o conceito subjacente é o mesmo:
dar às máquinas acesso a informações químicas que não podem ser obtidas apenas através da visão.
Construindo o Ciclo Percepção-Decisão-Ação
O valor final da detecção não é simplesmente gerar mais dados.
Os dados devem tornar-se parte do processo de tomada de decisão do robô.
Um futuro fluxo de trabalho de detecção robótica pode ser assim:
- Sensores ambientais coletam continuamente parâmetros físicos e de gases.
- Vários sinais são analisados em conjunto.
- Algoritmos de IA identificam um padrão ambiental anormal.
- O robô associa o evento à sua localização atual.
- O sistema de controle avalia o nível de risco.
- O robô altera sua rota, realiza inspeções adicionais ou envia um alarme.
- Os dados são transmitidos para uma plataforma de gerenciamento remoto.
Isso cria um loop completo:
Percepção → Análise → Decisão → Ação
Para a inteligência incorporada, isto é particularmente importante.
Um robô que consegue ver um obstáculo pode evitá-lo.
Um robô capaz de detectar um vazamento de gás invisível pode compreender que um ambiente aparentemente normal é, na verdade, inseguro.
Essa diferença representa um passo importante da automação robótica em direção à verdadeira consciência ambiental.
Soluções de detecção ambiental para diferentes plataformas robóticas
Não existe uma configuração de detecção única adequada para cada robô.
Um robô humanóide, um robô quadrúpede, um UAV, uma plataforma de inspeção rastreada e um robô móvel autônomo podem exigir combinações de sensores completamente diferentes.
Winsen, portanto, concentra-se em soluções de detecção orientadas para aplicações.
Soluções de detecção de gás
As tecnologias de sensores podem apoiar a detecção de:
- gases combustíveis;
- gases tóxicos;
- oxigênio;
- CO₂;
- COV;
- gases de processos industriais.
Essas soluções podem ser aplicadas a robôs de inspeção industrial, resposta a emergências e monitoramento de segurança.
Soluções de detecção de chamas
As tecnologias e módulos de detecção de chama podem suportar:
- inspeção de incêndio;
- prevenção de incêndios industriais;
- resposta autônoma a emergências;
- monitoramento de equipamentos de alto risco.
Soluções de monitoramento ambiental
As plataformas robóticas também podem integrar:
- sensores de temperatura e umidade;
- sensores de partículas;
- sensores de qualidade do ar;
- sensores de pressão.
Esses parâmetros fornecem contexto ambiental adicional para operação autônoma.
Fusão multissensor
A combinação de várias dimensões de detecção permite que os robôs obtenham uma imagem ambiental mais completa.
A detecção de gás pode ser combinada com:
- câmeras;
- LiDAR;
- imagem térmica;
- posicionamento;
- detecção acústica;
- Modelos de IA.
Este tipo de arquitetura multimodal pode se tornar uma base importante para robôs que operam de forma autônoma em ambientes complexos.
Forte interesse no AI-NOSE na World Robot Conference 2026
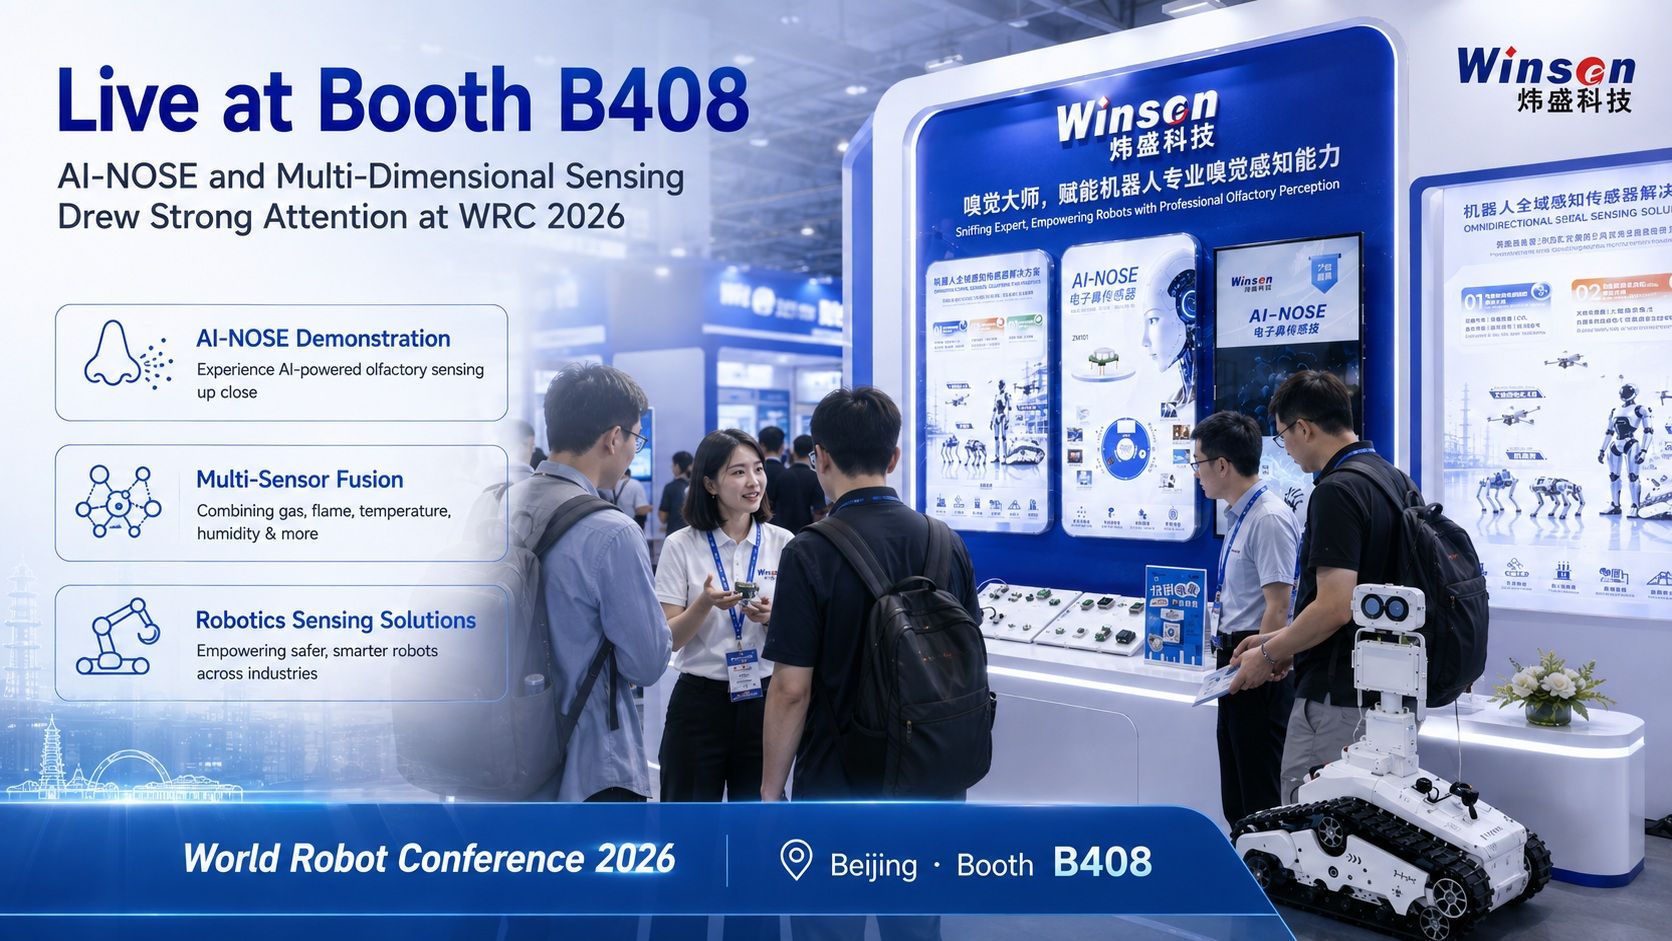
Durante a World Robot Conference 2026, as soluções AI-NOSE e de detecção ambiental exibidas na Estande Winsen B408 atraíram grande interesse de empresas de robótica, engenheiros, pesquisadores e visitantes da indústria.
Uma discussão recorrente é como a detecção de gases e odores pode complementar os sistemas existentes de percepção de robôs.
Hoje, muitos robôs avançados já integram:
- câmeras;
- LiDAR;
- sensores de força;
- sensores inerciais;
- microfones;
- sensores de posição.
A percepção química e ambiental acrescenta outra dimensão.
Para inspeção industrial, monitoramento de segurança e robótica de serviço, essas informações adicionais podem ajudar as máquinas a compreender condições que de outra forma seriam invisíveis.
O crescente interesse na tecnologia AI-NOSE reflete uma questão mais ampla que a indústria robótica enfrenta:
Se se espera que os robôs operem no mesmo mundo físico que os humanos, quanto desse mundo eles deveriam ser capazes de sentir?
A experiência de Winsen em detecção de gases fornece uma base técnica para explorar esta próxima geração de percepção robótica.
Da demonstração à implantação no mundo real
Uma das tendências mais claras na World Robot Conference 2026 é a mudança da indústria em direção a aplicações práticas.
Um robô operando em um laboratório enfrenta condições previsíveis.
Um robô trabalhando no mundo real não.
As fábricas contêm poeira, COV e gases industriais.
As instalações energéticas podem conter gases combustíveis ou tóxicos.
Ambientes subterrâneos podem tornar-se deficientes em oxigênio.
Os robôs externos enfrentam mudanças de temperatura, umidade e condições climáticas.
Cenas de emergência contêm fumaça, calor e produtos de combustão perigosos.
Para que os robôs operem de forma confiável nesses ambientes, os sistemas de detecção também devem ser projetados para condições operacionais reais.
É por isso que a detecção ambiental se tornará cada vez mais importante à medida que a inteligência incorporada passa das demonstrações tecnológicas para a implantação industrial em grande escala.
Ajudando os robôs não apenas a ver o mundo, mas também a senti-lo
A próxima geração de robôs inteligentes necessitará de uma percepção ambiental cada vez mais rica.
A visão continuará a ser essencial.
Mas a visão por si só não pode dizer a um robô se o ar circundante contém metano, sulfeto de hidrogênio, COV ou odores anormais.
Sensores de gás, sensores ambientais e narizes eletrônicos alimentados por IA fornecem acesso a outra camada do mundo físico.
Da detecção de gás único à fusão de múltiplos sensores, e da medição de concentração ao reconhecimento de padrões de odor, Winsen continua a explorar como a tecnologia de detecção pode apoiar o desenvolvimento da inteligência incorporada.
Nosso objetivo é simples:
Ajude os robôs não apenas a ver o mundo, mas também a senti-lo de forma mais completa.
Conheça Winsen na World Robot Conference 2026
A World Robot Conference 2026 será realizada em Pequim a partir de 19 a 23 de agosto de 2026.
Visite a equipe Winsen em:
Estande B408
As tecnologias apresentadas incluem:
- ZM101-A AI-NARIZ;
- detecção de gases combustíveis;
- detecção de gases tóxicos;
- monitoramento ambiental;
- detecção de chama;
- fusão multissensor;
- soluções de detecção ambiental robótica.
Se você estiver desenvolvendo um robô de inspeção industrial, um robô humanóide, um robô quadrúpede, uma plataforma autônoma ou outro sistema de inteligência incorporado, nossa equipe de engenharia terá prazer em discutir seus requisitos de detecção ambiental.
Explore o produto: