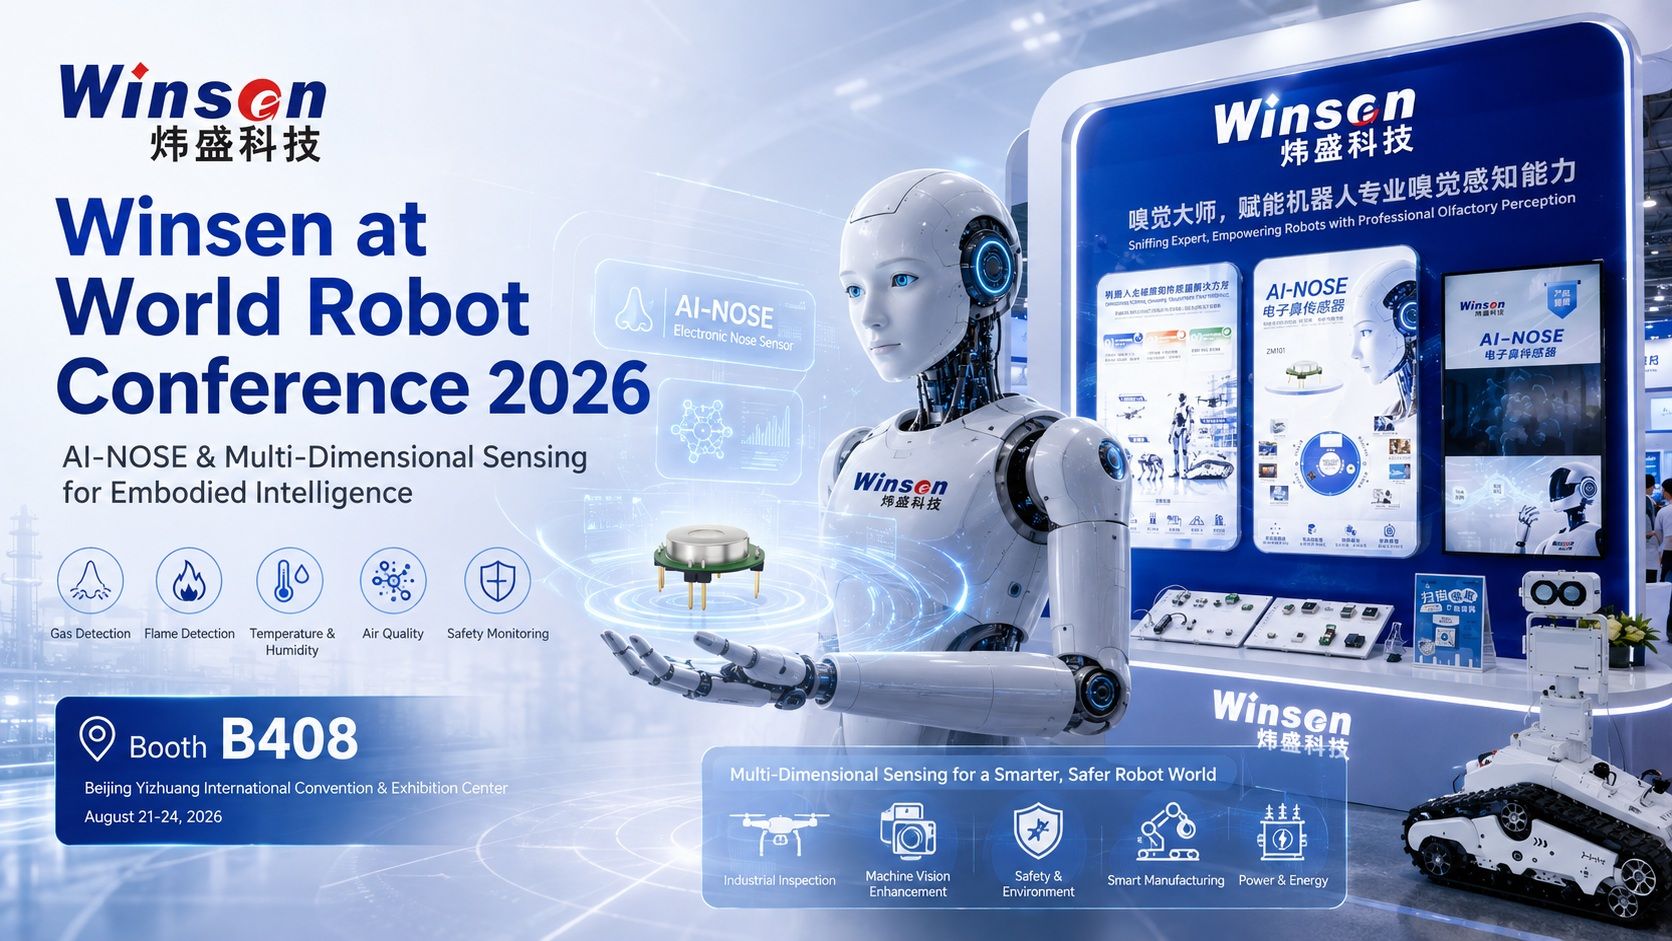
Se World Robot Conference 2026 avattiin virallisesti Pekingissä 19. elokuuta, ja se kokosi yhteen yli 300 robotiikkaan liittyvää yritystä, yli 2 000 näyttelyä ja yli 150 debyyttituotetta.
Humanoidiroboteista ja teollisuusautomaatiosta autonomisiin tarkastusalustoihin ja ruumiillistuneeseen älykkyyteen tämän vuoden tapahtuma korostaa robotiikkateollisuudessa tapahtunutta tärkeää muutosta: robotit siirtyvät laboratorioiden ja demonstraatioiden ulkopuolelle ja tulevat yhä monimutkaisempiin reaalimaailman ympäristöihin.
klo Booth B408, Winsen esittelee kykyä, josta on tulossa yhä tärkeämpi tässä siirtymässä:
ympäristön havaitseminen ja hajuhavainto roboteille.
Vision avulla robotit näkevät. Tekoälymallien avulla robotit voivat analysoida ja tehdä päätöksiä. Mutta kun robotit saapuvat tehtaisiin, energialaitoksiin, maanalaisiin tiloihin, koteihin tai julkisiin ympäristöihin, monia tärkeitä riskejä ja ympäristömuutoksia ei voida tunnistaa visuaalisesti.
Kaasupitoisuus, hajut, happipitoisuudet, VOC-yhdisteet, ilmanlaatu, lämpötila, kosteus, hiukkaset ja muut ympäristöparametrit antavat tietoja, joita kamerat eivät yksin pysty kaappaamaan.
Kaasuntunnistus, ympäristön seuranta ja tekoälyllä toimiva hajuaistin voivat tuoda uuden ulottuvuuden ruumiillistuneeseen älykkyyteen.
Beyond Vision: Miksi robotit tarvitsevat enemmän ympäristön tunnistusta
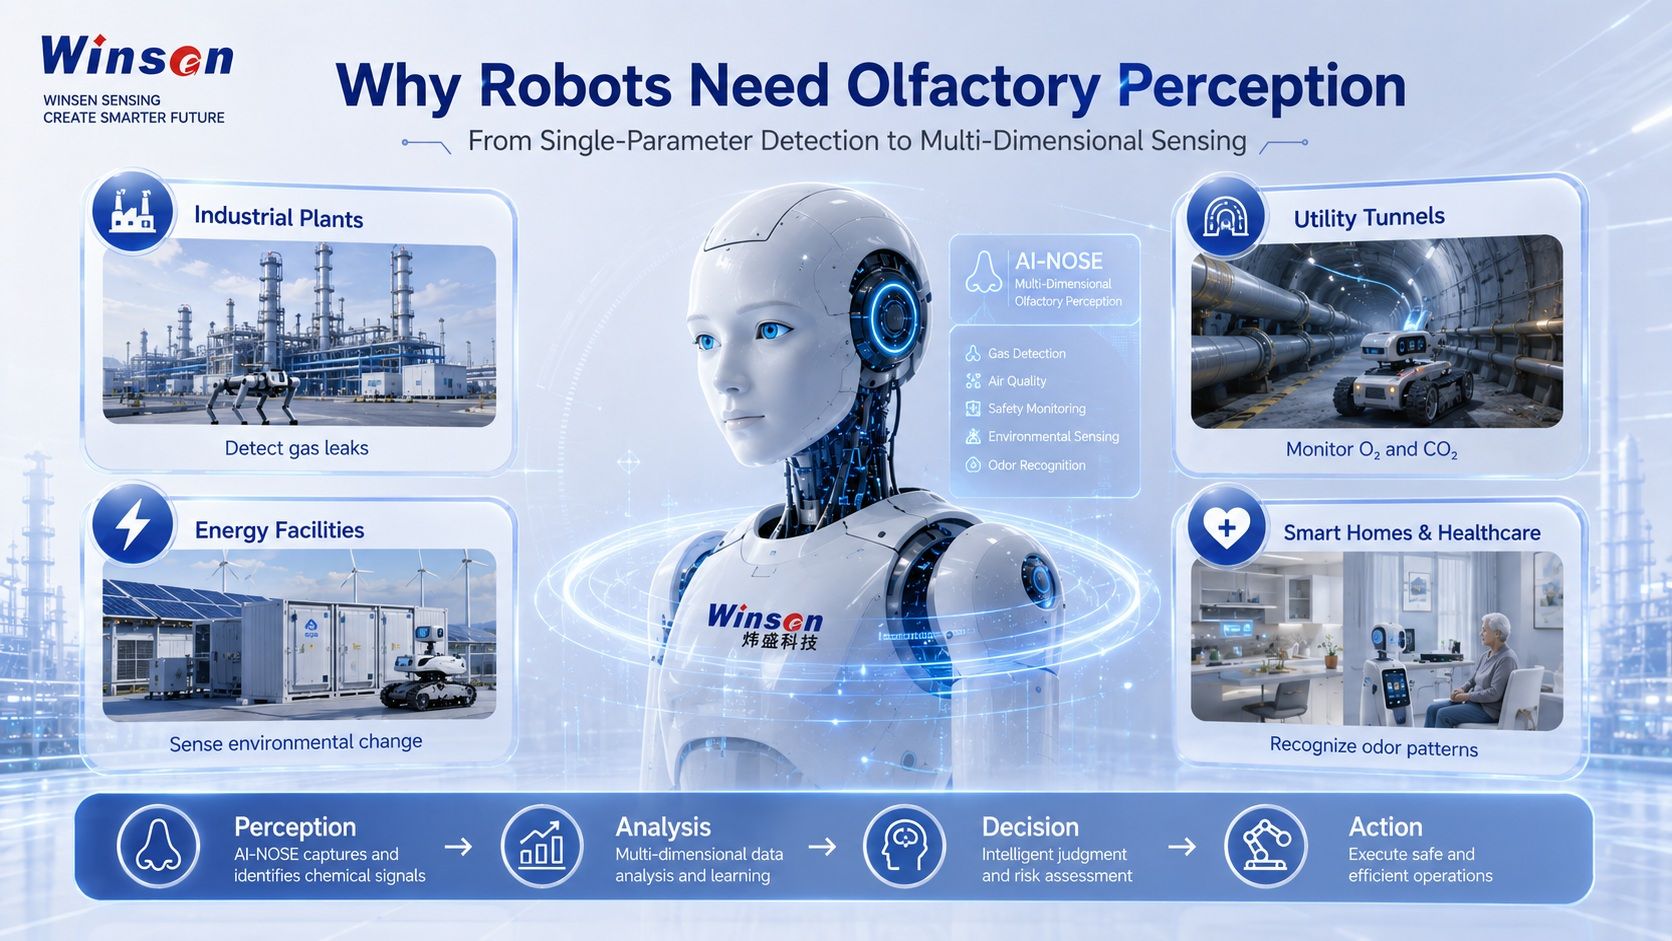
Robotteja käytetään yhä enemmän ympäristöissä, jotka ovat dynaamisia, arvaamattomia ja joskus vaarallisia.
Teollisuuden tarkastusrobotin, joka tulee kemiantehtaalle, on ehkä havaittava palavat tai myrkylliset kaasut ennen kuin se lähestyy laitetta.
Maanalaisessa tunnelissa toimivan robotin on ehkä tunnistettava hapenpuute, epänormaalit CO₂-tasot tai vaarallisten kaasujen kerääntyminen.
Energialaitoksen autonomisen alustan on ehkä valvottava jatkuvasti lämpötilaa, kosteutta, hiukkasia ja kaasuolosuhteita.
Koteissa, terveydenhuoltoympäristöissä ja kaupallisissa tiloissa toimivien palvelurobottien on ehkä lopulta pystyttävä erottamaan ilmanlaadun muutokset, epänormaalit hajut tai tyypilliset hajukuviot.
Nämä sovellukset edellyttävät, että robotit havaitsevat muodon, etäisyyden, värin ja äänen ulkopuolista tietoa.
Ruumiillistuneen älyn osalta ympäristön havaitseminen voi sisältää:
- palavien kaasujen havaitseminen;
- myrkyllisten ja vaarallisten kaasujen seuranta;
- happipitoisuuden seuranta;
- CO₂-ilmaisu;
- VOC- ja hajuntunnistus;
- lämpötila ja kosteus;
- hiukkaset ja ilmanlaatu;
- paineen tunnistaminen;
- liekin ja tulen havaitsemiseen.
Yhdistämällä nämä parametrit näkemiseen, paikannukseen, tekoälymalliin ja liikkeenhallintaan robotit voivat rakentaa täydellisemmän ymmärryksen ympäristöstään.
Yhden anturin havaitsemisesta moniulotteiseen havaintoon
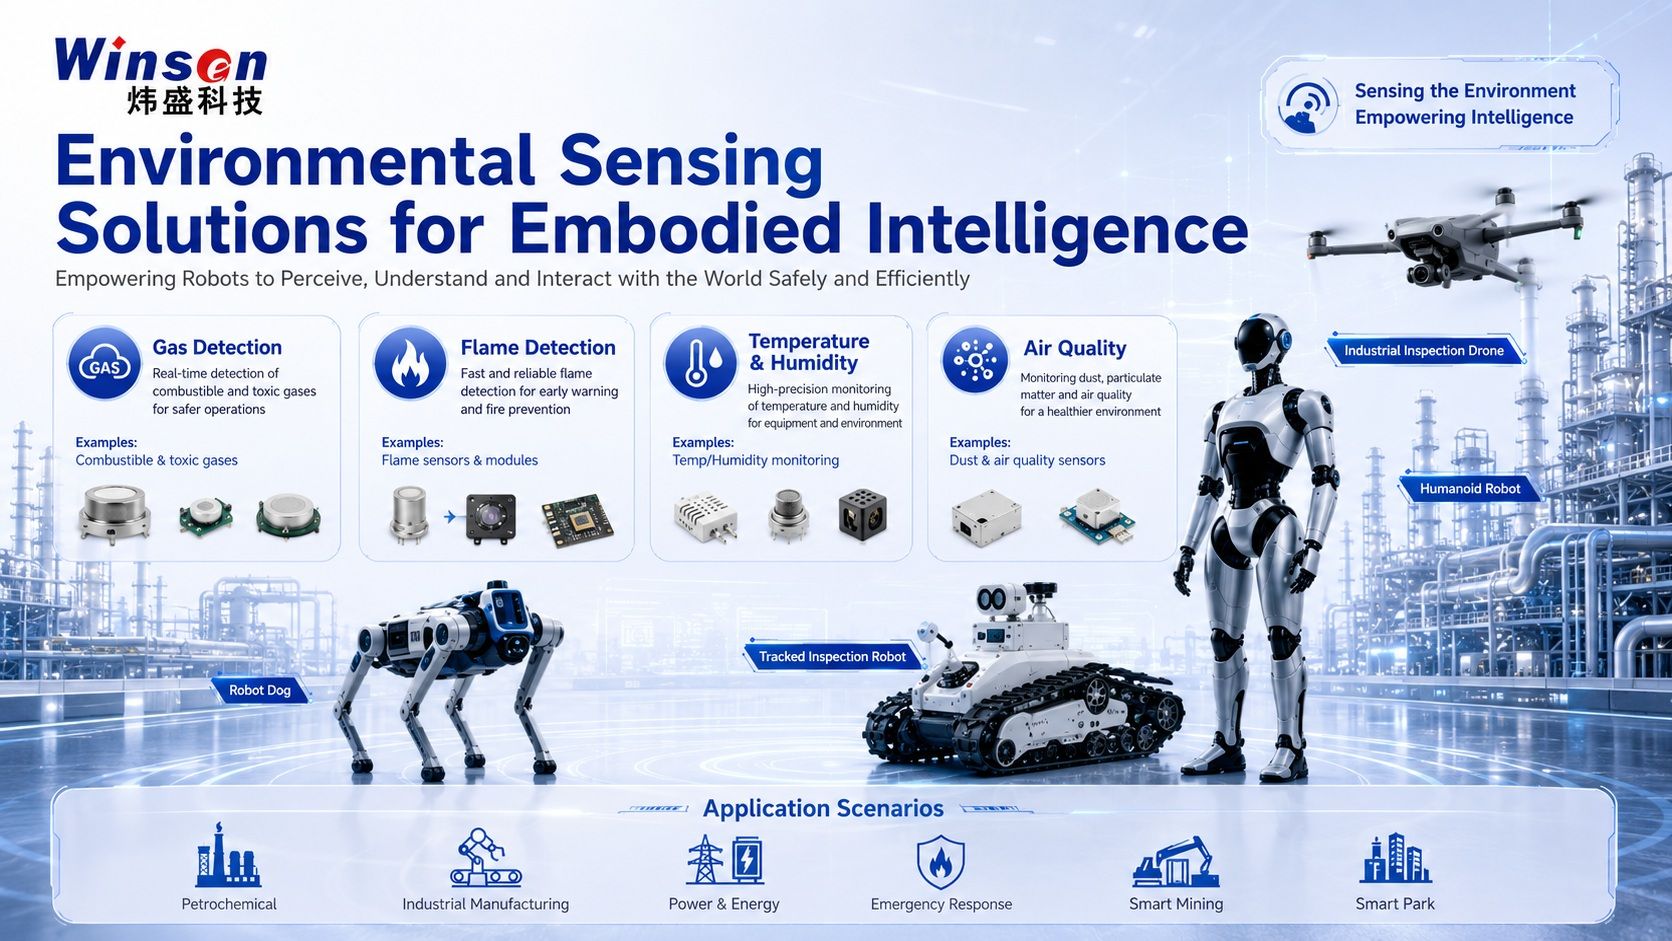
Perinteiset anturijärjestelmät suunnitellaan usein yhden kysymyksen ympärille:
Onko olemassa tiettyä kaasua?
Kun robottisovellukset monimutkaistuvat, kysymykset muuttuvat.
Robotit saattavat joutua määrittämään:
- Muuttuuko ympäristö?
- Viittaako muutos mahdolliseen turvallisuusriskiin?
- Muuttuvatko useat ympäristöparametrit samanaikaisesti?
- Vastaako kaasu- tai hajukuvio aiemmin opittua tilaa?
- Pitäisikö robotin jatkaa toimintaansa, tutkia tarkemmin vai laukaista hälytys?
Tämä on ajotunnistintekniikkaa yhden parametrin tunnistus kohti usean sensorin fuusiota ja ympäristön ymmärtämistä.
Winsen tarjoaa anturiteknologioita, jotka kattavat ympäristön havainnoinnin useat ulottuvuudet, mukaan lukien palavat kaasut, myrkylliset kaasut, CO₂, VOC-yhdisteet, hajut, hapen, lämpötilan, kosteuden, hiukkasten, paineen ja liekin havaitsemisen.
Erilaisia antureita voidaan yhdistää robotin sovelluksen ja toimintaympäristön mukaan.
Esimerkiksi teollinen tarkastusrobotti voi yhdistää:
CH₄ + CO + H2S + O2 + lämpötila/kosteus
kun taas sisäympäristön laatuun keskittyvä palvelurobotti voi integroida:
CO₂ + VOC + hajuntunnistus + hiukkaset + lämpötila/kosteus
Tavoitteena ei ole vain asentaa lisää antureita.
Tavoitteena on tarjota roboteille ympäristötietoa, jota tarvitaan parempien päätösten tekemiseen.
ZM101-A AI-NOSE: Antaa koneille hajuaistin
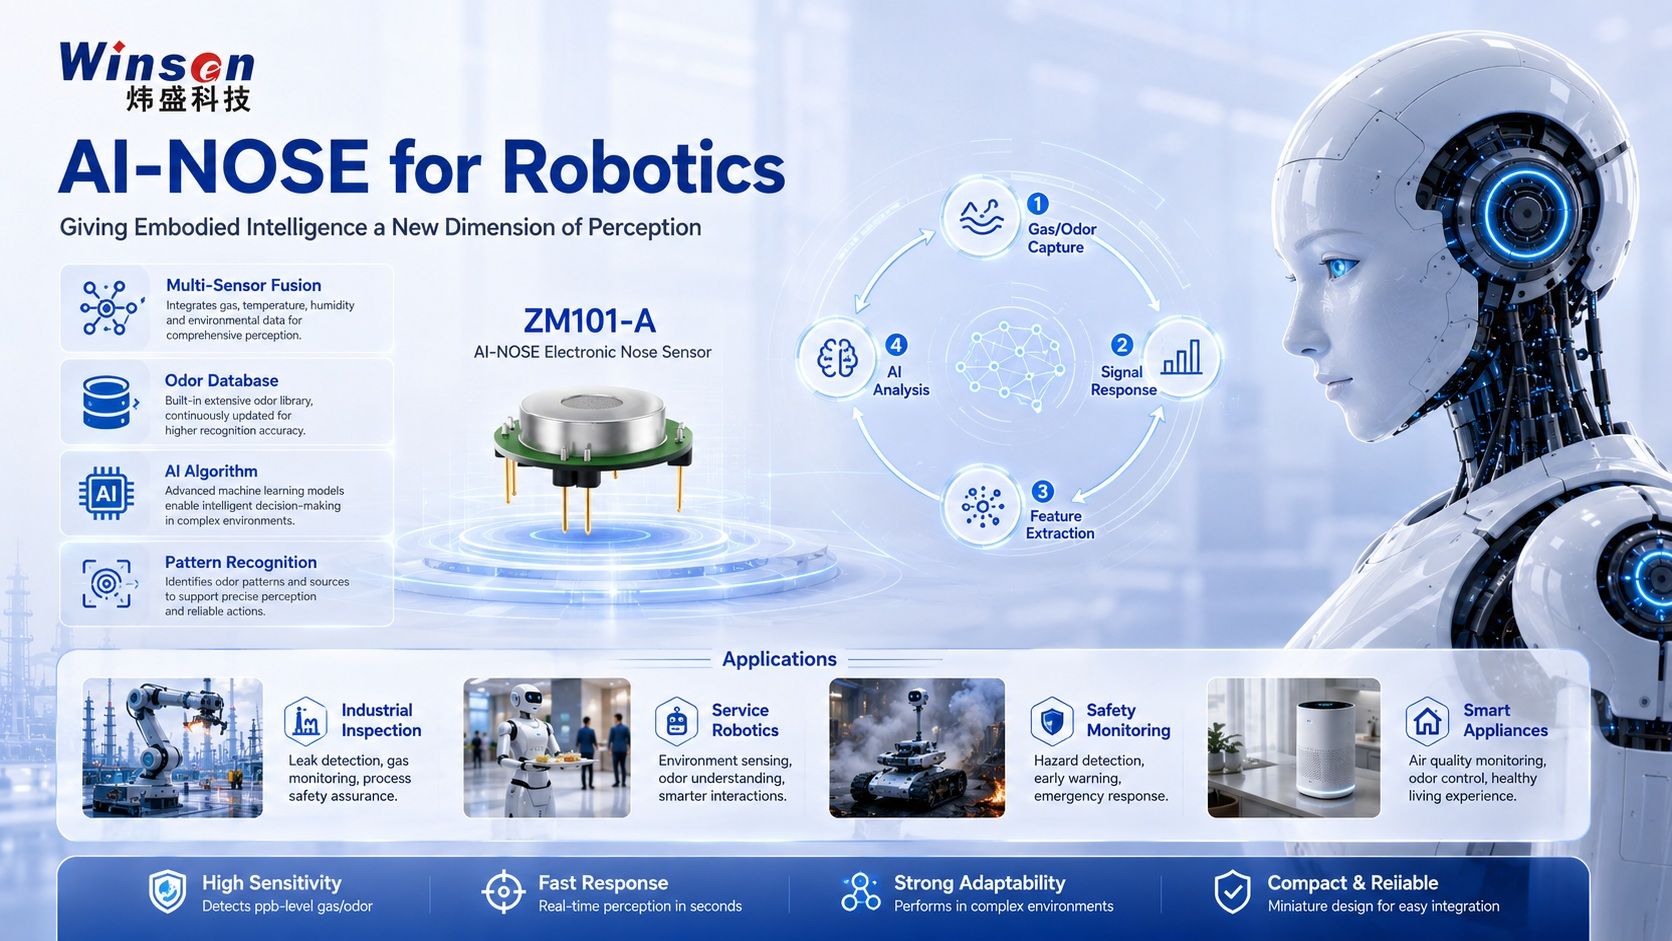
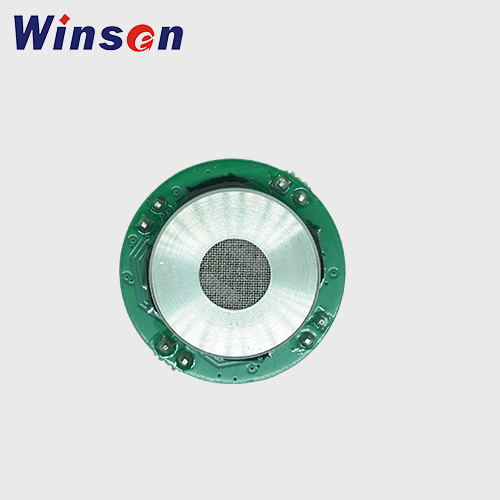
Yksi Winsen-osastolla erityistä huomiota herättävistä tuotteista on ZM101-A AI-NOSE.
ZM101-A on älykäs elektroninen nenäanturialusta, joka perustuu monikanavaiseen MEMS-kaasuanturijärjestelmään.
Sen sijaan, että luottaisi yhteen kaasukonsentraatioarvoon, järjestelmä analysoi useiden anturikanavien yhdistetyt vasteominaisuudet.
Tyypillinen AI-NOSE-työnkulku voidaan esittää seuraavasti:
Haju-/kaasualtistus → Monikanavainen anturin vaste → Ominaisuuksien poistaminen → AI-mallianalyysi → Kuvion tunnistus
Tämä luo polun tavanomaisesta kaasunilmaisimesta kohti monimutkainen hajuntunnistus ja kemiallinen havaitseminen.
Monikanavainen MEMS-anturiryhmä
ZM101-A integroi kuusi MEMS-anturiyksikköä ja voi tukea erilaisia kanavayhdistelmiä kohdesovelluksen mukaan.
Saatavilla olevat mittausmitat sisältävät kaasuja, kuten:
- NH3;
- VOC-yhdisteet;
- NO2;
- H2S;
- CO;
- CH4.
Useat anturin vasteet muodostavat tunnusomaisen kuvion tai "hajusormenjäljen", joka voidaan analysoida algoritmeilla.
AI-pohjainen kuviontunnistus
Elektronisen nenän todellinen arvo ei ole vain kuuden erillisen kaasulukeman kerääminen.
Yhdistämällä anturiryhmän signaaleja ominaisuuksien poimimiseen, opetustietosarjoihin ja tekoälymalleihin, järjestelmä voidaan kehittää tunnistamaan tyypillisiä kaasu- tai hajukuvioita.
Tämä mahdollistaa sovellusten siirtymisen:
"Kuinka paljon yhtä kaasua on?"
kohti:
"Millaisen hajun tai kemiallisen kuvion tunnen?"
Kompakti integrointi älykkäille laitteille
ZM101-A on suunniteltu integroitavaksi älykkäisiin päätelaitteisiin ja anturijärjestelmiin.
Sen kompakti arkkitehtuuri tekee siitä sopivan tutkimukseen ja kehitykseen, johon kuuluvat:
- ruumiillistuva älykkyys;
- teollisuusrobotit;
- älykkäät laitteet;
- ympäristön seuranta;
- autojen anturi;
- hajuntunnistusjärjestelmät;
- AI-pohjainen kaasuanalyysi.
Tarkemmat tuotetiedot löydät osoitteesta ZM101-A AI-NOSE tuotesivu.
Mitä AI-NOSE-tekniikka voi mahdollistaa robotiikassa?
Hajuaistin on edelleen nouseva ominaisuus robotiikassa, mutta se avaa useita lupaavia sovellussuuntia.
Teollisuuden tarkastusrobotit
Teollisuuden tarkastusrobotit voivat kohdata kaasuvuotoja ja ympäristön poikkeavuuksia, joita on mahdotonta tunnistaa silmämääräisesti.
Elektroninen nenä- tai monikaasuanturijärjestelmä voi mahdollisesti tukea:
- palavien kaasujen tarkastus;
- myrkyllisten kaasujen havaitseminen;
- VOC-poikkeavuuksien seuranta;
- prosessi-kaasun tunnistaminen;
- epäilyttävä kaasulähteen tutkinta.
Yhdessä robotin paikannukseen, tunnistustiedot voidaan myös kartoittaa tiettyyn paikkaan.
Tämän ansiosta robotti voi paitsi ilmoittaa epänormaalista kaasutilanteesta myös ilmoittaa mistä se havaittiin.
Älykäs kaivos- ja maanalainen tarkastus
Kaivokset, tunnelit ja maanalaiset käyttötilat voivat sisältää nopeasti muuttuvia ilmakehän olosuhteita.
Ympäristöantureilla varustetut robotit voivat valvoa parametreja, kuten:
- CH4;
- CO;
- H2S;
- O2;
- CO2;
- lämpötila;
- kosteus.
Näin autonomiset työtasot voivat tarkastaa mahdollisesti vaaralliset alueet ennen kuin henkilökunta tulee sisään.
Energia ja voimalaitokset
Tarkastusrobotteja käytetään yhä enemmän voimalaitoksissa, sähköasemissa, energiavarastoissa ja teollisuuden infrastruktuurissa.
Ympäristön tunnistus voi täydentää näkö- ja lämpökuvausta tiedolla, joka liittyy:
- epänormaali kaasun vapautuminen;
- ilmanlaadun muutokset;
- hajoamiskaasut;
- savu- tai varhaiset palomerkit;
- lämpötila ja kosteus.
Hätä- ja palontorjunta
Palo- ja hätäympäristöt sisältävät usein näkymättömiä vaaroja.
Kaasu-, savu-, liekki- ja ympäristöanturit integroivat robotit voivat auttaa keräämään tietoa etänä ennen kuin hätähenkilöstö saapuu vaaralliselle alueelle.
Tämä voi sisältää:
- palavien kaasujen pitoisuus;
- myrkylliset palamistuotteet;
- hapen puute;
- lämpötila;
- savu;
- liekin tiedot.
Palvelurobotit ja älykkäät tilat
Hajutunnistuksella on potentiaalia myös työturvallisuuden ulkopuolella.
Mahdollisia tulevaisuuden sovelluksia ovat mm.
- sisäilman laadun arviointi;
- epänormaalin hajun havaitseminen;
- elintarvikkeiden tuoreuden tunnistaminen;
- kotitalouksien hajun tunnistaminen;
- älykäs laitteiden ohjaus;
- terveydenhuoltoon liittyvä aistintutkimus.
Jokainen sovellus vaatii oman anturikokoonpanon, tietojoukon ja algoritmin validoinnin, mutta taustalla oleva konsepti on sama:
antaa koneille pääsyn kemiallisiin tietoihin, joita ei voida saada pelkän näön avulla.
Havainto-päätös-toiminta-silmukan rakentaminen
Tunnistuksen perimmäinen arvo ei ole vain tiedon lisääminen.
Tiedon tulee olla osa robotin päätöksentekoprosessia.
Tuleva robottitunnistuksen työnkulku voi näyttää tältä:
- Ympäristöanturit keräävät jatkuvasti kaasua ja fysikaalisia parametreja.
- Useita signaaleja analysoidaan yhdessä.
- Tekoälyalgoritmit tunnistavat epänormaalin ympäristökuvion.
- Robotti yhdistää tapahtuman nykyiseen sijaintiinsa.
- Valvontajärjestelmä arvioi riskitason.
- Robotti muuttaa reittiä, suorittaa lisätarkastuksen tai lähettää hälytyksen.
- Tiedot siirretään etähallintaalustaan.
Tämä luo täydellisen silmukan:
Havainto → Analyysi → Päätös → Toiminta
Ruumiilliselle älylle tämä on erityisen tärkeää.
Robotti, joka näkee esteen, voi välttää sen.
Näkymättömän kaasuvuodon havaitseva robotti saattaa ymmärtää, että näennäisesti normaali ympäristö on itse asiassa vaarallinen.
Tämä ero on tärkeä askel robottiautomaatiosta kohti todellista ympäristötietoisuutta.
Ympäristöntunnistusratkaisut erilaisille robottialustoille
Ei ole olemassa yhtä jokaiselle robotille sopivaa tunnistuskonfiguraatiota.
Humanoidirobotti, nelijalkainen robotti, UAV, tela-alustainen tarkastusalusta ja autonominen mobiilirobotti voivat vaatia täysin erilaisia anturiyhdistelmiä.
Winsen keskittyy siksi sovellussuuntautuneita tunnistusratkaisuja.
Kaasuntunnistusratkaisut
Anturiteknologiat voivat tukea seuraavien havaitsemista:
- palavat kaasut;
- myrkylliset kaasut;
- happi;
- CO2;
- VOC-yhdisteet;
- teolliset prosessikaasut.
Näitä ratkaisuja voidaan soveltaa teollisuuden tarkastus-, hätätilanne- ja turvallisuusvalvontaroboteihin.
Liekin havaitsemisratkaisut
Liekintunnistusteknologiat ja -moduulit voivat tukea:
- palotarkastus;
- teollisuuden palontorjunta;
- autonominen hätäapu;
- riskialttiiden laitteiden valvonta.
Ympäristönvalvontaratkaisut
Robottialustat voivat myös integroida:
- lämpötila- ja kosteusanturit;
- hiukkasanturit;
- ilmanlaadun anturit;
- paineanturit.
Nämä parametrit tarjoavat lisäympäristöä itsenäiselle toiminnalle.
Multi-Sensor Fusion
Useita mittausmittoja yhdistämällä robotit voivat saada kattavamman ympäristökuvan.
Kaasuntunnistin voidaan yhdistää:
- kamerat;
- LiDAR;
- lämpökuvaus;
- paikannus;
- akustinen tunnistus;
- AI mallit.
Tämän tyyppisestä multimodaalisesta arkkitehtuurista voi tulla tärkeä perusta roboteille, jotka toimivat itsenäisesti monimutkaisissa ympäristöissä.
Vahva kiinnostus AI-NOSEa kohtaan World Robot Conference 2026 -tapahtumassa
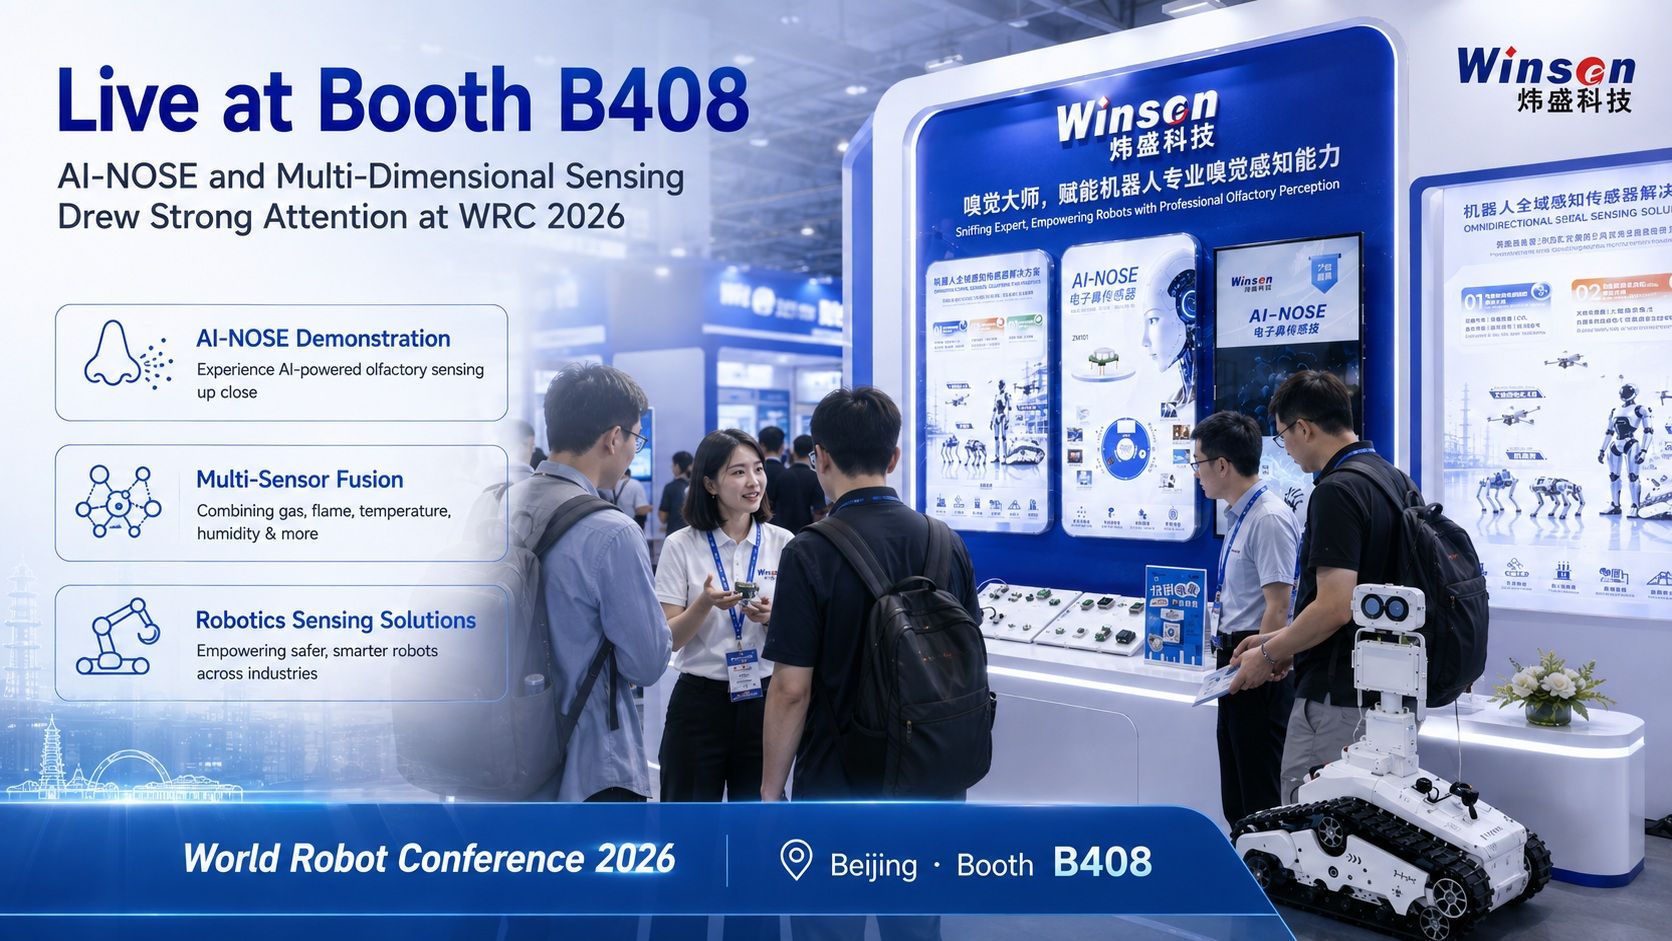
Maailman robottikonferenssin 2026 aikana AI-NOSE ja ympäristöntunnistusratkaisut esiteltiin klo Winsen Booth B408 ovat herättäneet suurta kiinnostusta robotiikkayrityksiltä, insinööreiltä, tutkijoilta ja alan vierailijoilta.
Yksi toistuva keskustelu on siitä, kuinka kaasu- ja hajutunnistus voi täydentää olemassa olevia robotin havaintojärjestelmiä.
Nykyään monet edistyneet robotit integroivat jo:
- kamerat;
- LiDAR;
- voima-anturit;
- inertia-anturit;
- mikrofonit;
- asentoanturit.
Kemiallinen ja ympäristökäsitys lisää uuden ulottuvuuden.
Teollisuuden tarkastuksia, turvallisuuden valvontaa ja huoltorobotiikkaa varten nämä lisätiedot voivat auttaa koneita ymmärtämään olosuhteet, jotka ovat muuten näkymättömiä.
Kasvava kiinnostus AI-NOSE-teknologiaa kohtaan kuvastaa laajempaa kysymystä, joka on robotiikkateollisuuden edessä:
Jos robottien odotetaan toimivan samassa fyysisessä maailmassa kuin ihmisten, kuinka paljon siitä maailmasta heidän pitäisi pystyä aistimaan?
Winsenin kokemus kaasuntunnistuksesta tarjoaa teknisen perustan tämän seuraavan sukupolven robottihavainnoinnin tutkimiselle.
Demonstraatiosta todelliseen käyttöönottoon
Yksi World Robot Conference 2026 -konferenssin selkeimmistä trendeistä on alan siirtyminen käytännön sovelluksiin.
Laboratoriossa toimiva robotti kohtaa ennustettavissa olevat olosuhteet.
Todellisessa maailmassa toimiva robotti ei.
Tehtaat sisältävät pölyä, VOC-yhdisteitä ja teollisuuskaasuja.
Energialaitokset voivat sisältää palavia tai myrkyllisiä kaasuja.
Maanalaisissa ympäristöissä voi olla hapenpuutetta.
Ulkoilmarobotit kohtaavat muuttuvat lämpötilat, kosteus ja sääolosuhteet.
Hätätilanteet sisältävät savua, lämpöä ja vaarallisia palamistuotteita.
Jotta robotit toimisivat luotettavasti näissä ympäristöissä, myös anturijärjestelmät on suunniteltava todellisiin käyttöolosuhteisiin.
Tästä syystä ympäristön tunnistamisesta tulee yhä tärkeämpää, kun ruumiillistuva äly siirtyy teknologian esittelyistä kohti laajamittaista teollista käyttöönottoa.
Auta robotteja paitsi näkemään maailmaa, myös aistimaan sen
Seuraava älykkäiden robottien sukupolvi tarvitsee entistä rikkaamman ympäristökäsityksen.
Visio säilyy välttämättömänä.
Pelkkä näkökyky ei kuitenkaan pysty kertomaan robotille, sisältääkö ympäröivä ilma metaania, rikkivetyä, VOC-yhdisteitä tai epänormaalia hajua.
Kaasuanturit, ympäristöanturit ja tekoälyllä toimivat elektroniset nenät tarjoavat pääsyn fyysisen maailman toiseen kerrokseen.
Winsen tutkii edelleen, kuinka tunnistusteknologia voi tukea ruumiillistuneen älykkyyden kehitystä yhden kaasun havaitsemisesta usean sensorin fuusioon ja pitoisuuden mittaamisesta hajukuvioiden tunnistuson.
Tavoitteemme on yksinkertainen:
Auta robotteja paitsi näkemään maailmaa, myös aistimaan sen täydellisemmin.
Tapaa Winsen World Robot Conference 2026 -tapahtumassa
World Robot Conference 2026 järjestetään Pekingissä alkaen 19.–23.8.2026.
Vieraile Winsen-tiimissä osoitteessa:
Booth B408
Suositeltuihin teknologioihin kuuluvat:
- ZM101-A AI-NOSE;
- palavien kaasujen anturi;
- myrkyllisten kaasujen tunnistaminen;
- ympäristön seuranta;
- liekin tunnistaminen;
- multi-sensorin fuusio;
- robottiympäristön mittausratkaisut.
Jos olet kehittämässä teollista tarkastusrobottia, humanoidirobottia, nelijalkaista robottia, autonomista alustaa tai muuta ruumiillistuvaa älyjärjestelmää, insinööritiimimme toivottaa tervetulleeksi tilaisuuden keskustella ympäristöntunnistusvaatimuksistasi.
Tutustu tuotteeseen: