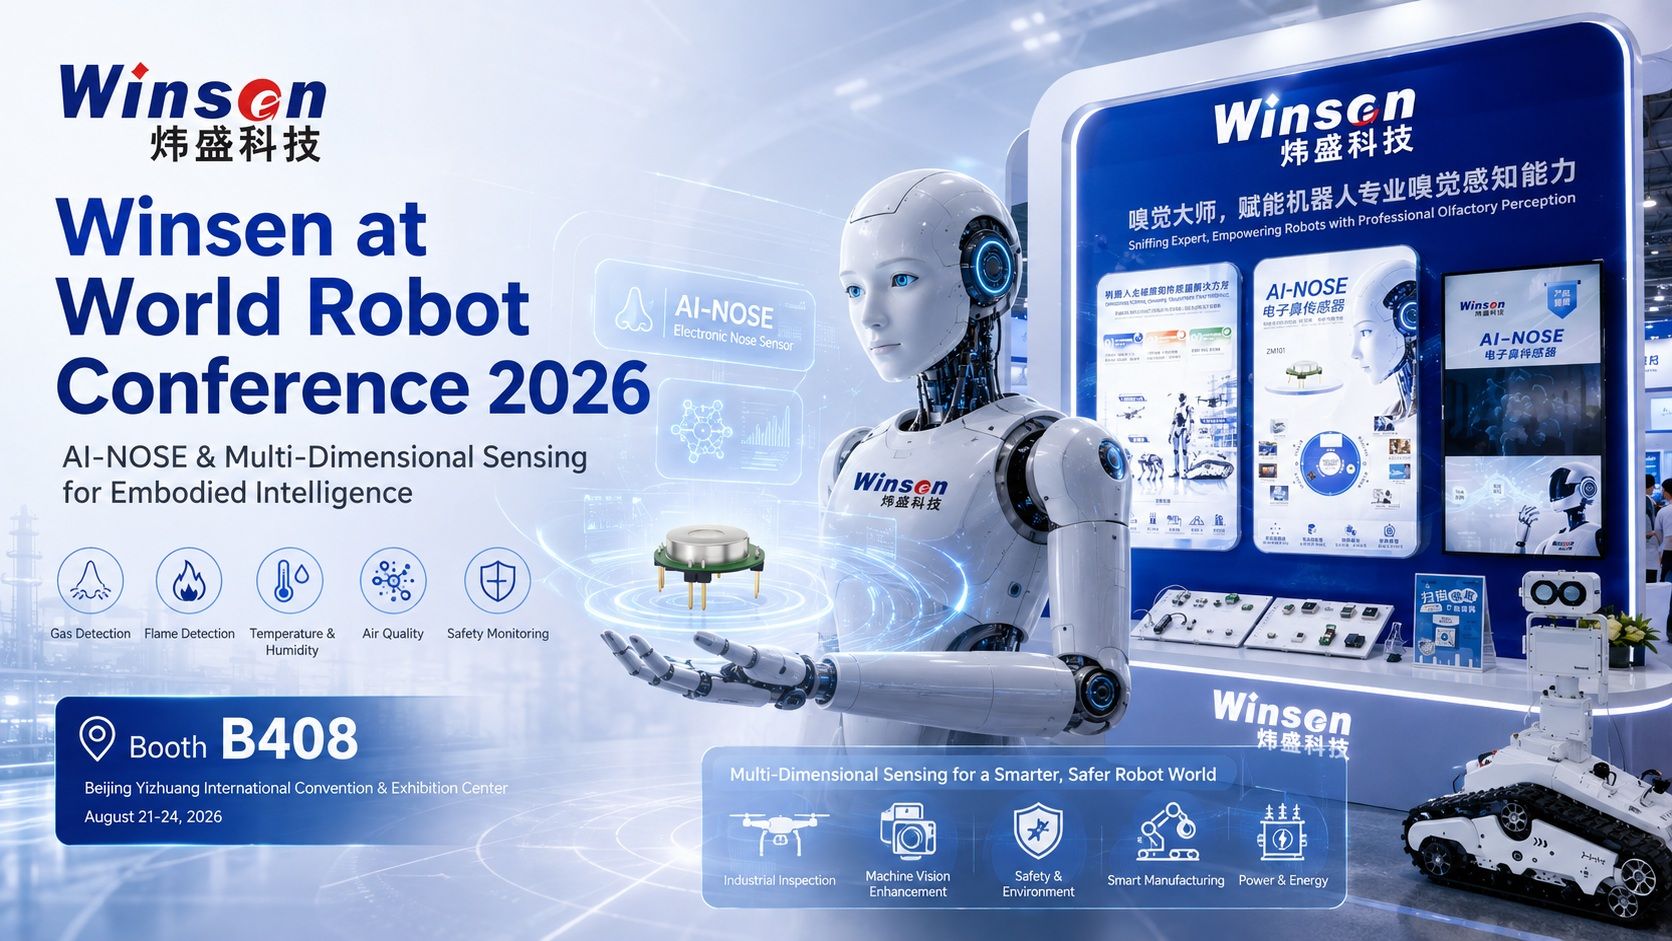
Der Weltroboterkonferenz 2026 Die Messe wurde am 19. August in Peking offiziell eröffnet und vereint mehr als 300 Robotikunternehmen, über 2.000 Ausstellungsstücke und mehr als 150 Debütprodukte.
Von humanoiden Robotern und industrieller Automatisierung bis hin zu autonomen Inspektionsplattformen und verkörperter Intelligenz – die diesjährige Veranstaltung beleuchtet einen wichtigen Wandel in der Robotikbranche: Roboter gehen über Labore und Demonstrationen hinaus und dringen in immer komplexere reale Umgebungen ein.
Bei Stand B408Winsen stellt eine Fähigkeit unter Beweis, die für diesen Übergang immer wichtiger wird:
Umweltwahrnehmung und Geruchswahrnehmung für Roboter.
Vision ermöglicht es Robotern zu sehen. KI-Modelle ermöglichen es Robotern, zu analysieren und Entscheidungen zu treffen. Wenn Roboter jedoch Fabriken, Energieanlagen, unterirdische Räume, Häuser oder öffentliche Bereiche betreten, können viele wichtige Risiken und Umweltveränderungen nicht visuell erkannt werden.
Gaskonzentration, Gerüche, Sauerstoffgehalt, VOCs, Luftqualität, Temperatur, Luftfeuchtigkeit, Partikel und andere Umgebungsparameter liefern Informationen, die Kameras allein nicht erfassen können.
Hier können Gassensorik, Umweltüberwachung und KI-gestützte Geruchssensorik der verkörperten Intelligenz eine neue Dimension verleihen.
Beyond Vision: Warum Roboter mehr Umweltsensorik benötigen
Roboter werden zunehmend in dynamischen, unvorhersehbaren und manchmal gefährlichen Umgebungen eingesetzt.
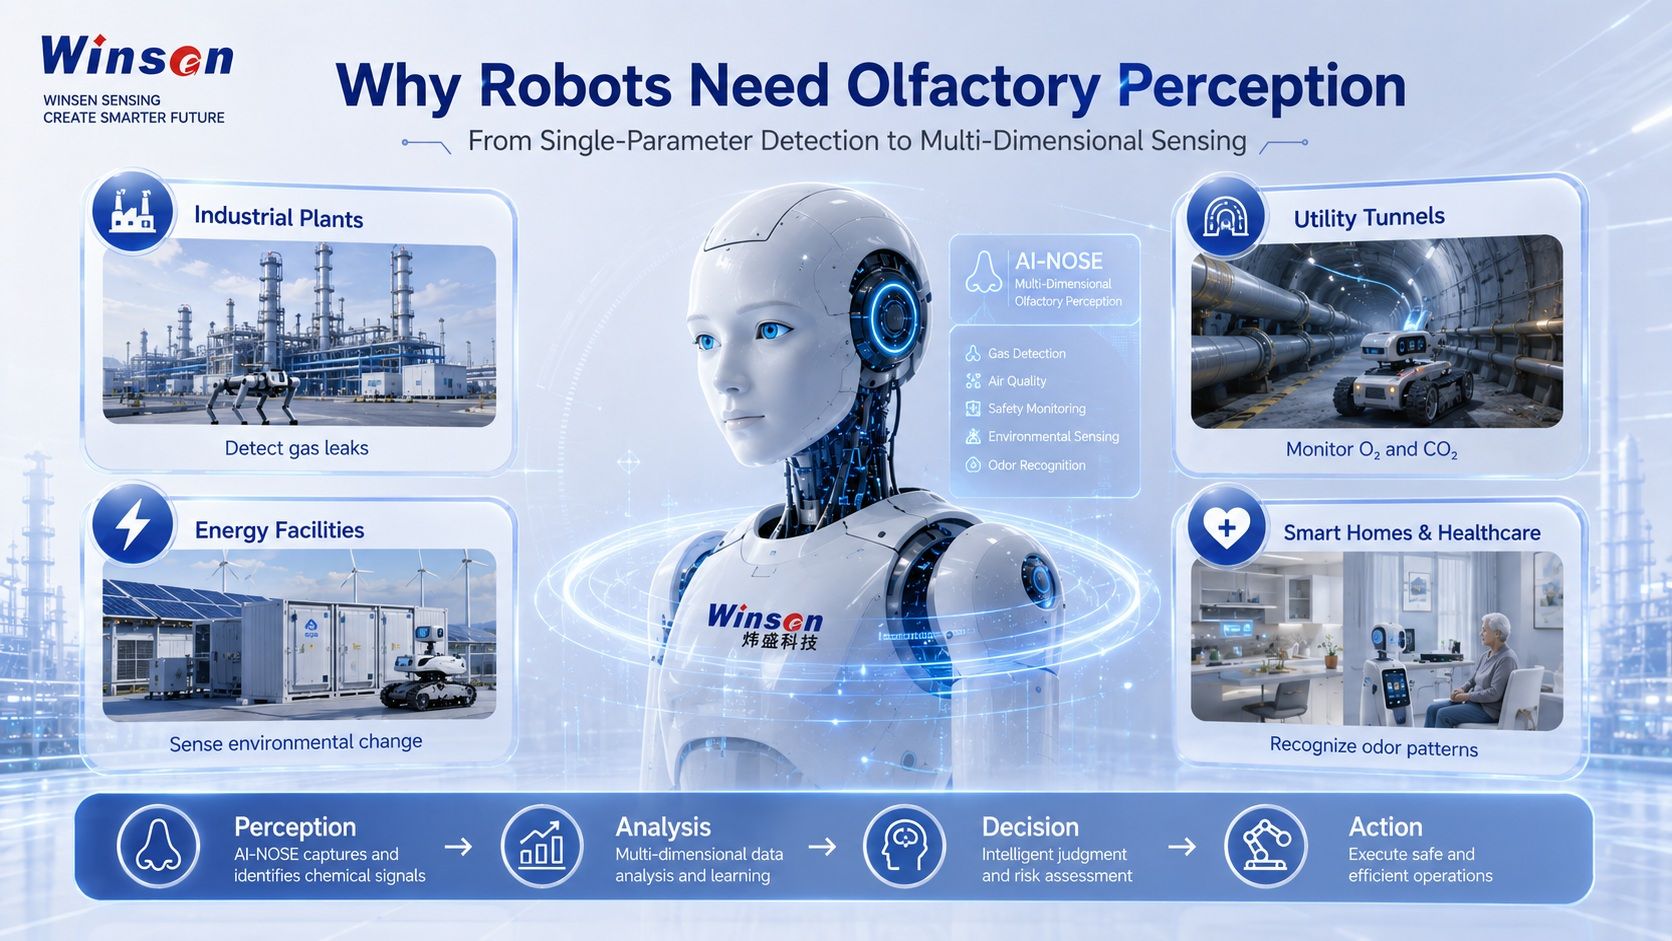
Ein industrieller Inspektionsroboter, der eine Chemiefabrik betritt, muss möglicherweise brennbare oder giftige Gase erkennen, bevor er sich der Ausrüstung nähert.
Ein Roboter, der in einem unterirdischen Versorgungstunnel arbeitet, muss möglicherweise Sauerstoffmangel, abnormale CO₂-Werte oder gefährliche Gasansammlungen erkennen.
Eine autonome Plattform in einer Energieanlage muss möglicherweise kontinuierlich Temperatur, Luftfeuchtigkeit, Feinstaub und Gasbedingungen überwachen.
Serviceroboter, die in Privathaushalten, im Gesundheitswesen und in Gewerbeflächen eingesetzt werden, müssen eventuell Veränderungen der Luftqualität, ungewöhnliche Gerüche oder charakteristische Geruchsmuster unterscheiden.
Für diese Anwendungen müssen Roboter Informationen wahrnehmen, die über Form, Entfernung, Farbe und Ton hinausgehen.
Im Bereich der verkörperten Intelligenz kann die Umweltwahrnehmung Folgendes umfassen:
- Detektion brennbarer Gase;
- Überwachung giftiger und gefährlicher Gase;
- Überwachung der Sauerstoffkonzentration;
- CO₂-Erkennung;
- VOC- und Geruchserkennung;
- Temperatur und Luftfeuchtigkeit;
- Feinstaub und Luftqualität;
- Druckmessung;
- Flammen- und Feuererkennung.
Durch die Kombination dieser Parameter mit Vision, Positionierung, KI-Modellen und Bewegungssteuerung können Roboter ein umfassenderes Verständnis ihrer Umgebung aufbauen.
Von der Einzelsensorerkennung zur mehrdimensionalen Wahrnehmung
Herkömmliche Sensorsysteme basieren oft auf einer einzigen Frage:
Ist ein bestimmtes Gas vorhanden?
Da Roboteranwendungen immer komplexer werden, ändern sich die Fragen.
Roboter müssen möglicherweise Folgendes bestimmen:
- Verändert sich die Umgebung?
- Deutet die Änderung auf ein mögliches Sicherheitsrisiko hin?
- Ändern sich mehrere Umweltparameter gleichzeitig?
- Passt ein Gas- oder Geruchsmuster zu einem zuvor erlernten Zustand?
- Soll der Roboter weiterarbeiten, weitere Untersuchungen durchführen oder einen Alarm auslösen?
Dies treibt die Sensorik voran Einzelparametererkennung hin zu Multisensorfusion und Umweltverständnis.
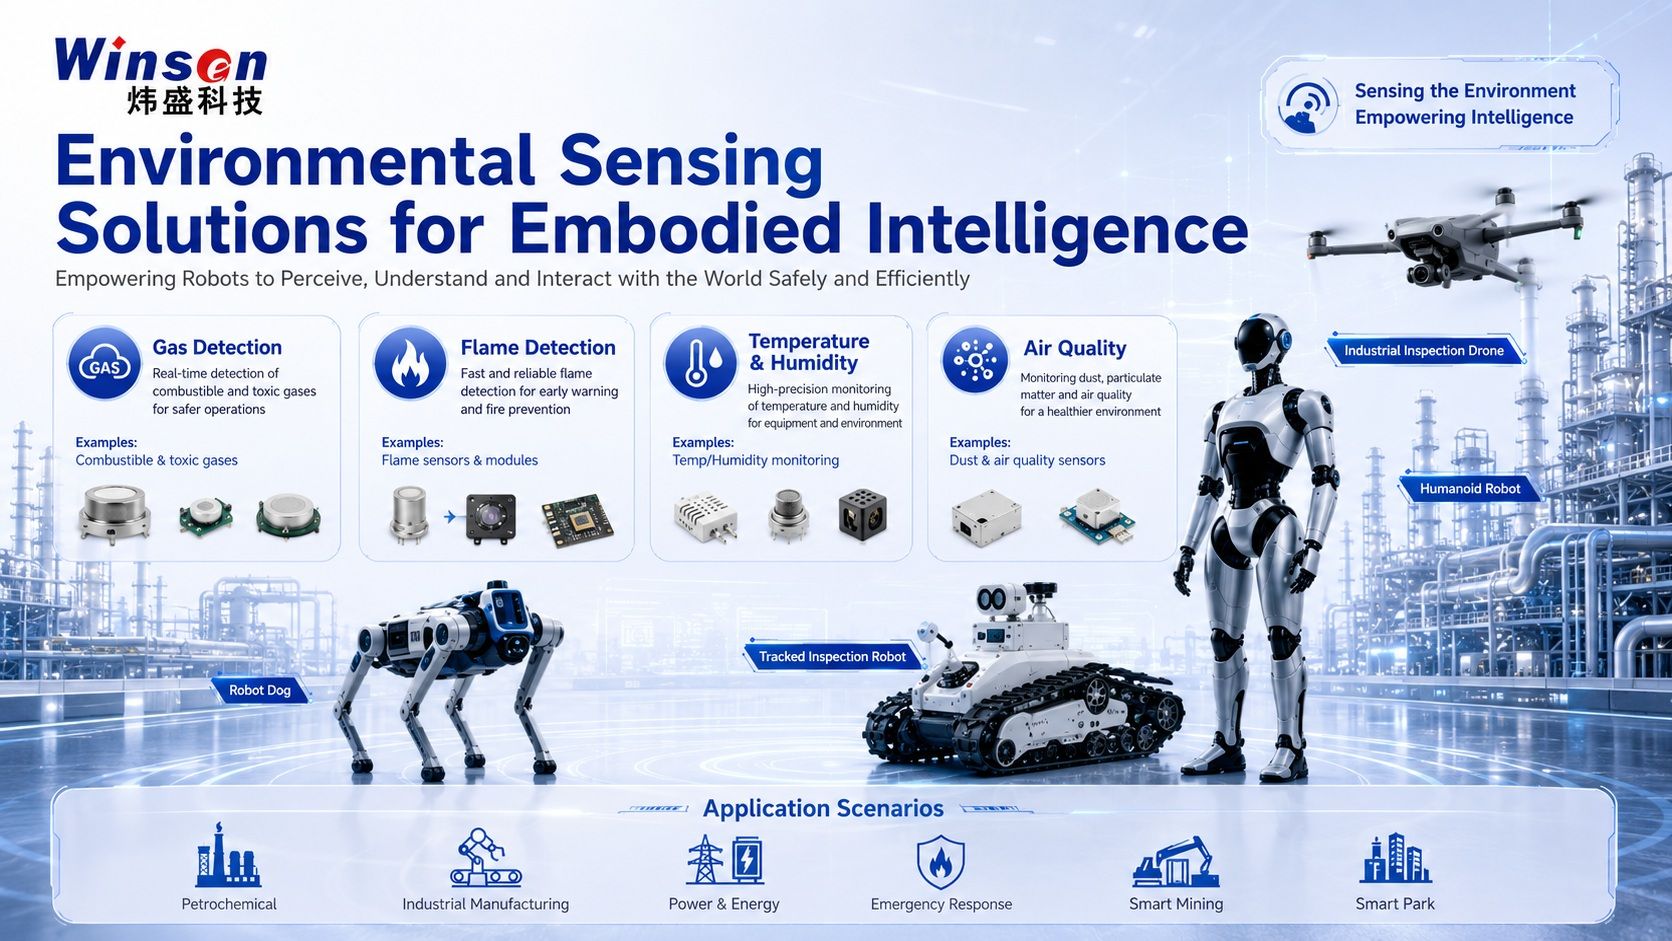
Winsen bietet Sensortechnologien, die mehrere Dimensionen der Umweltwahrnehmung abdecken, darunter brennbare Gase, giftige Gase, CO₂, VOCs, Gerüche, Sauerstoff, Temperatur, Feuchtigkeit, Partikel, Druck und Flammenerkennung.
Je nach Anwendung und Betriebsumgebung des Roboters können unterschiedliche Sensoren kombiniert werden.
Beispielsweise kann ein industrieller Inspektionsroboter Folgendes kombinieren:
CH₄ + CO + H₂S + O₂ + Temperatur/Feuchtigkeit
Während ein Serviceroboter, der sich auf die Qualität des Innenraumklimas konzentriert, Folgendes integrieren kann:
CO₂ + VOC + Geruchserkennung + Feinstaub + Temperatur/Feuchtigkeit
Das Ziel besteht nicht einfach darin, mehr Sensoren zu installieren.
Ziel ist es, Roboter mit den Umweltinformationen zu versorgen, die sie benötigen, um bessere Entscheidungen zu treffen.
ZM101-A AI-NOSE: Maschinen einen Geruchssinn verleihen
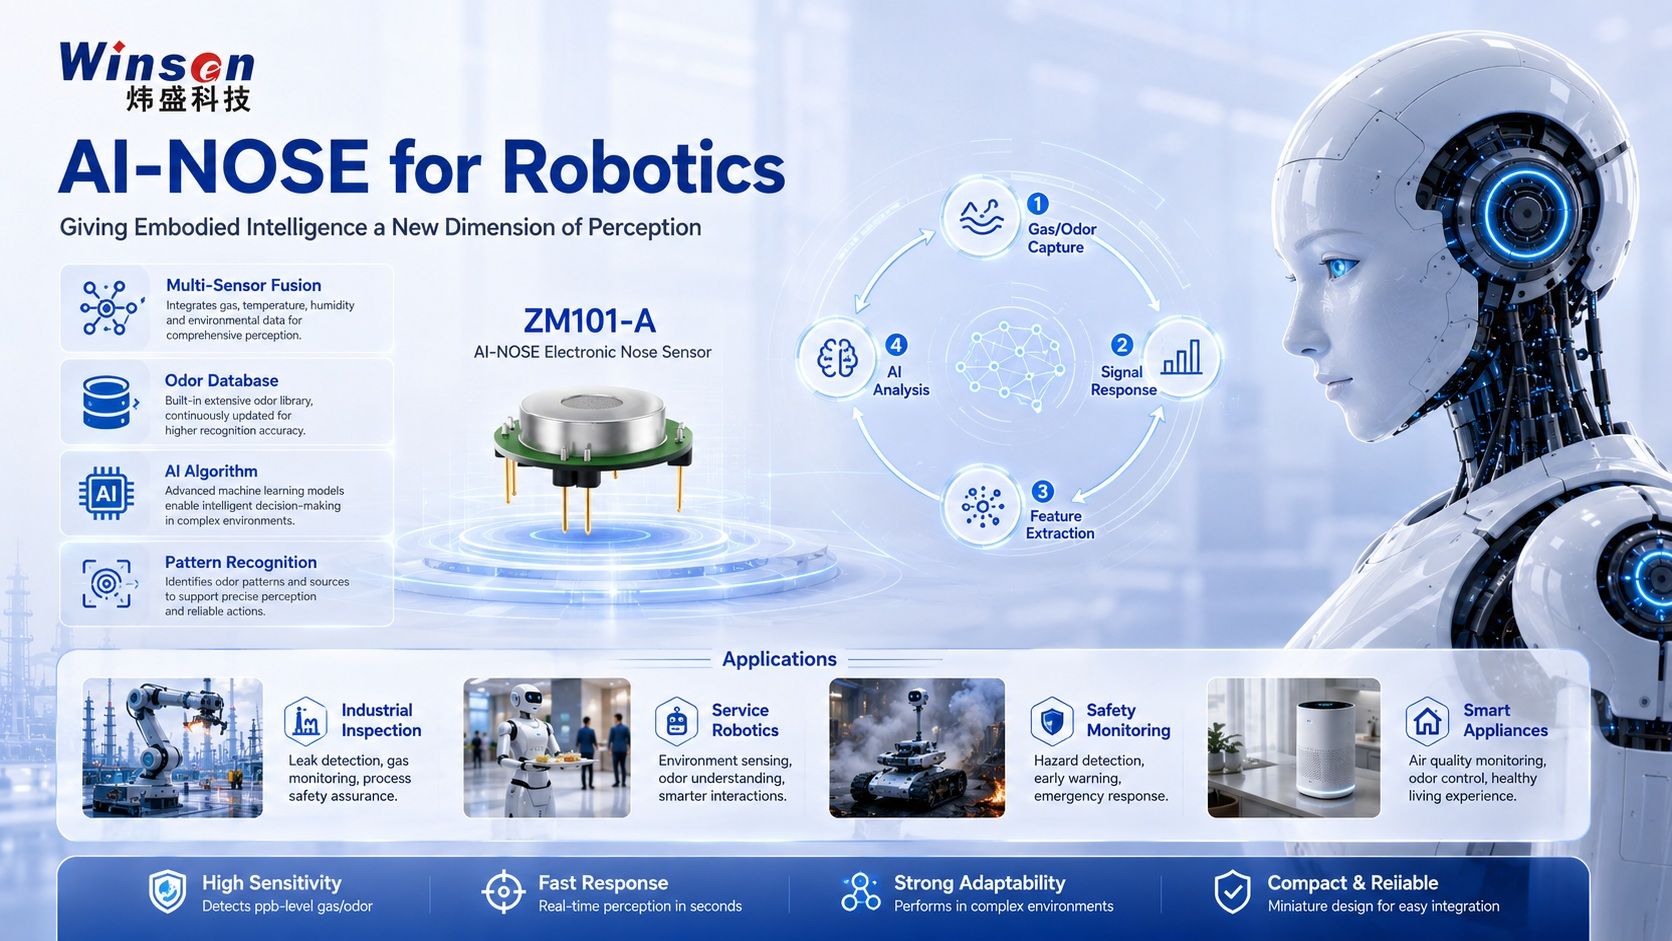
Eines der Produkte, die am Winsen-Stand besondere Aufmerksamkeit erregen, ist das ZM101-A AI-NOSE.
Der ZM101-A ist eine intelligente elektronische Nasensensorplattform, die auf einem mehrkanaligen MEMS-Gassensorarray basiert.
Anstatt sich auf einen einzelnen Gaskonzentrationswert zu verlassen, analysiert das System die kombinierten Reaktionseigenschaften mehrerer Erfassungskanäle.
Ein typischer AI-NOSE-Workflow kann wie folgt dargestellt werden:
Geruchs-/Gasexposition → Mehrkanal-Sensorreaktion → Merkmalsextraktion → KI-Modellanalyse → Mustererkennung
Dadurch entsteht ein Weg von der konventionellen Gasdetektion hin zu komplexe Geruchserkennung und chemische Wahrnehmung.
Mehrkanaliges MEMS-Sensorarray
ZM101-A integriert sechs MEMS-Sensoreinheiten und kann je nach Zielanwendung verschiedene Kanalkombinationen unterstützen.
Die verfügbaren Sensorabmessungen umfassen Gase wie:
- NH₃;
- VOCs;
- NO₂;
- H₂S;
- CO;
- CH₄.
Mehrere Sensorreaktionen bilden ein charakteristisches Muster oder einen „Geruchsfingerabdruck“, der von Algorithmen analysiert werden kann.
KI-basierte Mustererkennung
Der wahre Wert einer elektronischen Nase besteht nicht einfach darin, sechs separate Gasmesswerte zu sammeln.
Durch die Kombination von Sensorarray-Signalen mit Merkmalsextraktion, Trainingsdatensätzen und KI-Modellen kann das System so entwickelt werden, dass es charakteristische Gas- oder Geruchsmuster erkennt.
Dadurch können Anwendungen verschoben werden von:
„Wie viel von einem Gas ist vorhanden?“
zu:
„Welche Art von Geruch oder chemischem Muster nehme ich wahr?“
Kompakte Integration für intelligente Geräte
Der ZM101-A ist für die Integration in intelligente Terminals und Sensorsysteme konzipiert.
Aufgrund seiner kompakten Architektur eignet es sich für Forschung und Entwicklung in folgenden Bereichen:
- verkörperte Intelligenz;
- Industrieroboter;
- intelligente Geräte;
- Umweltüberwachung;
- Automobilsensorik;
- Geruchserkennungssysteme;
- KI-basierte Gasanalyse.
Ausführliche Produktinformationen finden Sie unter ZM101-A AI-NOSE Produktseite.
Was kann die AI-NOSE-Technologie für die Robotik ermöglichen?
Die Geruchswahrnehmung ist in der Robotik immer noch eine aufstrebende Fähigkeit, eröffnet aber eine Reihe vielversprechender Anwendungsrichtungen.
Industrielle Inspektionsroboter
Industrielle Inspektionsroboter können auf Gaslecks und Umgebungsanomalien stoßen, die visuell nicht erkennbar sind.
Ein elektronisches Nasen- oder Multigas-Sensorsystem kann möglicherweise Folgendes unterstützen:
- Inspektion brennbarer Gase;
- Erkennung giftiger Gase;
- Überwachung von VOC-Anomalitäten;
- Identifizierung von Prozessgasen;
- Untersuchung verdächtiger Gasquellen.
In Kombination mit der Roboterpositionierung können Sensordaten auch einem bestimmten Standort zugeordnet werden.
Dies ermöglicht es einem Roboter, nicht nur zu melden, dass ein abnormaler Gaszustand vorliegt, sondern auch darauf hinzuweisen wo es entdeckt wurde.
Intelligente Bergbau- und Untertageinspektion
In Bergwerken, Tunneln und unterirdischen Versorgungsräumen können sich die atmosphärischen Bedingungen schnell ändern.
Mit Umweltsensoren ausgestattete Roboter können Parameter überwachen wie:
- CH₄;
- CO;
- H₂S;
- O₂;
- CO₂;
- Temperatur;
- Luftfeuchtigkeit.
Dadurch können autonome Plattformen potenziell gefährliche Bereiche inspizieren, bevor das Personal sie betritt.
Energie- und Energieanlagen
Inspektionsroboter werden zunehmend in Kraftwerken, Umspannwerken, Energiespeicheranlagen und industrieller Infrastruktur eingesetzt.
Die Umweltsensorik kann Sicht- und Wärmebildaufnahmen mit Informationen zu Folgendem ergänzen:
- abnormale Gasfreisetzung;
- Veränderungen der Luftqualität;
- Zersetzungsgase;
- Rauch- oder frühe Feuersignale;
- Temperatur und Luftfeuchtigkeit.
Notfall- und Brandschutz
Brand- und Notfallumgebungen bergen oft unsichtbare Gefahren.
Roboter, die Gas-, Rauch-, Flammen- und Umgebungssensoren integrieren, können dabei helfen, Informationen aus der Ferne zu sammeln, bevor Rettungskräfte einen gefährlichen Bereich betreten.
Dies kann Folgendes umfassen:
- Konzentration brennbarer Gase;
- giftige Verbrennungsprodukte;
- Sauerstoffmangel;
- Temperatur;
- Rauch;
- Flammeninformationen.
Serviceroboter und Smart Spaces
Die Geruchswahrnehmung hat auch außerhalb des Arbeitsschutzes Potenzial.
Mögliche zukünftige Anwendungen sind:
- Beurteilung der Raumluftqualität;
- Erkennung abnormaler Gerüche;
- Erkennung der Lebensmittelfrische;
- Identifizierung von Haushaltsgerüchen;
- Steuerung intelligenter Geräte;
- gesundheitsbezogene Sensorforschung.
Jede Anwendung erfordert ihre eigene Sensorkonfiguration, ihren eigenen Datensatz und ihre eigene Algorithmusvalidierung, aber das zugrunde liegende Konzept ist dasselbe:
Geben Sie Maschinen Zugriff auf chemische Informationen, die nicht allein durch visuelles Sehen gewonnen werden können.
Aufbau der Wahrnehmungs-Entscheidungs-Handlungsschleife
Der ultimative Wert der Sensorik besteht nicht einfach darin, mehr Daten zu generieren.
Die Daten müssen Teil des Entscheidungsprozesses des Roboters werden.
Ein zukünftiger Roboter-Sensor-Workflow könnte wie folgt aussehen:
- Umweltsensoren erfassen kontinuierlich Gas- und physikalische Parameter.
- Mehrere Signale werden gemeinsam analysiert.
- KI-Algorithmen identifizieren ein abnormales Umgebungsmuster.
- Der Roboter ordnet das Ereignis seinem aktuellen Standort zu.
- Das Kontrollsystem bewertet den Grad des Risikos.
- Der Roboter ändert seine Route, führt eine zusätzliche Inspektion durch oder sendet einen Alarm.
- Die Daten werden an eine Remote-Management-Plattform übertragen.
Dadurch entsteht eine vollständige Schleife:
Wahrnehmung → Analyse → Entscheidung → Aktion
Für die verkörperte Intelligenz ist dies besonders wichtig.
Ein Roboter, der ein Hindernis sieht, kann ihm ausweichen.
Ein Roboter, der ein unsichtbares Gasleck erkennen kann, erkennt möglicherweise, dass eine scheinbar normale Umgebung tatsächlich unsicher ist.
Dieser Unterschied stellt einen wichtigen Schritt von der Roboterautomatisierung hin zu echtem Umweltbewusstsein dar.
Umweltsensorlösungen für verschiedene Roboterplattformen
Es gibt keine einzelne Sensorkonfiguration, die für jeden Roboter geeignet ist.
Ein humanoider Roboter, ein vierbeiniger Roboter, ein UAV, eine Raupeninspektionsplattform und ein autonomer mobiler Roboter erfordern möglicherweise völlig unterschiedliche Sensorkombinationen.
Winsen konzentriert sich daher auf anwendungsorientierte Sensorlösungen.
Lösungen zur Gasdetektion
Sensortechnologien können die Erkennung von Folgendem unterstützen:
- brennbare Gase;
- giftige Gase;
- Sauerstoff;
- CO₂;
- VOCs;
- Industrieprozessgase.
Diese Lösungen können auf industrielle Inspektions-, Notfall- und Sicherheitsüberwachungsroboter angewendet werden.
Flammendetektionslösungen
Flammensensortechnologien und -module können Folgendes unterstützen:
- Brandinspektion;
- industrieller Brandschutz;
- autonome Notfallreaktion;
- Überwachung von Geräten mit hohem Risiko.
Lösungen zur Umweltüberwachung
Roboterplattformen können auch Folgendes integrieren:
- Temperatur- und Feuchtigkeitssensoren;
- Feinstaubsensoren;
- Luftqualitätssensoren;
- Drucksensoren.
Diese Parameter bieten zusätzlichen Umgebungskontext für den autonomen Betrieb.
Multisensor-Fusion
Durch die Kombination mehrerer Erfassungsdimensionen können Roboter ein umfassenderes Umgebungsbild erhalten.
Gassensorik kann kombiniert werden mit:
- Kameras;
- LiDAR;
- Wärmebildtechnik;
- Positionierung;
- akustische Erfassung;
- KI-Modelle.
Eine solche multimodale Architektur kann eine wichtige Grundlage für Roboter werden, die in komplexen Umgebungen autonom agieren.
Großes Interesse an AI-NOSE auf der World Robot Conference 2026
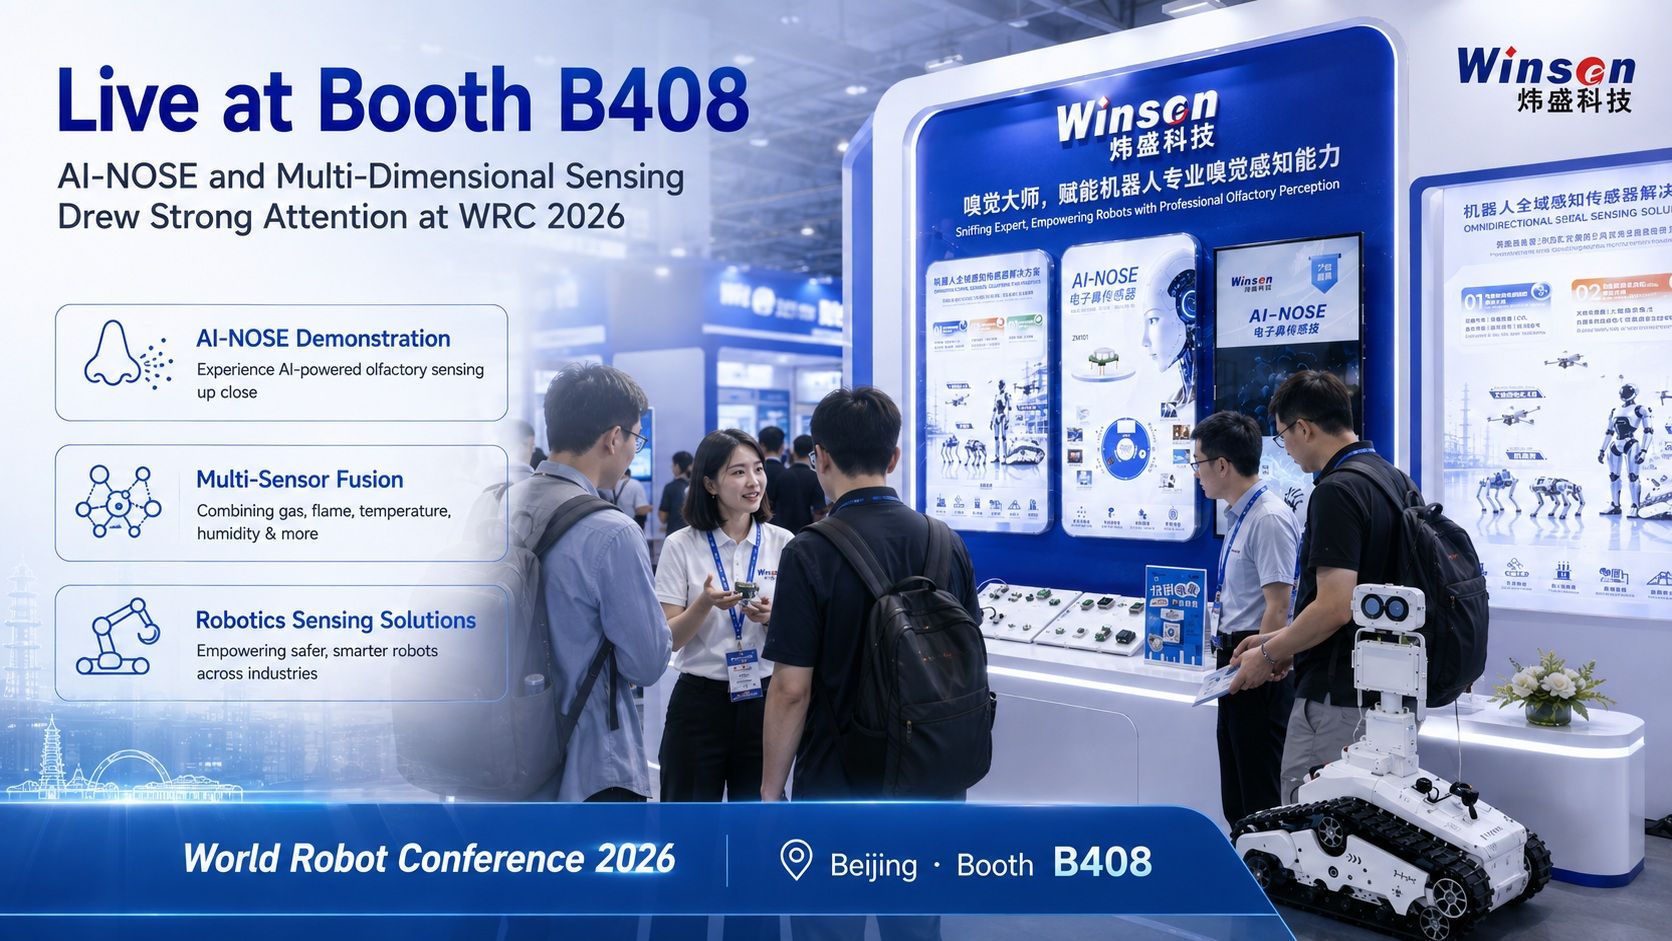
Während der World Robot Conference 2026 werden die AI-NOSE- und Umweltsensorlösungen auf gezeigt Winsen-Stand B408 haben bei Robotikunternehmen, Ingenieuren, Forschern und Industriebesuchern großes Interesse geweckt.
Eine immer wiederkehrende Diskussion ist, wie die Gas- und Geruchserkennung bestehende Roboterwahrnehmungssysteme ergänzen kann.
Heutzutage integrieren viele fortschrittliche Roboter bereits Folgendes:
- Kameras;
- LiDAR;
- Kraftsensoren;
- Trägheitssensoren;
- Mikrofone;
- Positionssensoren.
Die chemische Wahrnehmung und die Umweltwahrnehmung fügen eine weitere Dimension hinzu.
Bei der industriellen Inspektion, Sicherheitsüberwachung und Servicerobotik können diese zusätzlichen Informationen Maschinen dabei helfen, Bedingungen zu verstehen, die sonst unsichtbar wären.
Das zunehmende Interesse an der AI-NOSE-Technologie spiegelt eine umfassendere Frage wider, mit der die Robotikbranche konfrontiert ist:
Wenn von Robotern erwartet wird, dass sie in derselben physischen Welt wie Menschen agieren, wie viel von dieser Welt sollten sie dann wahrnehmen können?
Winsens Erfahrung in der Gassensorik bietet eine technische Grundlage für die Erforschung dieser nächsten Generation der Roboterwahrnehmung.
Von der Demonstration bis zum Einsatz in der realen Welt
Einer der deutlichsten Trends auf der World Robot Conference 2026 ist die Verlagerung der Branche hin zu praktischen Anwendungen.
Ein Roboter, der in einem Labor arbeitet, ist mit vorhersehbaren Bedingungen konfrontiert.
Ein Roboter, der in der realen Welt arbeitet, tut dies nicht.
Fabriken enthalten Staub, VOCs und Industriegase.
Energieanlagen können brennbare oder giftige Gase enthalten.
In unterirdischen Umgebungen kann es zu Sauerstoffmangel kommen.
Outdoor-Roboter sind mit wechselnden Temperatur-, Luftfeuchtigkeits- und Wetterbedingungen konfrontiert.
Einsatzorte enthalten Rauch, Hitze und gefährliche Verbrennungsprodukte.
Damit Roboter in diesen Umgebungen zuverlässig arbeiten können, müssen Sensorsysteme auch für reale Betriebsbedingungen ausgelegt sein.
Aus diesem Grund wird die Umweltsensorik immer wichtiger, da sich die verkörperte Intelligenz von Technologiedemonstrationen hin zu groß angelegten industriellen Einsätzen verlagert.
Wir helfen Robotern, die Welt nicht nur zu sehen, sondern auch zu spüren
Die nächste Generation intelligenter Roboter wird eine immer umfassendere Umweltwahrnehmung benötigen.
Vision wird weiterhin von entscheidender Bedeutung sein.
Aber das Sehen allein kann einem Roboter nicht sagen, ob die Umgebungsluft Methan, Schwefelwasserstoff, VOCs oder ungewöhnliche Gerüche enthält.
Gassensoren, Umweltsensoren und KI-gestützte elektronische Nasen ermöglichen den Zugang zu einer anderen Ebene der physischen Welt.
Von der Einzelgasdetektion bis zur Multisensorfusion und von der Konzentrationsmessung bis zur Geruchsmustererkennung erforscht Winsen weiterhin, wie Sensortechnologie die Entwicklung verkörperter Intelligenz unterstützen kann.
Unser Ziel ist einfach:
Helfen Sie Robotern, die Welt nicht nur zu sehen, sondern sie auch umfassender wahrzunehmen.
Treffen Sie Winsen auf der World Robot Conference 2026
Die World Robot Conference 2026 findet in Peking statt 19.–23. August 2026.
Besuchen Sie das Winsen-Team unter:
Stand B408
Zu den vorgestellten Technologien gehören:
- ZM101-A AI-NOSE;
- Erkennung brennbarer Gase;
- Erkennung giftiger Gase;
- Umweltüberwachung;
- Flammenerkennung;
- Multisensorfusion;
- Roboter-Umweltsensorlösungen.
Wenn Sie einen industriellen Inspektionsroboter, einen humanoiden Roboter, einen vierbeinigen Roboter, eine autonome Plattform oder ein anderes integriertes Intelligenzsystem entwickeln, freut sich unser Ingenieursteam über die Gelegenheit, Ihre Anforderungen an die Umweltsensorik zu besprechen.
Entdecken Sie das Produkt: