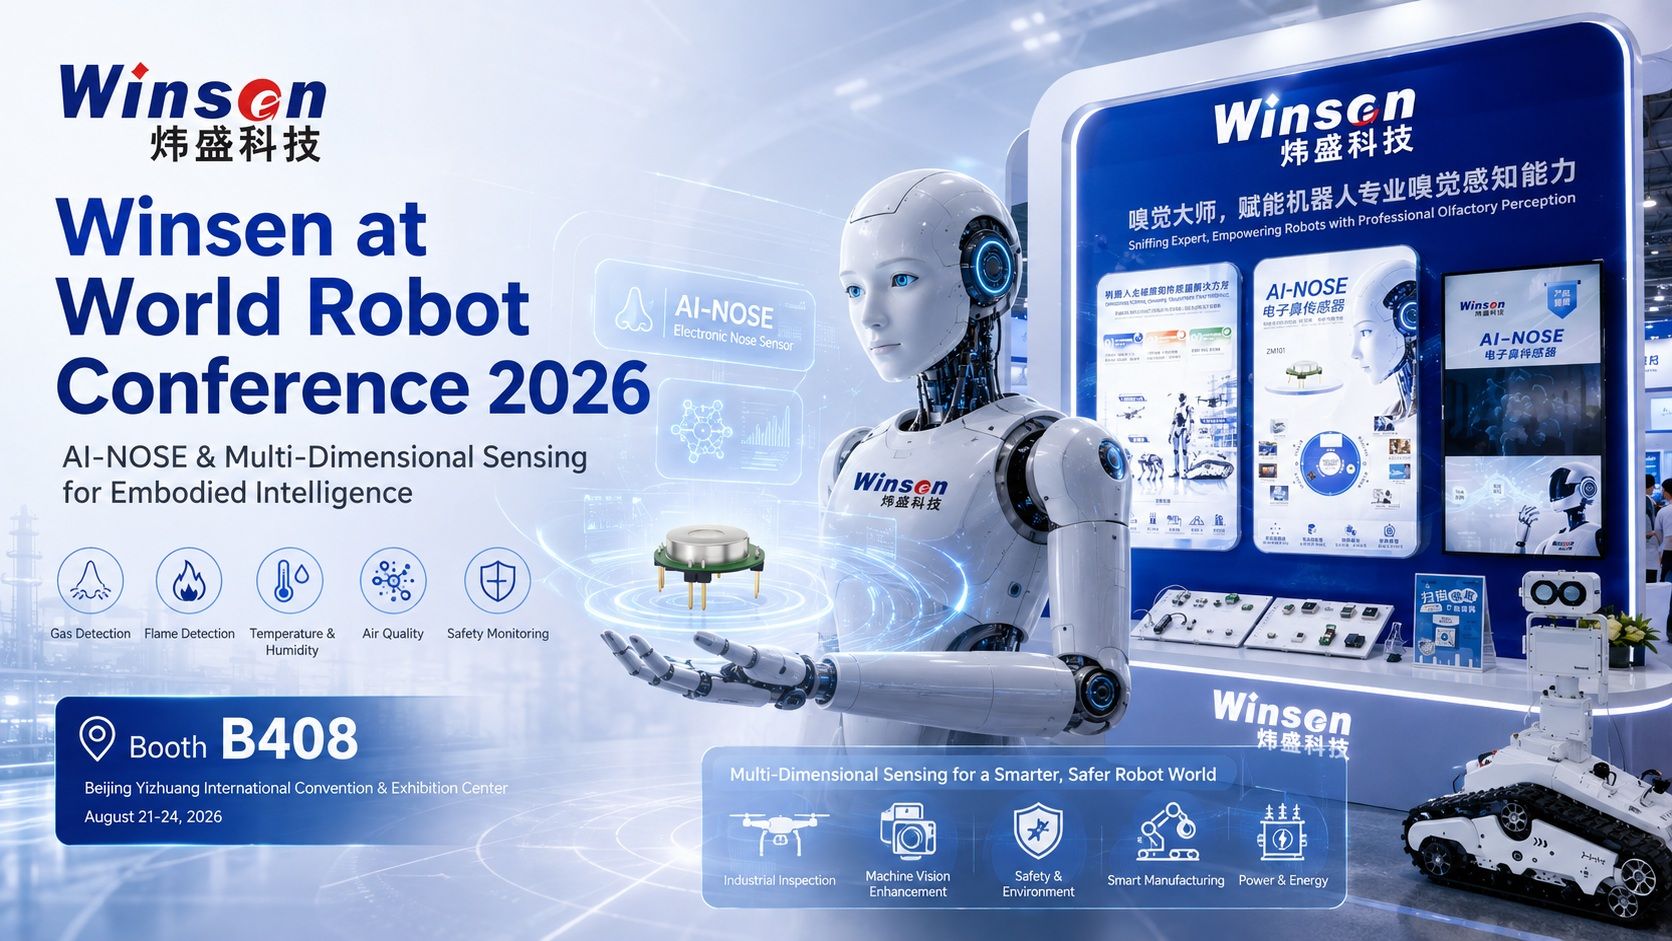
The Световна конференция за роботи през 2026 г официално открит в Пекин на 19 август, обединявайки повече от 300 компании, свързани с роботиката, над 2000 експоната и повече от 150 дебютни продукта.
От хуманоидни роботи и промишлена автоматизация до автономни платформи за инспекция и въплътен интелект, тазгодишното събитие подчертава важна промяна в индустрията на роботиката: роботите преминават отвъд лабораториите и демонстрациите и навлизат във все по-сложни среди от реалния свят.
При Щанд B408, Winsen демонстрира възможност, която става все по-важна за този преход:
усещане за околната среда и обонятелно възприятие за роботи.
Визията позволява на роботите да виждат. AI моделите позволяват на роботите да анализират и вземат решения. Но когато роботите влязат във фабрики, енергийни съоръжения, подземни пространства, домове или обществени среди, много важни рискове и промени в околната среда не могат да бъдат идентифицирани визуално.
Концентрация на газ, миризми, нива на кислород, ЛОС, качество на въздуха, температура, влажност, частици и други параметри на околната среда предоставят информация, която камерите сами по себе си не могат да уловят.
Това е мястото, където усещането за газ, мониторингът на околната среда и задвижваното от AI обонятелно усещане могат да добавят ново измерение към въплътения интелект.
Отвъд зрението: Защо роботите се нуждаят от повече наблюдение на околната среда
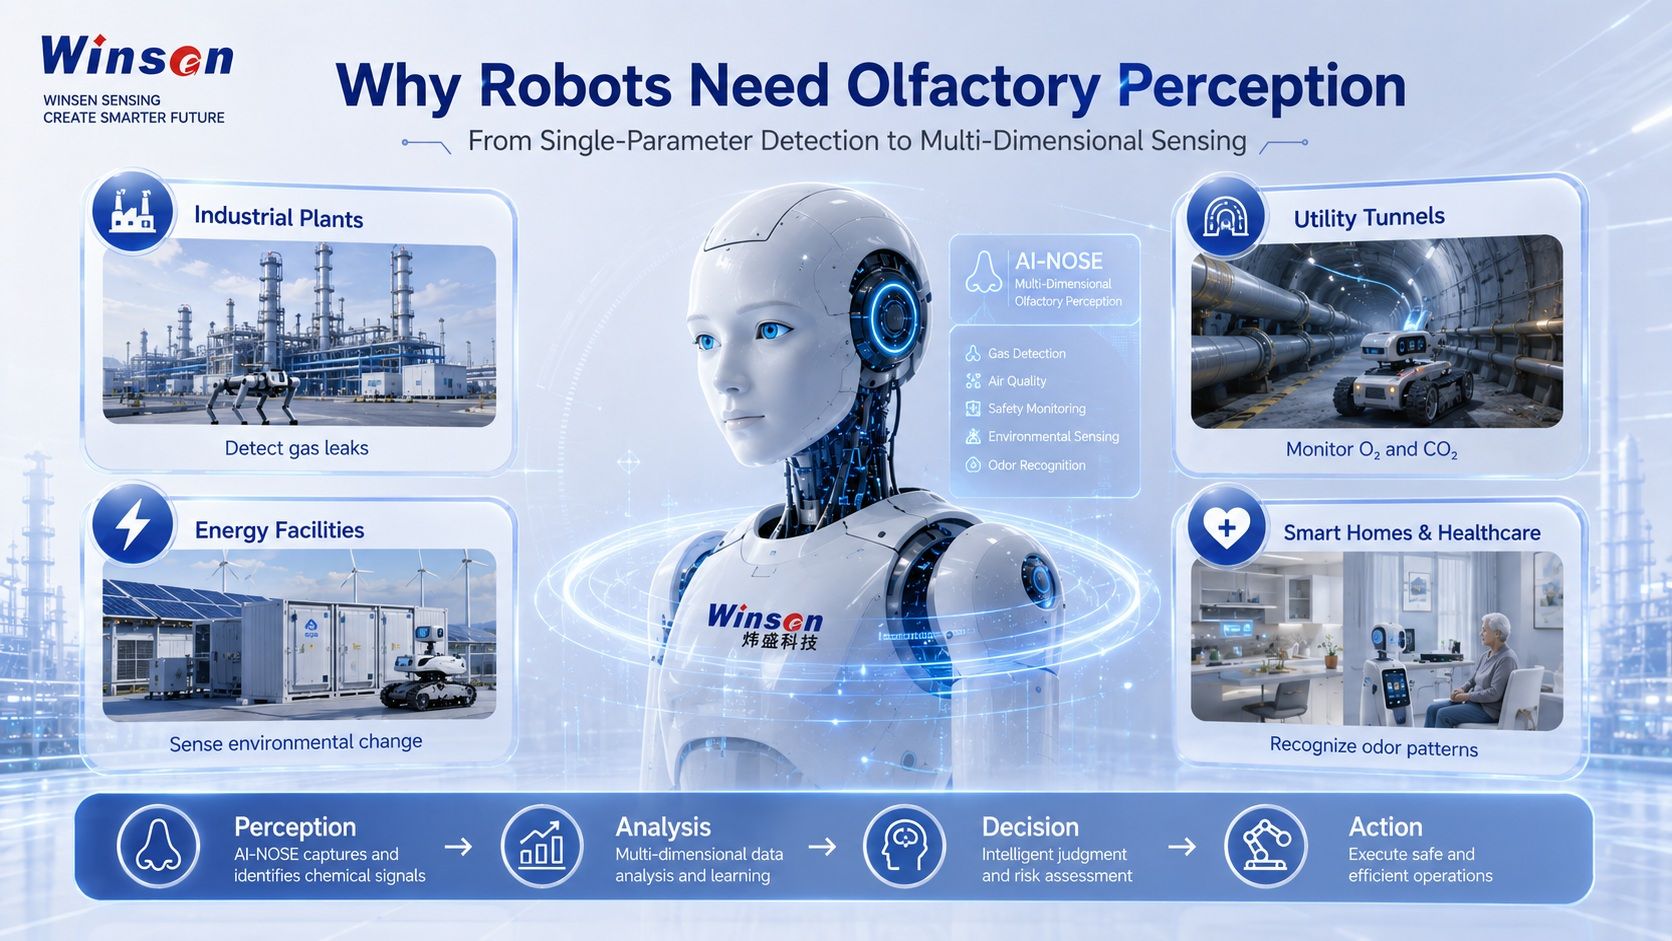
Роботите все повече се внедряват в среди, които са динамични, непредвидими и понякога опасни.
Индустриален робот за инспекция, влизащ в химически завод, може да се наложи да открие запалими или токсични газове, преди да се приближи до оборудването.
Робот, работещ в подземен тунел, може да се наложи да идентифицира недостиг на кислород, необичайни нива на CO₂ или опасно натрупване на газ.
Може да се наложи автономна платформа в енергийно съоръжение да следи непрекъснато температурата, влажността, праховите частици и газовите условия.
Сервизните роботи, работещи в домове, здравни заведения и търговски помещения, може евентуално да се наложи да разграничат промените в качеството на въздуха, необичайни миризми или характерни модели на миризма.
Тези приложения изискват роботите да възприемат информация отвъд форма, разстояние, цвят и звук.
За въплътен интелект усещането за околната среда може да включва:
- откриване на горими газове;
- мониторинг на токсични и опасни газове;
- мониторинг на концентрацията на кислород;
- откриване на CO₂;
- VOC и усещане за миризма;
- температура и влажност;
- прахови частици и качество на въздуха;
- сензор за налягане;
- разпознаване на пламък и пожар.
Чрез комбиниране на тези параметри с визия, позициониране, AI модели и контрол на движението, роботите могат да изградят по-пълно разбиране на заобикалящата ги среда.
От разпознаване с един сензор до многоизмерно възприятие
Традиционните сензорни системи често са проектирани около един въпрос:
Има ли конкретен газ?
Тъй като роботизираните приложения стават по-сложни, въпросите се променят.
Може да се наложи роботите да определят:
- Променя ли се околната среда?
- Промяната показва ли възможен риск за безопасността?
- Няколко параметъра на околната среда променят ли се едновременно?
- Дали моделът на газ или миризма съответства на предварително научено състояние?
- Трябва ли роботът да продължи да работи, да проучи допълнително или да задейства аларма?
Това води до сензорна технология от откриване на един параметър към сливане на множество сензори и разбиране на околната среда.
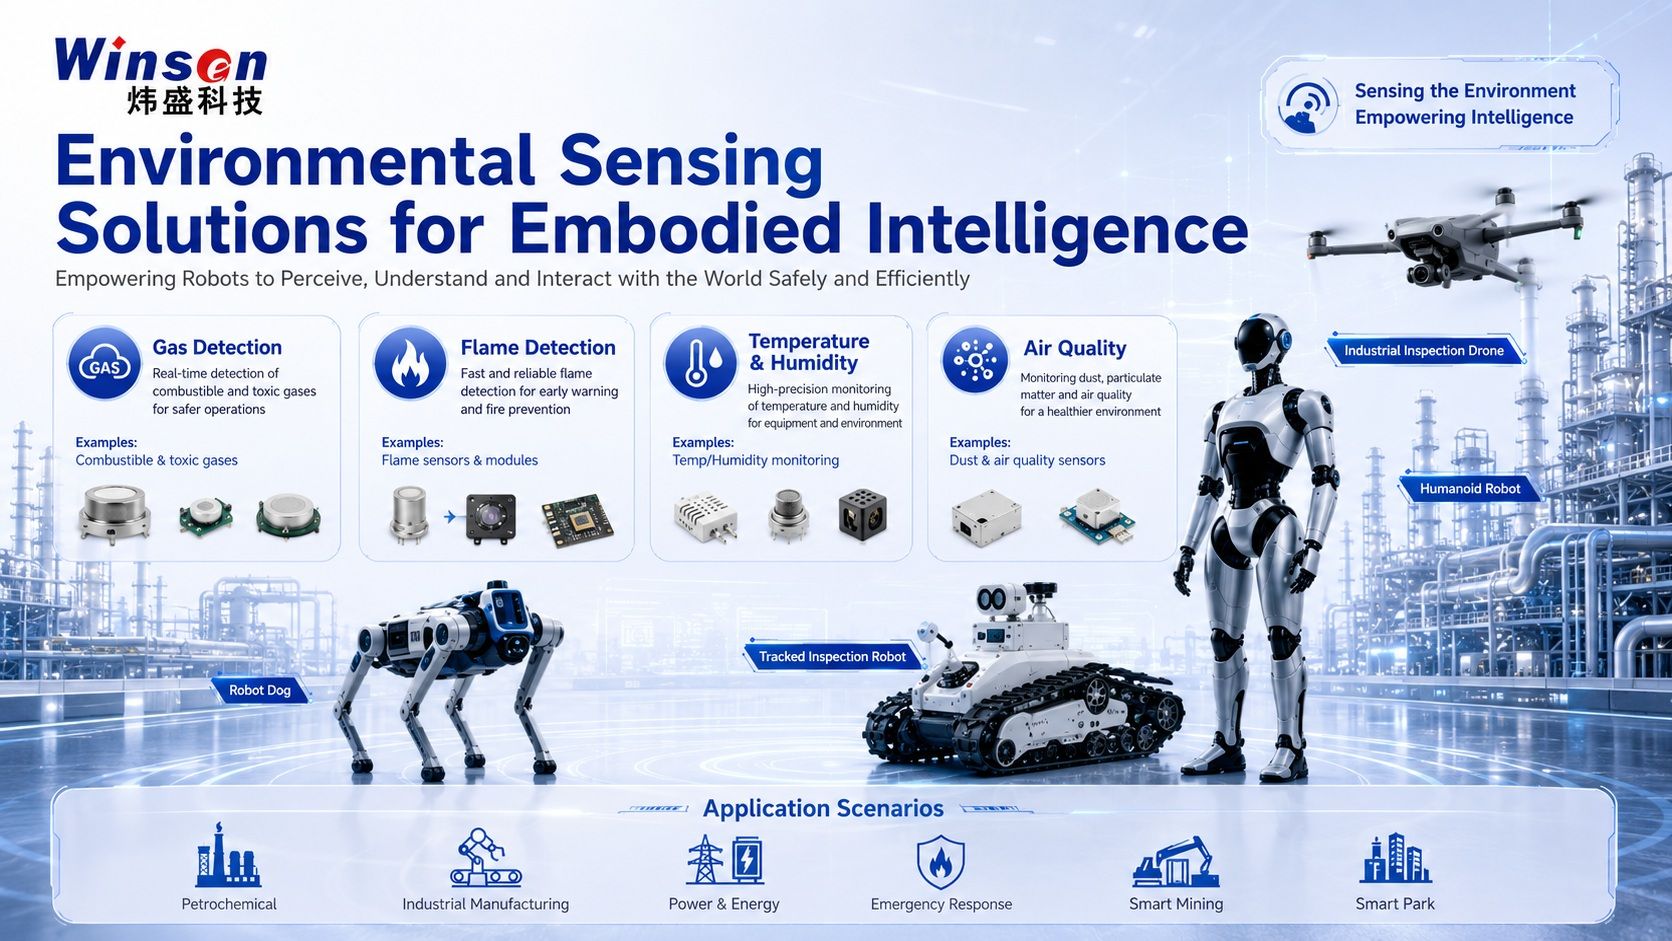
Winsen предоставя сензорни технологии, покриващи множество измерения на възприемането на околната среда, включително запалими газове, токсични газове, CO₂, ЛОС, миризми, кислород, температура, влажност, прахови частици, налягане и откриване на пламък.
Могат да се комбинират различни сензори според приложението и работната среда на робота.
Например робот за индустриална инспекция може да комбинира:
CH₄ + CO + H₂S + O₂ + температура/влажност
докато сервизен робот, фокусиран върху качеството на околната среда на закрито, може да интегрира:
CO₂ + VOC + усещане за миризма + прахови частици + температура/влажност
Целта не е просто да инсталирате повече сензори.
Целта е да се предостави на роботите информацията за околната среда, необходима за вземане на по-добри решения.
ZM101-A AI-NOSE: Даване на обоняние на машините
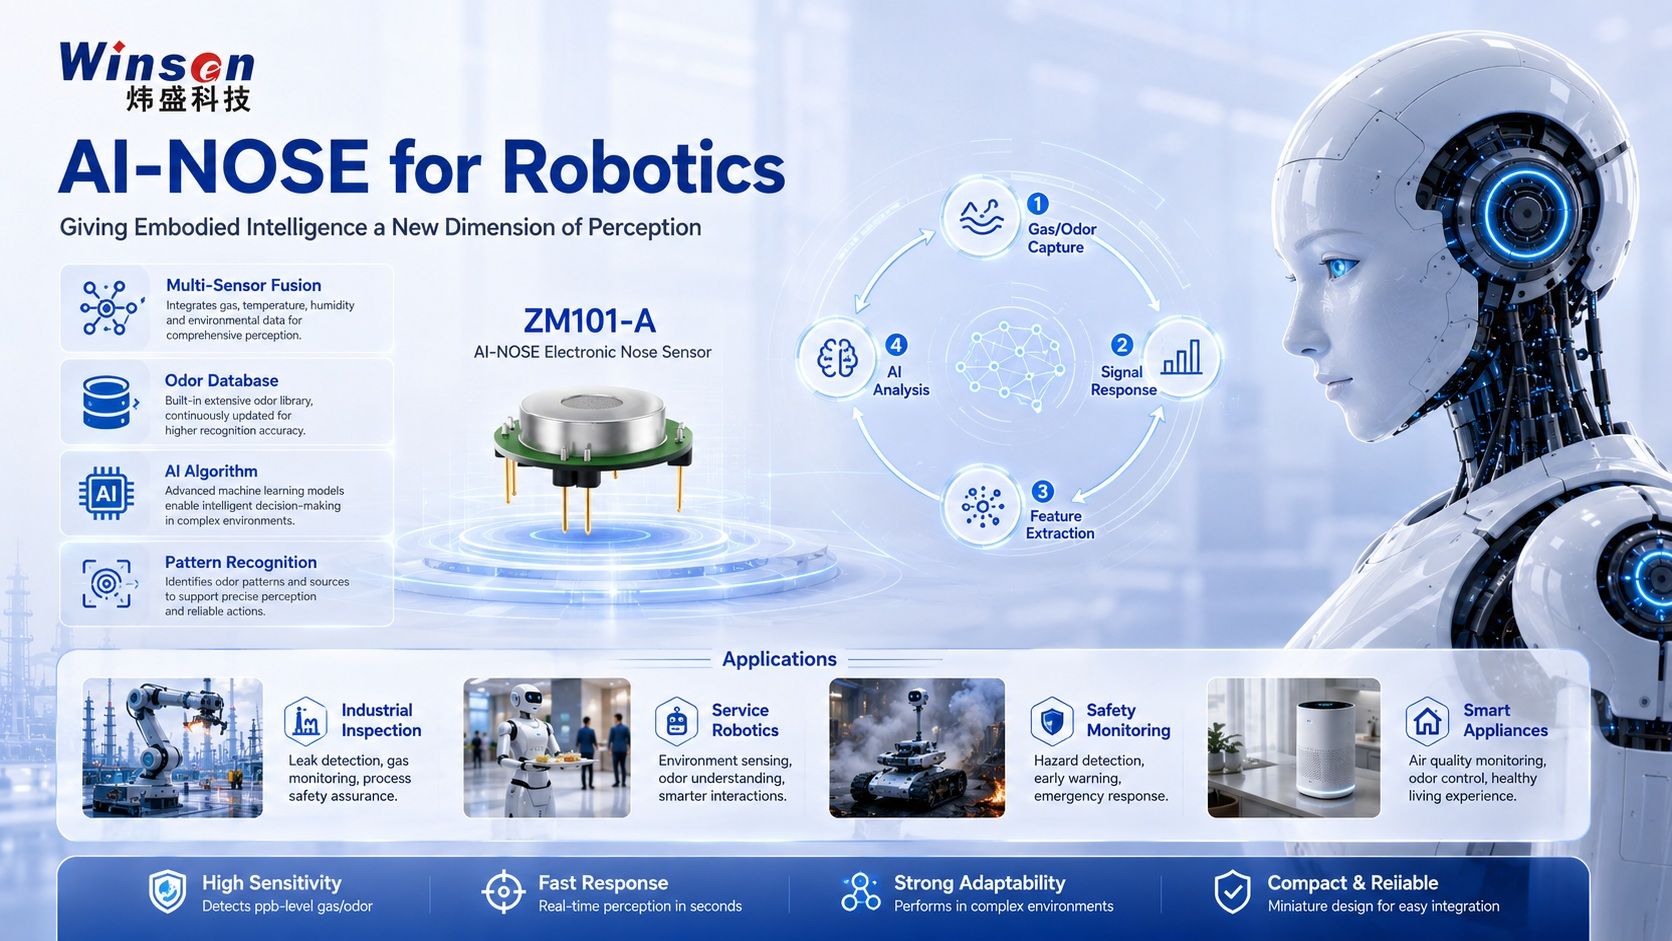
Един от продуктите, които привличат особено внимание на щанда на Winsen, е ZM101-A AI-NOSE.
ZM101-A е интелигентна електронна носова сензорна платформа, базирана на многоканален MEMS сензор за газ.
Вместо да разчита на една стойност на концентрацията на газ, системата анализира характеристиките на комбинирания отговор на множество сензорни канали.
Типичен работен процес на AI-NOSE може да бъде представен като:
Излагане на миризма/газ → Реакция на многоканален сензор → Извличане на характеристики → Анализ на AI модел → Разпознаване на образи
Това създава път от конвенционалното откриване на газ към комплексно разпознаване на миризми и химическо възприятие.
Многоканален MEMS сензорен масив
ZM101-A интегрира шест MEMS сензорни единици и може да поддържа различни комбинации от канали според целевото приложение.
Наличните сензорни размери включват газове като:
- NH3;
- ЛОС;
- NO₂;
- H2S;
- CO;
- CH₄.
Множество реакции на сензори образуват характерен модел или „пръстов отпечатък на миризма“, който може да бъде анализиран от алгоритми.
Базирано на AI разпознаване на образи
Истинската стойност на електронния нос не е просто да събира шест отделни газови показания.
Чрез комбиниране на сигнали от масив от сензори с извличане на характеристики, набори от данни за обучение и AI модели, системата може да бъде разработена за разпознаване на характерни модели на газ или миризма.
Това позволява на приложенията да се преместват от:
„Колко от един газ има?“
към:
„Какъв тип миризма или химичен модел усещам?“
Компактна интеграция за интелигентни устройства
ZM101-A е проектиран за интегриране в интелигентни терминали и сензорни системи.
Компактната му архитектура го прави подходящ за изследвания и разработки, включващи:
- въплътена интелигентност;
- индустриални роботи;
- умни уреди;
- мониторинг на околната среда;
- автомобилни сензори;
- системи за разпознаване на миризми;
- Газов анализ, базиран на AI.
За подробна информация за продукта посетете Продуктова страница ZM101-A AI-NOSE.
Какво може да позволи технологията AI-NOSE за роботиката?
Обонятелното усещане все още е нововъзникваща способност в роботиката, но отваря редица обещаващи насоки за приложение.
Роботи за индустриална инспекция
Индустриалните роботи за инспекция могат да срещнат изтичане на газ и аномалии в околната среда, които е невъзможно да се идентифицират визуално.
Електронен нос или мултигазова сензорна система може потенциално да поддържа:
- проверка на горими газове;
- откриване на токсичен газ;
- Мониторинг на VOC аномалии;
- идентификация на процесния газ;
- разследване на съмнителен източник на газ.
В комбинация с позиционирането на робота, данните от сензорите могат също да бъдат картографирани към конкретно местоположение.
Това дава възможност на робот не само да докладва, че съществува необичайно състояние на газ, но също така да показва където е открит.
Интелигентно копаене и подземна инспекция
Мините, тунелите и подземните помощни пространства могат да съдържат бързо променящи се атмосферни условия.
Роботи, оборудвани със сензори за околната среда, могат да наблюдават параметри като:
- CH₄;
- CO;
- H2S;
- O₂;
- CO₂;
- температура;
- влажност.
Това позволява на автономните платформи да инспектират потенциално опасни зони, преди персоналът да влезе.
Енергетика и енергийни съоръжения
Инспекционните роботи се използват все повече в електроцентрали, подстанции, съоръжения за съхранение на енергия и индустриална инфраструктура.
Отчитането на околната среда може да допълни зрението и топлинното изображение с информация, свързана със:
- необичайно отделяне на газ;
- промени в качеството на въздуха;
- газове от разлагане;
- дим или ранни сигнали за пожар;
- температура и влажност.
Реагиране при извънредни ситуации и пожари
Пожарната и извънредната среда често съдържат невидими опасности.
Роботи, интегриращи сензори за газ, дим, пламък и околната среда, могат да помогнат за събирането на информация от разстояние, преди аварийният персонал да влезе в опасна зона.
Това може да включва:
- концентрация на горими газове;
- токсични продукти от горенето;
- недостиг на кислород;
- температура;
- дим;
- информация за пламъка.
Сервизни роботи и интелигентни пространства
Обонятелното усещане също има потенциал извън индустриалната безопасност.
Възможните бъдещи приложения включват:
- оценка на качеството на въздуха в помещенията;
- необичайно откриване на миризма;
- разпознаване на свежестта на храната;
- идентифициране на миризми в домакинството;
- интелигентно управление на уреди;
- сензорни изследвания, свързани със здравеопазването.
Всяко приложение изисква собствена конфигурация на сензор, набор от данни и валидиране на алгоритъм, но основната концепция е същата:
дават на машините достъп до химическа информация, която не може да бъде получена само чрез зрение.
Изграждане на цикъла възприятие–решение–действие
Крайната стойност на усещането не е просто генериране на повече данни.
Данните трябва да станат част от процеса на вземане на решения от робота.
Бъдещият работен процес на роботизирани сензори може да изглежда така:
- Сензорите за околната среда непрекъснато събират газови и физически параметри.
- Множество сигнали се анализират заедно.
- AI алгоритмите идентифицират необичаен модел на околната среда.
- Роботът свързва събитието с текущото си местоположение.
- Системата за контрол оценява нивото на риска.
- Роботът променя маршрута си, извършва допълнителна проверка или изпраща аларма.
- Данните се предават към платформа за дистанционно управление.
Това създава пълен цикъл:
Възприятие → Анализ → Решение → Действие
За въплътения интелект това е особено важно.
Робот, който може да види препятствие, може да го избегне.
Робот, който може да открие невидимо изтичане на газ, може да разбере, че една привидно нормална среда всъщност не е безопасна.
Тази разлика представлява важна стъпка от роботизирана автоматизация към истинско екологично съзнание.
Решения за наблюдение на околната среда за различни платформи за роботи
Няма единична сензорна конфигурация, подходяща за всеки робот.
Хуманоиден робот, четириног робот, UAV, проследявана платформа за инспекция и автономен мобилен робот може да изискват напълно различни комбинации от сензори.
Следователно Winsen се фокусира върху ориентирани към приложения сензорни решения.
Решения за откриване на газ
Сензорните технологии могат да поддържат откриване на:
- горими газове;
- токсични газове;
- кислород;
- CO₂;
- ЛОС;
- газове от промишлени процеси.
Тези решения могат да бъдат приложени към роботи за индустриална инспекция, реагиране при извънредни ситуации и роботи за наблюдение на безопасността.
Решения за откриване на пламък
Технологиите и модулите за отчитане на пламък могат да поддържат:
- пожарна инспекция;
- предотвратяване на индустриални пожари;
- автономна аварийна реакция;
- мониторинг на оборудване с висок риск.
Решения за мониторинг на околната среда
Роботизираните платформи могат също да интегрират:
- сензори за температура и влажност;
- сензори за прахови частици;
- сензори за качество на въздуха;
- сензори за налягане.
Тези параметри осигуряват допълнителен контекст на околната среда за автономна работа.
Мултисензорен синтез
Комбинирането на няколко сензорни измерения позволява на роботите да получат по-пълна картина на околната среда.
Газовият сензор може да се комбинира с:
- камери;
- LiDAR;
- термично изображение;
- позициониране;
- акустично усещане;
- AI модели.
Този тип мултимодална архитектура може да се превърне във важна основа за роботи, работещи автономно в сложни среди.
Силен интерес към AI-NOSE на Световната конференция за роботи през 2026 г
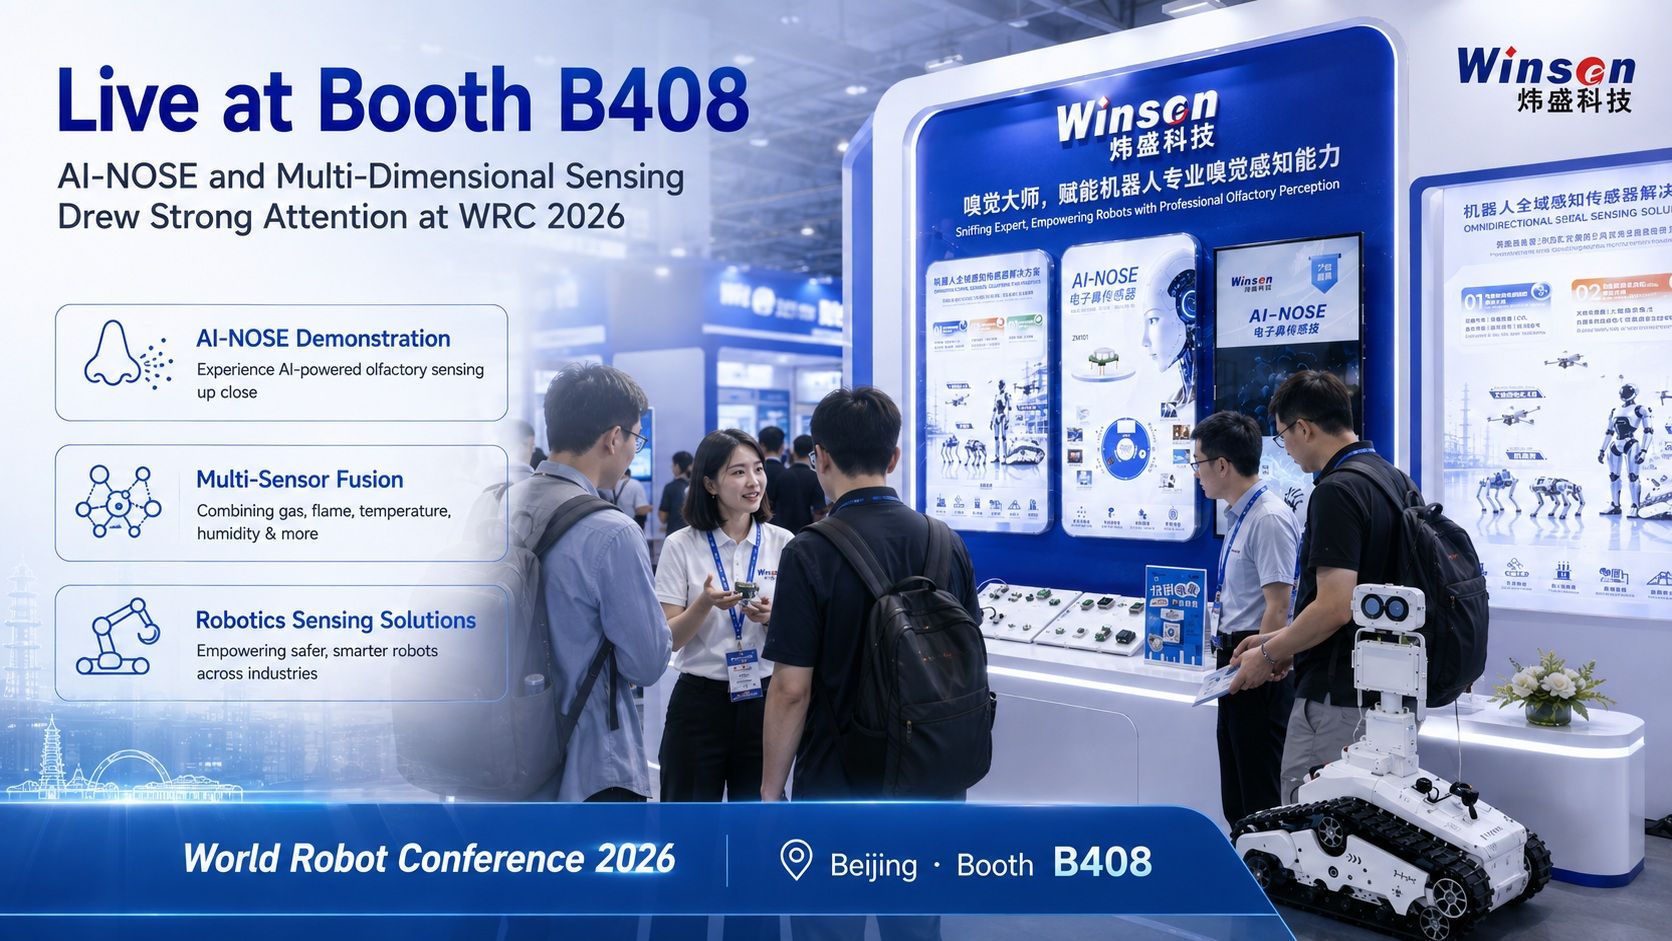
По време на Световната конференция за роботи през 2026 г. AI-NOSE и решенията за наблюдение на околната среда, показани на Winsen Booth B408 привлякоха силен интерес от компании за роботика, инженери, изследователи и посетители от индустрията.
Една повтаряща се дискусия е как усещането за газ и миризми може да допълни съществуващите системи за възприемане на роботи.
Днес много напреднали роботи вече интегрират:
- камери;
- LiDAR;
- сензори за сила;
- инерционни сензори;
- микрофони;
- сензори за положение.
Химическото и екологичното възприятие добавя друго измерение.
За промишлена инспекция, мониторинг на безопасността и сервизна роботика, тази допълнителна информация може да помогне на машините да разберат условията, които иначе са невидими.
Нарастващият интерес към технологията AI-NOSE отразява по-широк въпрос, пред който е изправена индустрията на роботиката:
Ако се очаква роботите да работят в същия физически свят като хората, каква част от този свят трябва да могат да усетят?
Опитът на Winsen в отчитането на газ осигурява техническа основа за изследване на това следващо поколение роботизирано възприятие.
От демонстрация до внедряване в реалния свят
Една от най-ясните тенденции на Световната конференция за роботи през 2026 г. е пренасочването на индустрията към практически приложения.
Робот, работещ в лаборатория, е изправен пред предвидими условия.
Робот, който работи в реалния свят, не го прави.
Фабриките съдържат прах, ЛОС и индустриални газове.
Енергийните съоръжения могат да съдържат запалими или токсични газове.
Подземните среди могат да изпитат недостиг на кислород.
Роботите на открито са изправени пред променящите се температура, влажност и метеорологични условия.
Аварийните сцени съдържат дим, топлина и опасни продукти на горене.
За да могат роботите да работят надеждно в тези среди, сензорните системи също трябва да бъдат проектирани за реални работни условия.
Ето защо усещането за околната среда ще става все по-важно, тъй като въплътеният интелект се движи от технологични демонстрации към широкомащабно промишлено внедряване.
Помагаме на роботите не само да виждат света, но и да го усещат
Следващото поколение интелигентни роботи ще се нуждае от все по-богато възприемане на околната среда.
Визията ще остане от съществено значение.
Но само зрението не може да каже на робота дали околният въздух съдържа метан, сероводород, летливи органични съединения или необичайни миризми.
Сензори за газ, сензори за околната среда и захранвани с AI електронни носове осигуряват достъп до друг слой от физическия свят.
От откриване на единичен газ до сливане с множество сензори и от измерване на концентрацията до разпознаване на миризми, Winsen продължава да изследва как сензорната технология може да подпомогне развитието на въплътен интелект.
Нашата цел е проста:
Помогнете на роботите не само да виждат света, но и да го усещат по-пълно.
Запознайте се с Winsen на Световната конференция за роботи през 2026 г
Световната конференция за роботи през 2026 г. се провежда в Пекин от 19–23 август 2026 г.
Посетете екипа на Winsen на:
Щанд B408
Представените технологии включват:
- ZM101-A AI-NOSE;
- сензор за горими газове;
- отчитане на токсични газове;
- мониторинг на околната среда;
- сензор за пламък;
- мултисензорен синтез;
- роботизирани решения за наблюдение на околната среда.
Ако разработвате робот за индустриална инспекция, хуманоиден робот, четириног робот, автономна платформа или друга въплътена интелигентна система, нашият инженерен екип приветства възможността да обсъдим вашите изисквания за наблюдение на околната среда.
Разгледайте продукта: