A Robot Világkonferencia 2026 augusztus 19-én nyílt meg hivatalosan Pekingben, és több mint 300 robotikával kapcsolatos vállalatot, több mint 2000 kiállítást és több mint 150 debütáló terméket hozott össze.
A humanoid robotoktól és az ipari automatizálástól az autonóm ellenőrző platformokig és a megtestesült intelligenciáig az idei esemény a robotikai iparban bekövetkezett fontos változásra hívja fel a figyelmet: a robotok túllépnek a laboratóriumokon és a bemutatókon, és egyre összetettebb valós környezetekbe lépnek be.
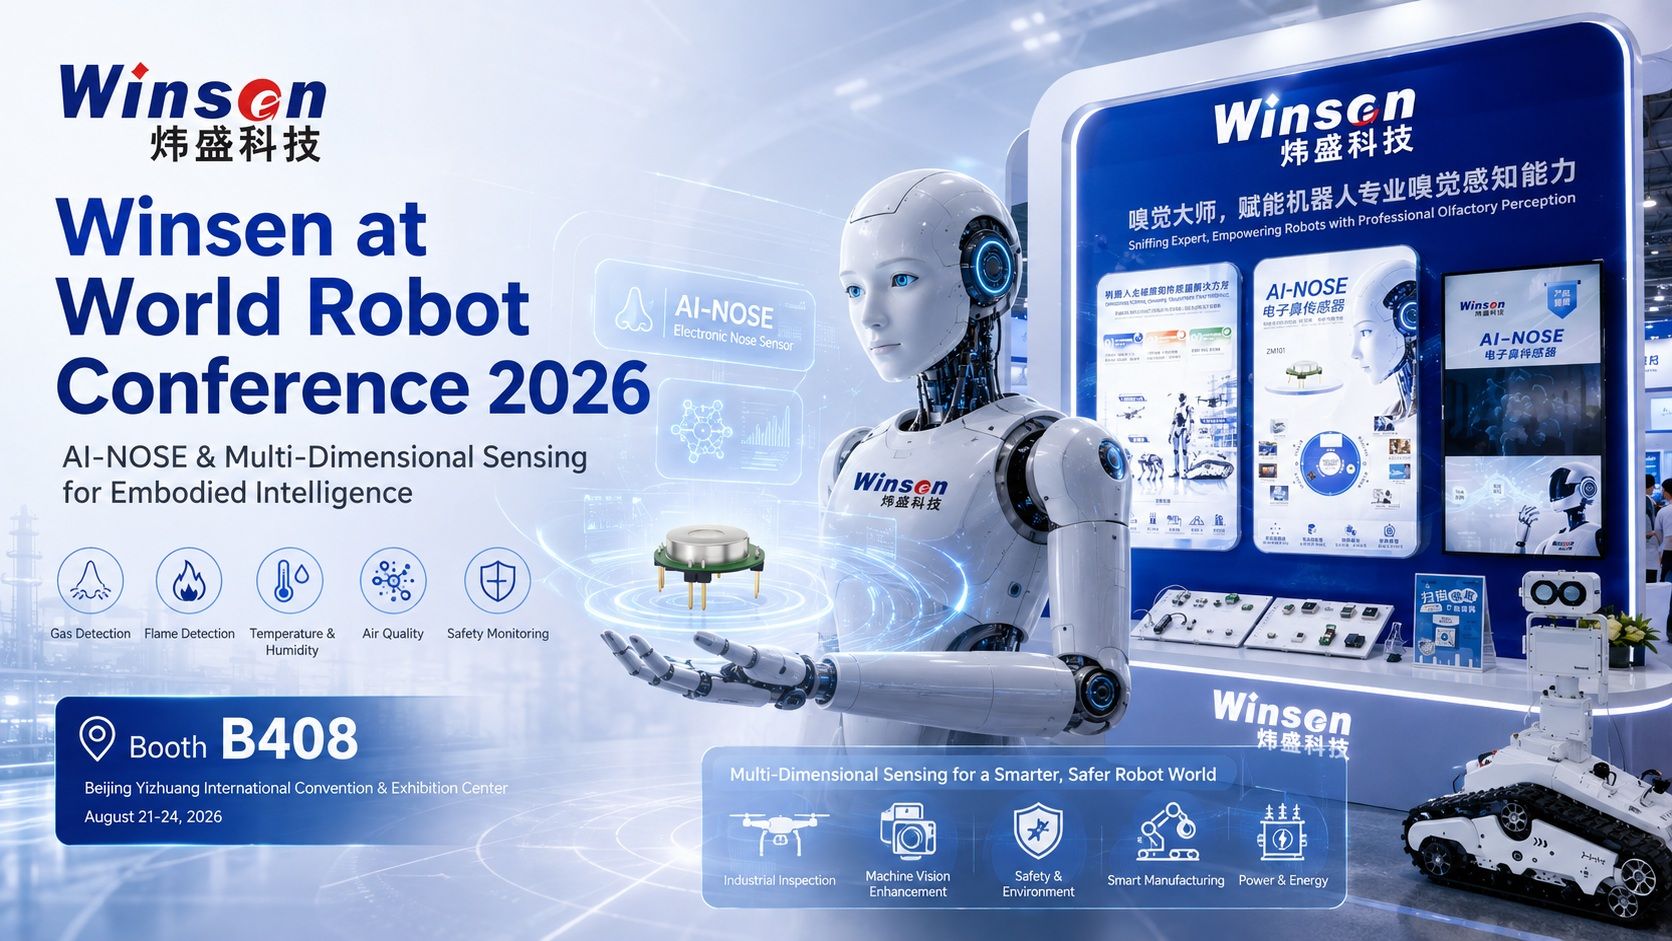
at B408-as fülke, Winsen egy olyan képességet mutat be, amely egyre fontosabbá válik ennél az átállásnál:
környezetérzékelés és szaglás a robotok számára.
A látás lehetővé teszi a robotok számára, hogy lássanak. Az AI modellek lehetővé teszik a robotok számára, hogy elemezzenek és döntéseket hozzanak. Ám amikor a robotok gyárakba, energetikai létesítményekbe, földalatti terekbe, otthonokba vagy nyilvános környezetbe lépnek be, sok fontos kockázatot és környezeti változást nem lehet vizuálisan azonosítani.
A gázkoncentráció, a szagok, az oxigénszintek, az illékony szerves vegyületek, a levegő minősége, a hőmérséklet, a páratartalom, a részecskék és egyéb környezeti paraméterek mind olyan információkat szolgáltatnak, amelyeket a kamerák önmagukban nem képesek rögzíteni.
Itt adhat új dimenziót a megtestesült intelligenciához a gázérzékelés, a környezetfigyelés és a mesterséges intelligencia által vezérelt szagérzékelés.
Beyond Vision: Miért van szükségük a robotoknak több környezeti érzékelésre?
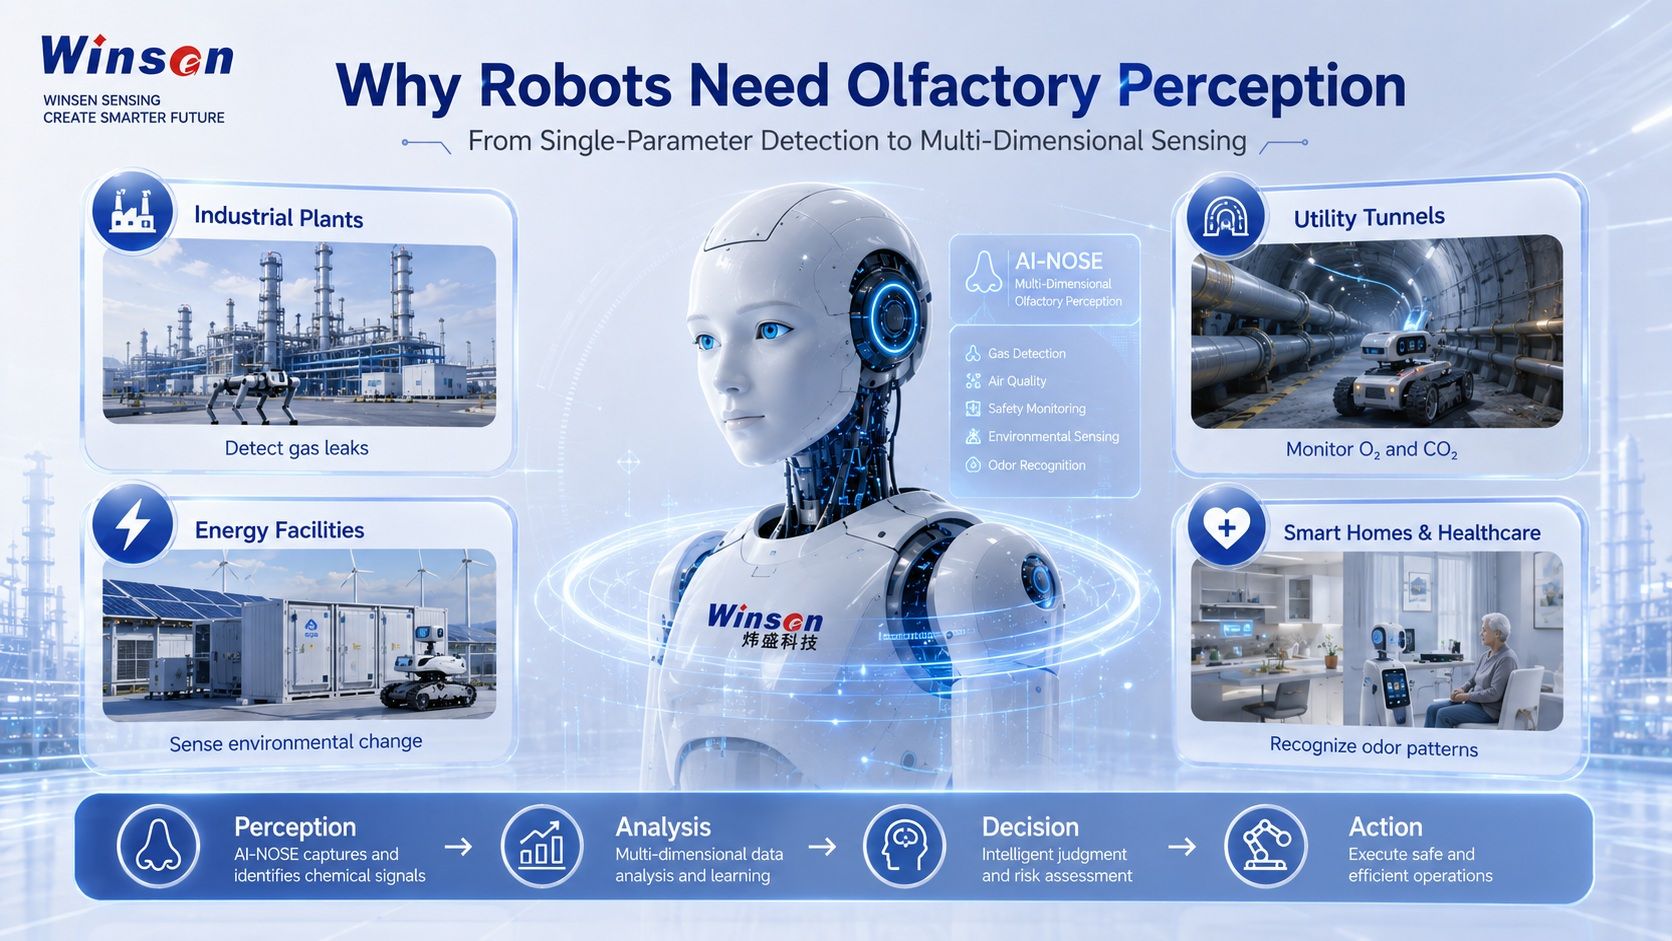
A robotokat egyre gyakrabban telepítik dinamikus, kiszámíthatatlan és néha veszélyes környezetekben.
Előfordulhat, hogy a vegyi üzembe belépő ipari ellenőrző robotnak éghető vagy mérgező gázokat kell észlelnie, mielőtt a berendezéshez közeledne.
Előfordulhat, hogy egy föld alatti közműalagútban működő robotnak oxigénhiányt, abnormális CO₂-szintet vagy veszélyes gázfelhalmozódást kell azonosítania.
Előfordulhat, hogy egy energetikai létesítmény autonóm platformjának folyamatosan figyelnie kell a hőmérsékletet, a páratartalmat, a részecskéket és a gázviszonyokat.
Előfordulhat, hogy az otthonokban, egészségügyi környezetben és kereskedelmi helyiségekben működő kiszolgáló robotoknak meg kell különböztetniük a levegőminőség változásait, a szokatlan szagokat vagy a jellegzetes szagmintákat.
Ezek az alkalmazások megkövetelik a robotoktól, hogy az alakon, távolságon, színen és hangon túlmutató információkat is érzékeljenek.
A megtestesült intelligencia esetében a környezeti érzékelés a következőket foglalhatja magában:
- éghető gázok észlelése;
- mérgező és veszélyes gázok ellenőrzése;
- oxigénkoncentráció monitorozása;
- CO₂ kimutatás;
- VOC és szagérzékelés;
- hőmérséklet és páratartalom;
- szálló por és levegőminőség;
- nyomásérzékelés;
- láng- és tűzérzékelés.
Ha ezeket a paramétereket látással, helymeghatározással, mesterséges intelligencia modellekkel és mozgásvezérléssel kombinálják, a robotok teljesebb képet alkothatnak környezetükről.
Az egyszenzoros észleléstől a többdimenziós észlelésig
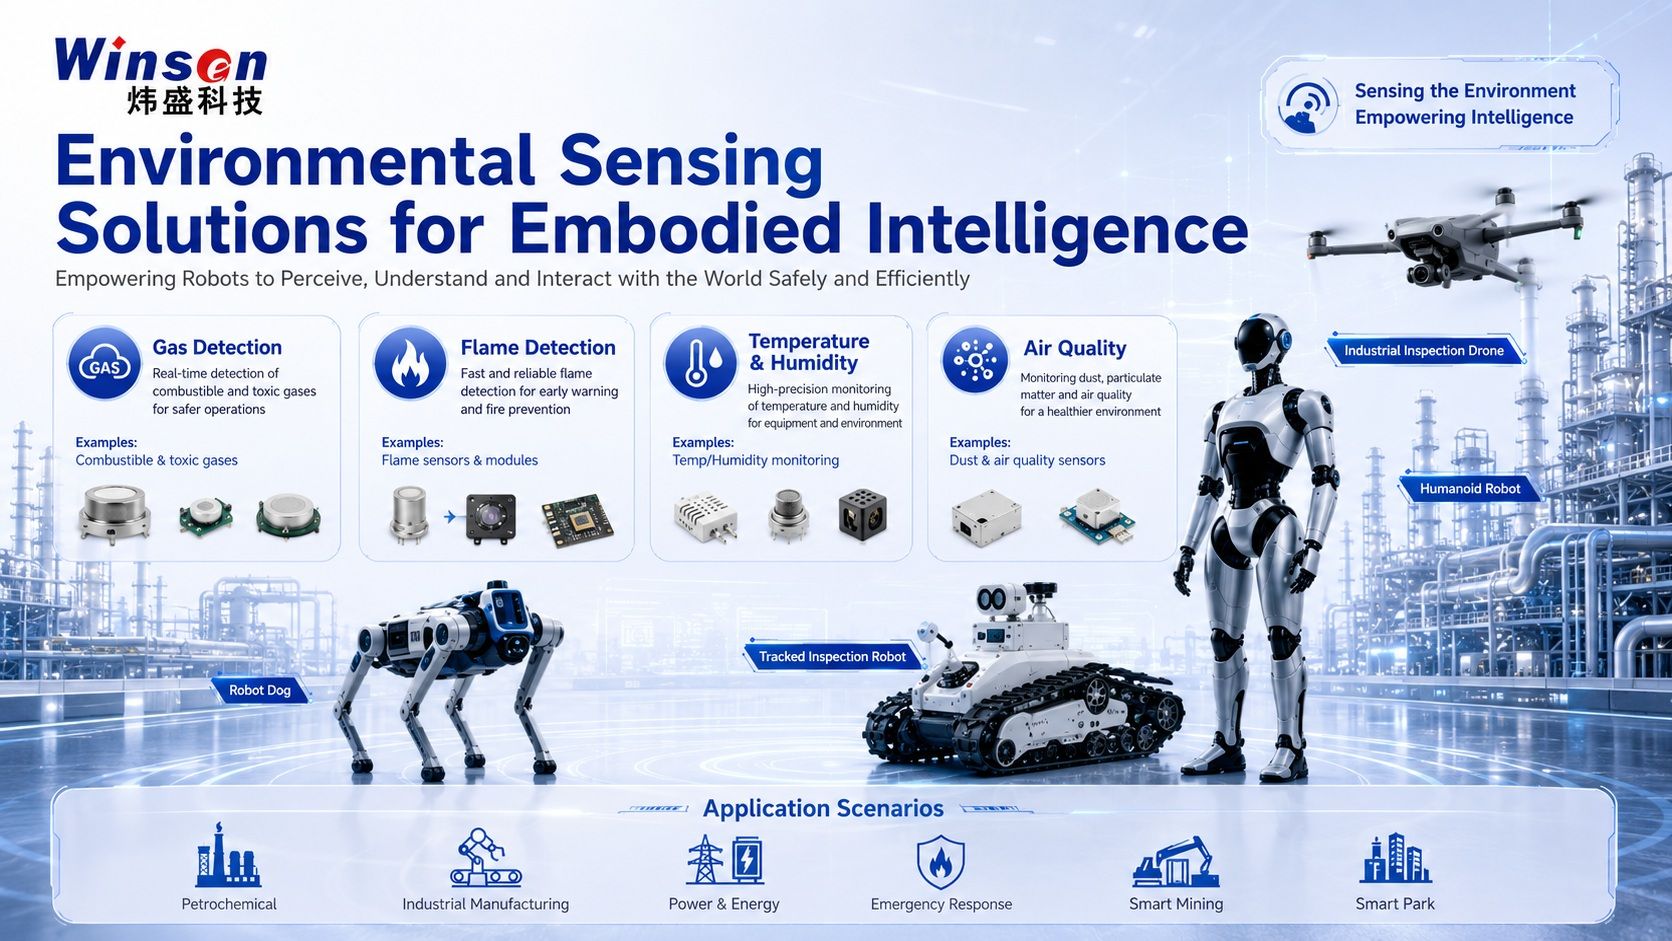
A hagyományos érzékelőrendszereket gyakran egyetlen kérdés köré tervezték:
Egy adott gáz van jelen?
A robotalkalmazások egyre összetettebbé válásával a kérdések változnak.
A robotoknak meg kell határozniuk:
- Változik a környező környezet?
- Lehetséges biztonsági kockázatot jelez a változás?
- Változik-e egyszerre több környezeti paraméter?
- Egy gáz- vagy szagminta megfelel egy korábban tanult állapotnak?
- A robotnak tovább kell működnie, tovább kell vizsgálnia vagy riasztást kell indítania?
Ez a vezetési érzékelő technológia egyparaméteres észlelés a több érzékelő fúziója és a környezet megértése felé-
A Winsen a környezet érzékelésének több dimenzióját lefedő érzékelőtechnológiákat kínál, beleértve az éghető gázokat, mérgező gázokat, CO₂-t, illékony szerves vegyületeket, szagokat, oxigént, hőmérsékletet, páratartalmat, részecske-, nyomás- és lángérzékelést.
Különböző érzékelők kombinálhatók a robot alkalmazásának és működési környezetének megfelelően.
Például egy ipari ellenőrző robot kombinálhatja:
CH4 + CO + H2S + O2 + hőmérséklet/páratartalom
míg a beltéri környezet minőségére összpontosító szervizrobot integrálhatja:
CO₂ + VOC + szagérzékelés + részecskék + hőmérséklet/páratartalom
A cél nem egyszerűen több érzékelő felszerelése.
A cél az, hogy a robotokat ellássák a jobb döntések meghozatalához szükséges környezeti információkkal.
ZM101-A AI-NOSE: szaglást biztosít a gépeknek
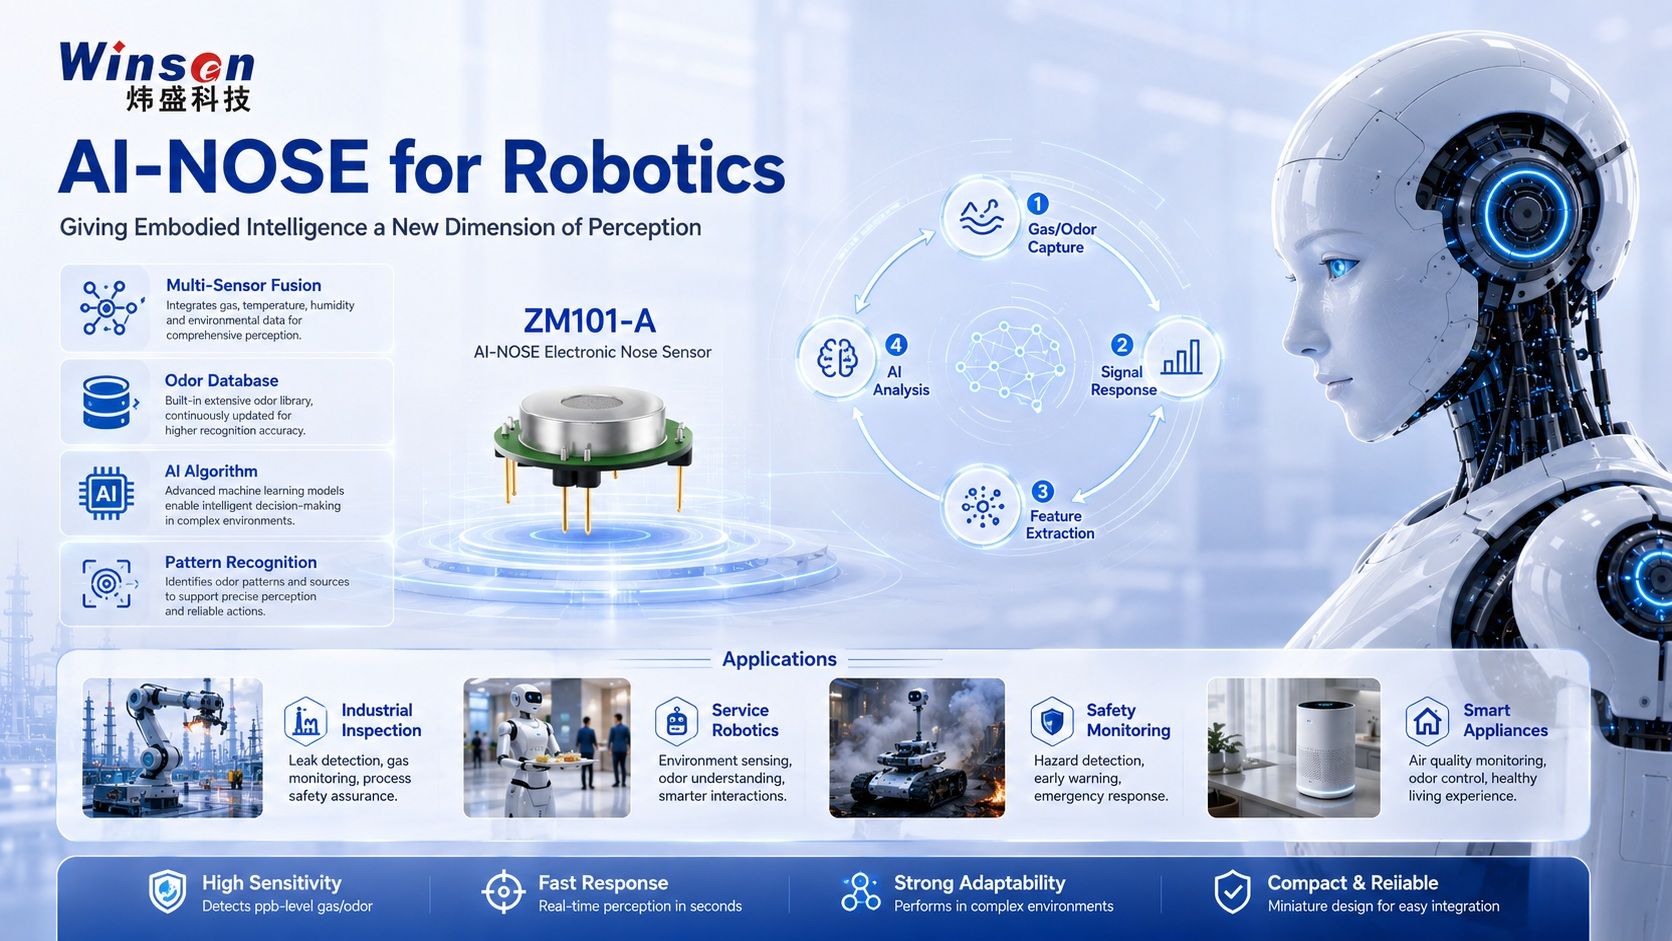
A Winsen standon az egyik termék, amely különös figyelmet kelt, a ZM101-A AI-ORR-
A ZM101-A egy intelligens elektronikus orrérzékelő platform, amely többcsatornás MEMS gázérzékelő tömbön alapul.
Ahelyett, hogy egyetlen gázkoncentráció értékre hagyatkozna, a rendszer több érzékelőcsatorna kombinált válaszjellemzőit elemzi.
Egy tipikus AI-NOSE munkafolyamat a következőképpen ábrázolható:
Szag-/gázexpozíció → Többcsatornás szenzorválasz → Jellemzők kivonása → AI modellelemzés → Mintafelismerés
Ez utat nyit a hagyományos gázérzékeléstől a felé komplex szagfelismerés és kémiai érzékelés-
Többcsatornás MEMS érzékelő tömb
A ZM101-A hat MEMS érzékelő egységet integrál, és a célalkalmazástól függően különböző csatornakombinációkat támogat.
A rendelkezésre álló érzékelési méretek olyan gázokat tartalmaznak, mint például:
- NH3;
- VOC-k;
- NO2;
- H2S;
- CO;
- CH4.
Több szenzorválasz jellegzetes mintázatot vagy „szagujjlenyomatot” alkot, amely algoritmusokkal elemezhető.
AI-alapú mintafelismerés
Az elektronikus orr valódi értéke nem csupán hat különálló gázleolvasás gyűjtése.
A szenzortömb jeleinek jellemző kinyeréssel, betanítási adatkészletekkel és mesterséges intelligencia modellekkel való kombinálásával a rendszer fejleszthető a jellegzetes gáz- vagy szagmintázatok felismerésére.
Ez lehetővé teszi, hogy az alkalmazások a következőkről mozogjanak:
– Mennyi egy gáz van jelen?
felé:
"Milyen típusú szagot vagy kémiai mintát érzékelek?"
Kompakt integráció az intelligens eszközökhöz
A ZM101-A-t intelligens terminálokba és érzékelőrendszerekbe való integrálásra tervezték.
Kompakt felépítése alkalmassá teszi a következő kutatásokra és fejlesztésekre:
- megtestesült intelligencia;
- ipari robotok;
- intelligens készülékek;
- környezeti monitoring;
- autóipari érzékelés;
- szagfelismerő rendszerek;
- AI-alapú gázelemzés.
Részletes termékinformációkért keresse fel a ZM101-A AI-NOSE termékoldal-
Mit tehet az AI-NOSE technológia a robotika számára?
A szaglásérzékelés még mindig feltörekvő képesség a robotikában, de számos ígéretes alkalmazási irányt nyit meg.
Ipari ellenőrző robotok
Az ipari ellenőrző robotok gázszivárgásokkal és olyan környezeti rendellenességekkel találkozhatnak, amelyeket nem lehet vizuálisan azonosítani.
Egy elektronikus orr- vagy többgáz-érzékelő rendszer potenciálisan támogathatja:
- éghető gázok ellenőrzése;
- mérgező gázok észlelése;
- VOC abnormalitás monitorozása;
- folyamat-gáz azonosítás;
- gyanús gázforrás vizsgálat.
A robot pozicionálással kombinálva az érzékelési adatok egy adott helyre is leképezhetők.
Ez lehetővé teszi, hogy a robot ne csak jelezze, ha rendellenes gázállapot áll fenn, hanem jelezze is ahol észlelték-
Intelligens bányászat és földalatti ellenőrzés
A bányák, alagutak és földalatti közműterek gyorsan változó légköri viszonyokat tartalmazhatnak.
A környezeti érzékelőkkel felszerelt robotok olyan paramétereket figyelhetnek meg, mint például:
- CH4;
- CO;
- H2S;
- O2;
- CO₂;
- hőmérséklet;
- nedvesség.
Ez lehetővé teszi az autonóm platformok számára, hogy megvizsgálják a potenciálisan veszélyes területeket, mielőtt a személyzet belépne.
Energia és villamosenergia-létesítmények
Az ellenőrző robotokat egyre gyakrabban használják erőművekben, alállomásokban, energiatárolókban és ipari infrastruktúrákban.
A környezeti érzékelés kiegészítheti a látást és a hőképalkotást a következőkre vonatkozó információkkal:
- rendellenes gázkibocsátás;
- levegőminőség változásai;
- bomlási gázok;
- füst- vagy korai tűzjelzések;
- hőmérséklet és páratartalom.
Vészhelyzeti és tűzoltás
A tűz- és vészhelyzeti környezet gyakran láthatatlan veszélyeket rejt magában.
A gáz-, füst-, láng- és környezetérzékelőket integráló robotok segíthetnek távolról információt gyűjteni, mielőtt a sürgősségi személyzet veszélyes területre lépne.
Ez a következőket foglalhatja magában:
- éghető gáz koncentrációja;
- mérgező égéstermékek;
- oxigénhiány;
- hőmérséklet;
- füst;
- láng információ.
Szervizrobotok és intelligens terek
A szaglásnak az ipari biztonságon kívül is van potenciálja.
Lehetséges jövőbeni alkalmazások a következők:
- beltéri levegőminőség értékelése;
- abnormális szagérzékelés;
- élelmiszer frissesség felismerése;
- háztartási szag azonosítás;
- intelligens készülékvezérlés;
- egészségügyi ellátással kapcsolatos érzékelési kutatás.
Minden alkalmazáshoz saját szenzorkonfiguráció, adatkészlet és algoritmus érvényesítése szükséges, de a mögöttes koncepció ugyanaz:
hozzáférést biztosítanak a gépeknek olyan kémiai információkhoz, amelyekhez nem lehet hozzájutni pusztán látással.
Az észlelés–döntés–cselekedet hurok felépítése
Az érzékelés végső értéke nem egyszerűen több adat generálása.
Az adatoknak a robot döntéshozatali folyamatának részévé kell válniuk.
Egy jövőbeli robot-érzékelő munkafolyamat így nézhet ki:
- A környezeti érzékelők folyamatosan gyűjtik a gáz- és fizikai paramétereket.
- Több jel együttes elemzése történik.
- Az AI algoritmusok rendellenes környezeti mintát azonosítanak.
- A robot az eseményt az aktuális helyéhez rendeli.
- Az ellenőrzési rendszer értékeli a kockázat mértékét.
- A robot megváltoztatja az útvonalat, további ellenőrzést végez vagy riasztást küld.
- Az adatok távfelügyeleti platformra kerülnek továbbításra.
Ez egy teljes hurkot hoz létre:
Érzékelés → Elemzés → Döntés → Cselekvés
A megtestesült intelligencia szempontjából ez különösen fontos.
Az akadályt látó robot elkerülheti azt.
A láthatatlan gázszivárgást észlelő robot megértheti, hogy a látszólag normális környezet valójában nem biztonságos.
Ez a különbség fontos lépést jelent a robotautomatizálástól a valódi környezettudatosság felé.
Környezetérzékelő megoldások különböző robotplatformokhoz
Nincs egyetlen, minden robothoz megfelelő érzékelési konfiguráció.
Egy humanoid robot, négylábú robot, UAV, lánctalpas ellenőrző platform és autonóm mobil robot teljesen eltérő szenzorkombinációkat igényelhet.
Winsen ezért arra összpontosít alkalmazás-orientált érzékelési megoldások-
Gázérzékelési megoldások
Az érzékelő technológiák támogathatják a következők észlelését:
- éghető gázok;
- mérgező gázok;
- oxigén;
- CO₂;
- VOC-k;
- ipari folyamatgázok.
Ezek a megoldások alkalmazhatók ipari ellenőrző, vészhelyzeti és biztonsági felügyeleti robotoknál.
Lángészlelési megoldások
A lángérzékelő technológiák és modulok támogatják:
- tűzvizsgálat;
- ipari tűzmegelőzés;
- autonóm vészhelyzeti reagálás;
- nagy kockázatú berendezések felügyelete.
Környezetfelügyeleti megoldások
A robotplatformok integrálhatják a következőket is:
- hőmérséklet és páratartalom érzékelők;
- részecske-érzékelők;
- levegőminőség-érzékelők;
- nyomásérzékelők.
Ezek a paraméterek további környezeti kontextust biztosítanak az autonóm működéshez.
Multi-Sensor Fusion
Több érzékelési dimenzió kombinálásával a robotok teljesebb környezeti képet kaphatnak.
A gázérzékelés kombinálható:
- kamerák;
- LiDAR;
- hőképalkotás;
- pozicionálás;
- akusztikus érzékelés;
- AI modellek.
Ez a fajta multimodális architektúra fontos alapjává válhat az összetett környezetekben önállóan működő robotok számára.
Erős érdeklődés az AI-NOSE iránt a World Robot Conference 2026-on
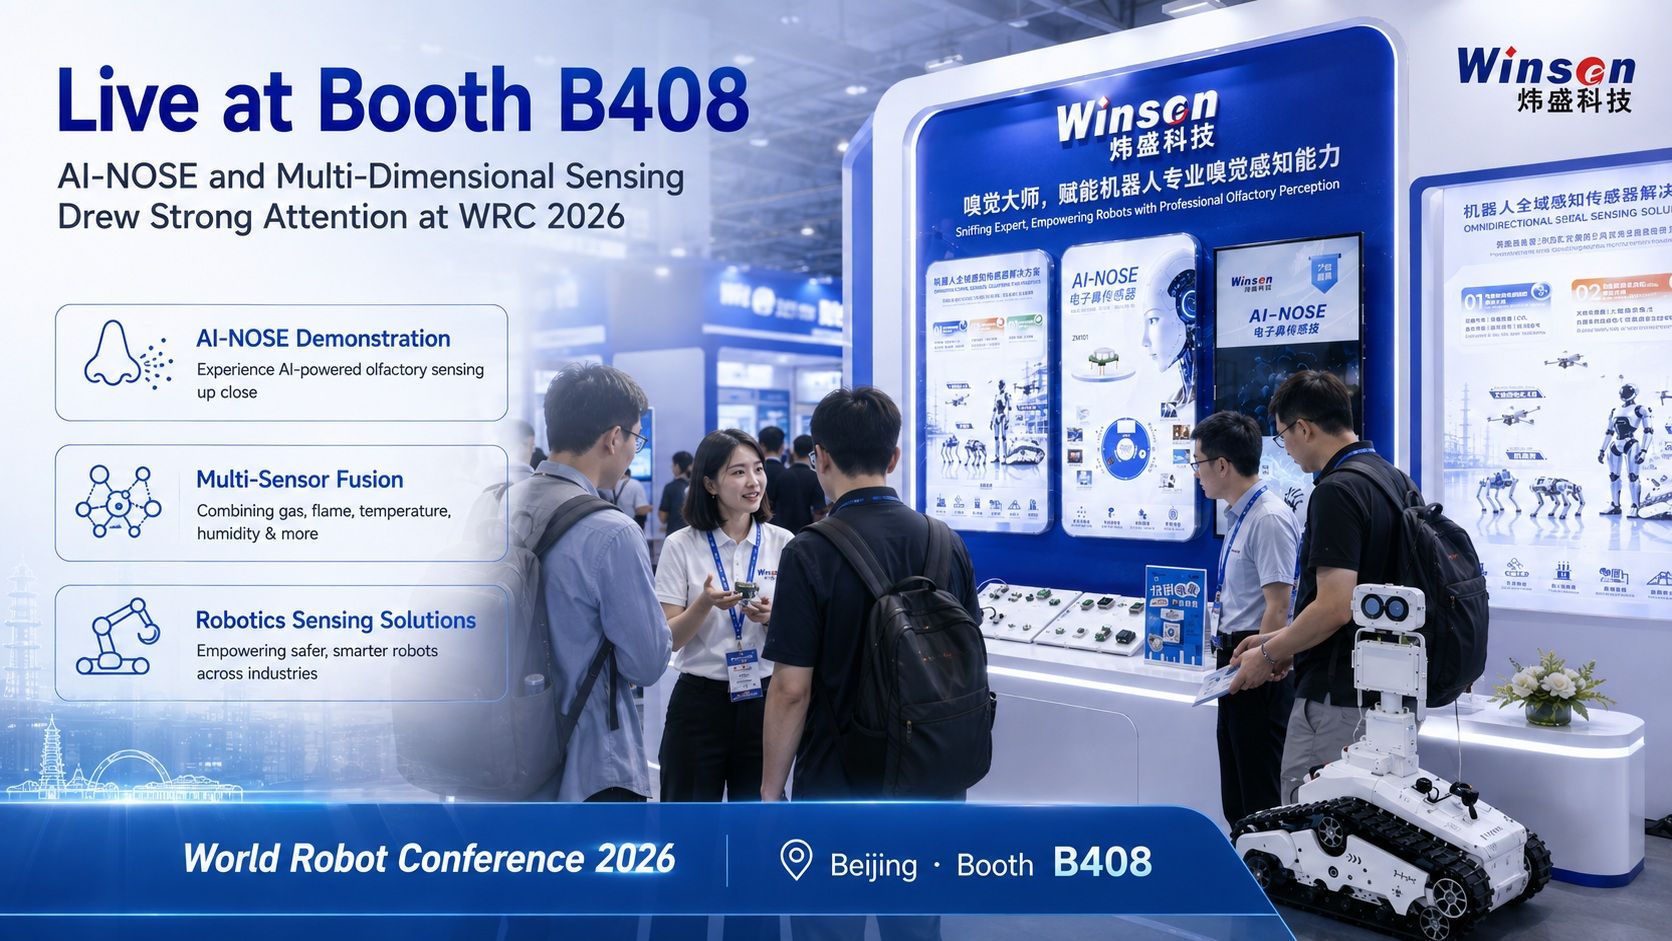
A 2026-os World Robot Conference során az AI-NOSE és a környezetérzékelő megoldások a következő címen kerültek bemutatásra Winsen Booth B408 nagy érdeklődést váltottak ki a robotikai cégek, mérnökök, kutatók és ipari látogatók körében.
Az egyik visszatérő vita arról szól, hogy a gáz- és szagérzékelés hogyan egészítheti ki a meglévő robotészlelő rendszereket.
Ma már sok fejlett robot integrálja:
- kamerák;
- LiDAR;
- erőérzékelők;
- inerciális érzékelők;
- mikrofonok;
- helyzetérzékelők.
A kémiai és környezeti felfogás újabb dimenziót ad.
Az ipari ellenőrzés, a biztonsági felügyelet és a szervizrobotika esetében ezek a kiegészítő információk segíthetnek a gépeknek megérteni az egyébként láthatatlan körülményeket.
Az AI-NOSE technológia iránti növekvő érdeklődés a robotikai ipar előtt álló szélesebb körű kérdést tükrözi:
Ha elvárják, hogy a robotok ugyanabban a fizikai világban működjenek, mint az emberek, mennyit kellene érzékelniük ebből a világból?
Winsen gázérzékelési tapasztalata technikai alapot biztosít a robotikus érzékelés következő generációjának feltárásához.
A bemutatótól a valós bevezetésig
A World Robot Conference 2026 egyik legegyértelműbb trendje az iparág elmozdulása a gyakorlati alkalmazások felé.
A laboratóriumban működő robot kiszámítható körülményekkel néz szembe.
A való világban működő robot nem.
A gyárak port, illékony szerves vegyületeket és ipari gázokat tartalmaznak.
Az energetikai létesítmények éghető vagy mérgező gázokat tartalmazhatnak.
A föld alatti környezet oxigénhiányossá válhat.
A kültéri robotok változó hőmérséklettel, páratartalommal és időjárási viszonyokkal szembesülnek.
A vészhelyzeti helyszínek füstöt, hőt és veszélyes égéstermékeket tartalmaznak.
Ahhoz, hogy a robotok megbízhatóan működjenek ezekben a környezetekben, az érzékelőrendszereket is a valós működési feltételekhez kell tervezni.
Ez az oka annak, hogy a környezeti érzékelés egyre fontosabbá válik, ahogy a megtestesült intelligencia a technológiai demonstrációktól a nagyszabású ipari bevezetés felé halad.
Segítség a robotoknak nem csak látni a világot, de érzékelni is
Az intelligens robotok következő generációjának egyre gazdagabb környezeti felfogásra lesz szüksége.
A látás elengedhetetlen marad.
De a látás önmagában nem tudja megmondani a robotnak, hogy a környező levegő tartalmaz-e metánt, hidrogén-szulfidot, illékony szerves vegyületeket vagy abnormális szagokat.
A gázérzékelők, a környezeti érzékelők és a mesterséges intelligencia által működtetett elektronikus orrok hozzáférést biztosítanak a fizikai világ egy másik rétegéhez.
Az egygázos érzékeléstől a több szenzoros fúzióig és a koncentrációméréstől a szagminta felismeréséig a Winsen továbbra is vizsgálja, hogy az érzékelő technológia miként támogatja a megtestesült intelligencia fejlődését.
Célunk egyszerű:
Segítsen a robotoknak nem csak látni a világot, hanem még teljesebben érzékelni.
Ismerje meg Winsent a World Robot Conference 2026-on
A World Robot Conference 2026 órától Pekingben kerül megrendezésre 2026. augusztus 19–23-
Látogassa meg a Winsen csapatát a következő címen:
B408-as fülke
A kiemelt technológiák közé tartozik:
- ZM101-A AI-ORR;
- éghető gázok érzékelése;
- mérgező gázok érzékelése;
- környezeti monitoring;
- lángérzékelés;
- több érzékelő fúziója;
- robotizált környezetérzékelő megoldások.
Ha ipari ellenőrző robotot, humanoid robotot, négylábú robotot, autonóm platformot vagy más megtestesült intelligenciarendszert fejleszt, mérnökcsapatunk örömmel fogadja a lehetőséget, hogy megvitassák környezeti érzékelési követelményeit.
Fedezze fel a terméket: