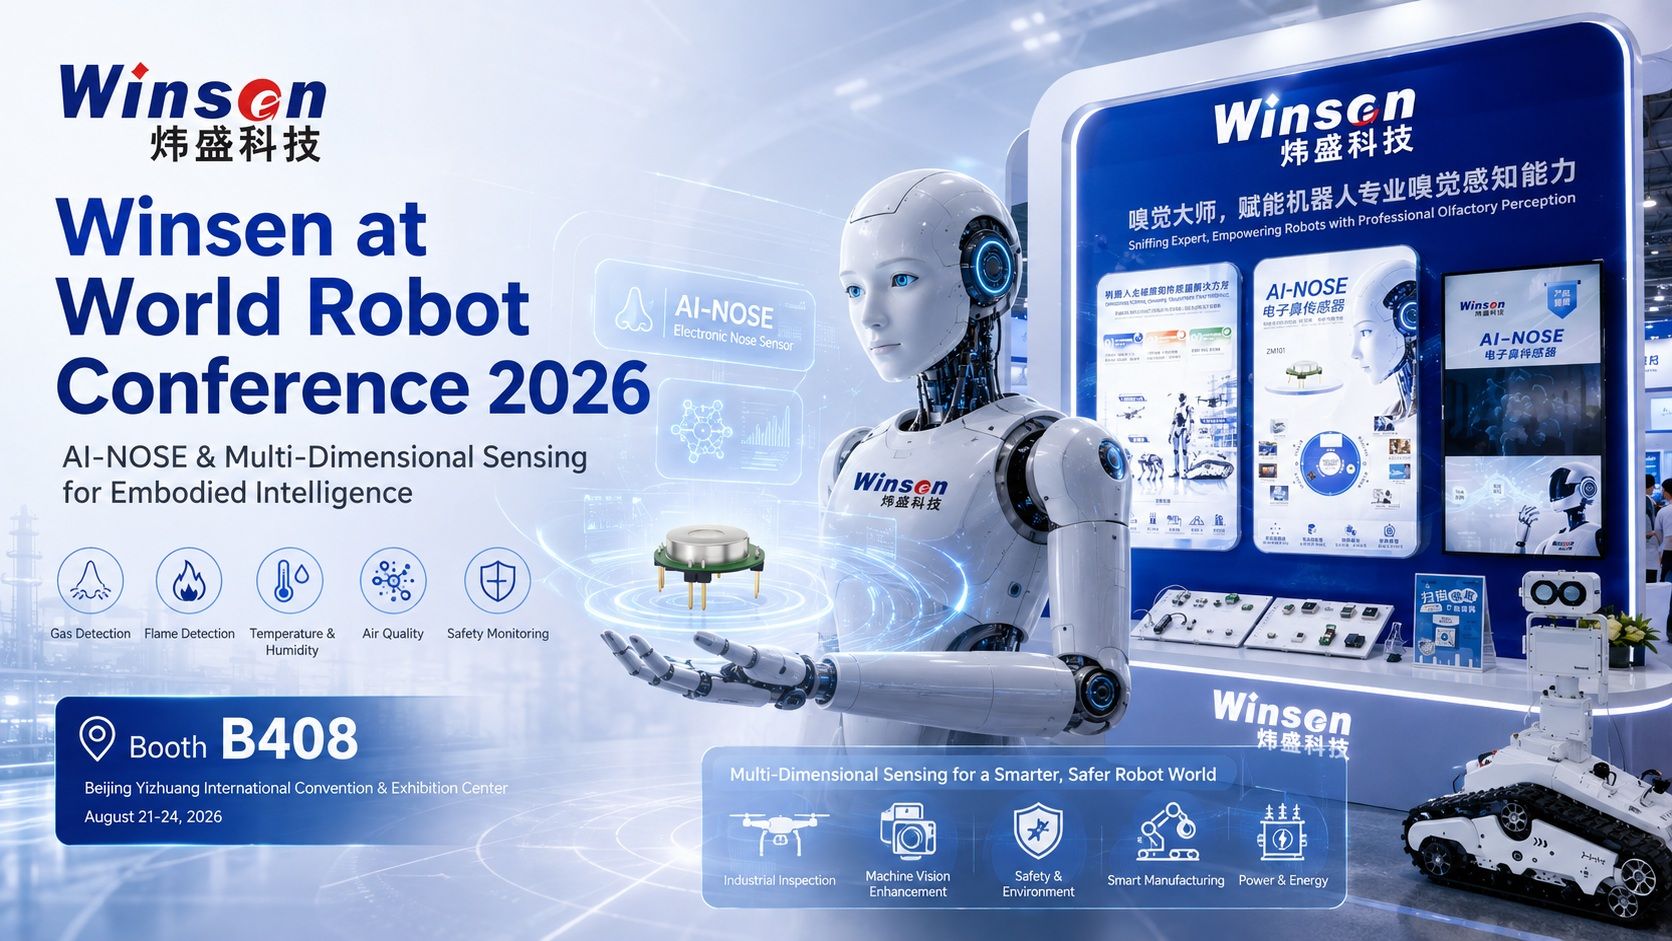
Selle Maailma robotikonverents 2026 avati ametlikult 19. augustil Pekingis, tuues kokku üle 300 robootikaga seotud ettevõtte, üle 2000 eksponaadi ja enam kui 150 debüüttoodet.
Alates humanoidrobotidest ja tööstusautomaatikast kuni autonoomsete kontrolliplatvormide ja kehastatud intelligentsuseni tõstab selle aasta sündmus esile olulist nihet robootikatööstuses: robotid liiguvad laboritest ja demonstratsioonidest kaugemale ning sisenevad üha keerukamatesse reaalkeskkondadesse.
Kell Boks B408, Winsen esitleb võimet, mis muutub selle ülemineku jaoks üha olulisemaks:
keskkonna tajumine ja lõhnataju robotite jaoks.
Nägemine võimaldab robotitel näha. AI mudelid võimaldavad robotitel analüüsida ja otsuseid langetada. Aga kui robotid sisenevad tehastesse, energiarajatistesse, maa-alustesse ruumidesse, kodudesse või avalikku keskkonda, ei saa paljusid olulisi riske ja keskkonnamuutusi visuaalselt tuvastada.
Gaasi kontsentratsioon, lõhnad, hapniku tase, lenduvad orgaanilised ühendid, õhukvaliteet, temperatuur, niiskus, osakesed ja muud keskkonnaparameetrid annavad teavet, mida kaamerad üksi ei suuda tabada.
See on koht, kus gaasiandur, keskkonnaseire ja tehisintellektil põhinev haistmisandur võivad kehastunud intelligentsusele uue mõõtme lisada.
Beyond Vision: miks robotid vajavad rohkem keskkonnatuvastust
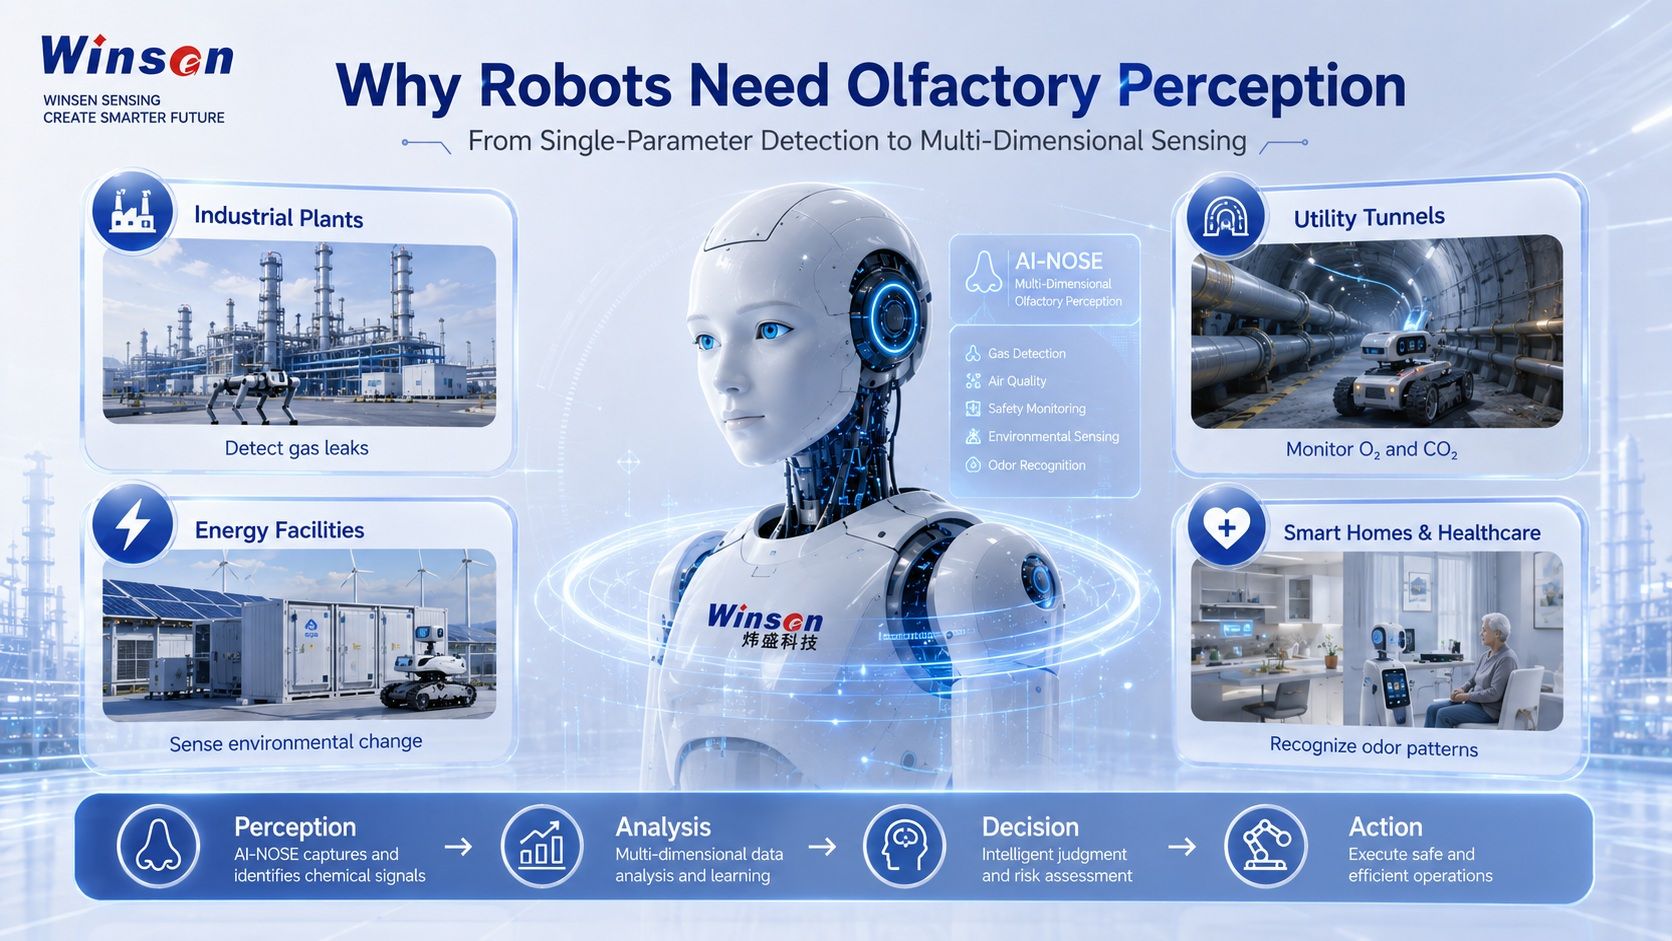
Roboteid kasutatakse üha enam keskkondades, mis on dünaamilised, ettearvamatud ja mõnikord ohtlikud.
Keemiatehasesse siseneval tööstuslikul kontrollirobotil võib olla vaja enne seadmetele lähenemist tuvastada põlevad või mürgised gaasid.
Maa-aluses tunnelis töötaval robotil võib olla vaja tuvastada hapnikupuudus, ebanormaalne CO₂ tase või ohtliku gaasi kogunemine.
Energiarajatise autonoomsel platvormil võib olla vaja pidevalt jälgida temperatuuri, niiskust, tahkete osakeste ja gaasi tingimusi.
Kodudes, tervishoiukeskkondades ja äripindades töötavad teenindusrobotid võivad lõpuks vajada õhukvaliteedi muutusi, ebatavalisi lõhnu või iseloomulikke lõhnamustreid.
Need rakendused nõuavad, et robotid tajuksid teavet peale kuju, kauguse, värvi ja heli.
Kehastunud intelligentsuse puhul võib keskkonna tajumine hõlmata järgmist:
- põlevate gaaside tuvastamine;
- mürgiste ja ohtlike gaaside seire;
- hapniku kontsentratsiooni jälgimine;
- CO₂ tuvastamine;
- lenduvate orgaaniliste ühendite ja lõhna tuvastamine;
- temperatuur ja niiskus;
- tahked osakesed ja õhukvaliteet;
- rõhu tuvastamine;
- leegi ja tulega seotud tajumine.
Kombineerides need parameetrid nägemise, positsioneerimise, tehisintellekti mudelite ja liikumisjuhtimisega, saavad robotid luua oma ümbrusest täielikuma arusaamise.
Ühe anduri tuvastamisest mitmemõõtmelise tajuni
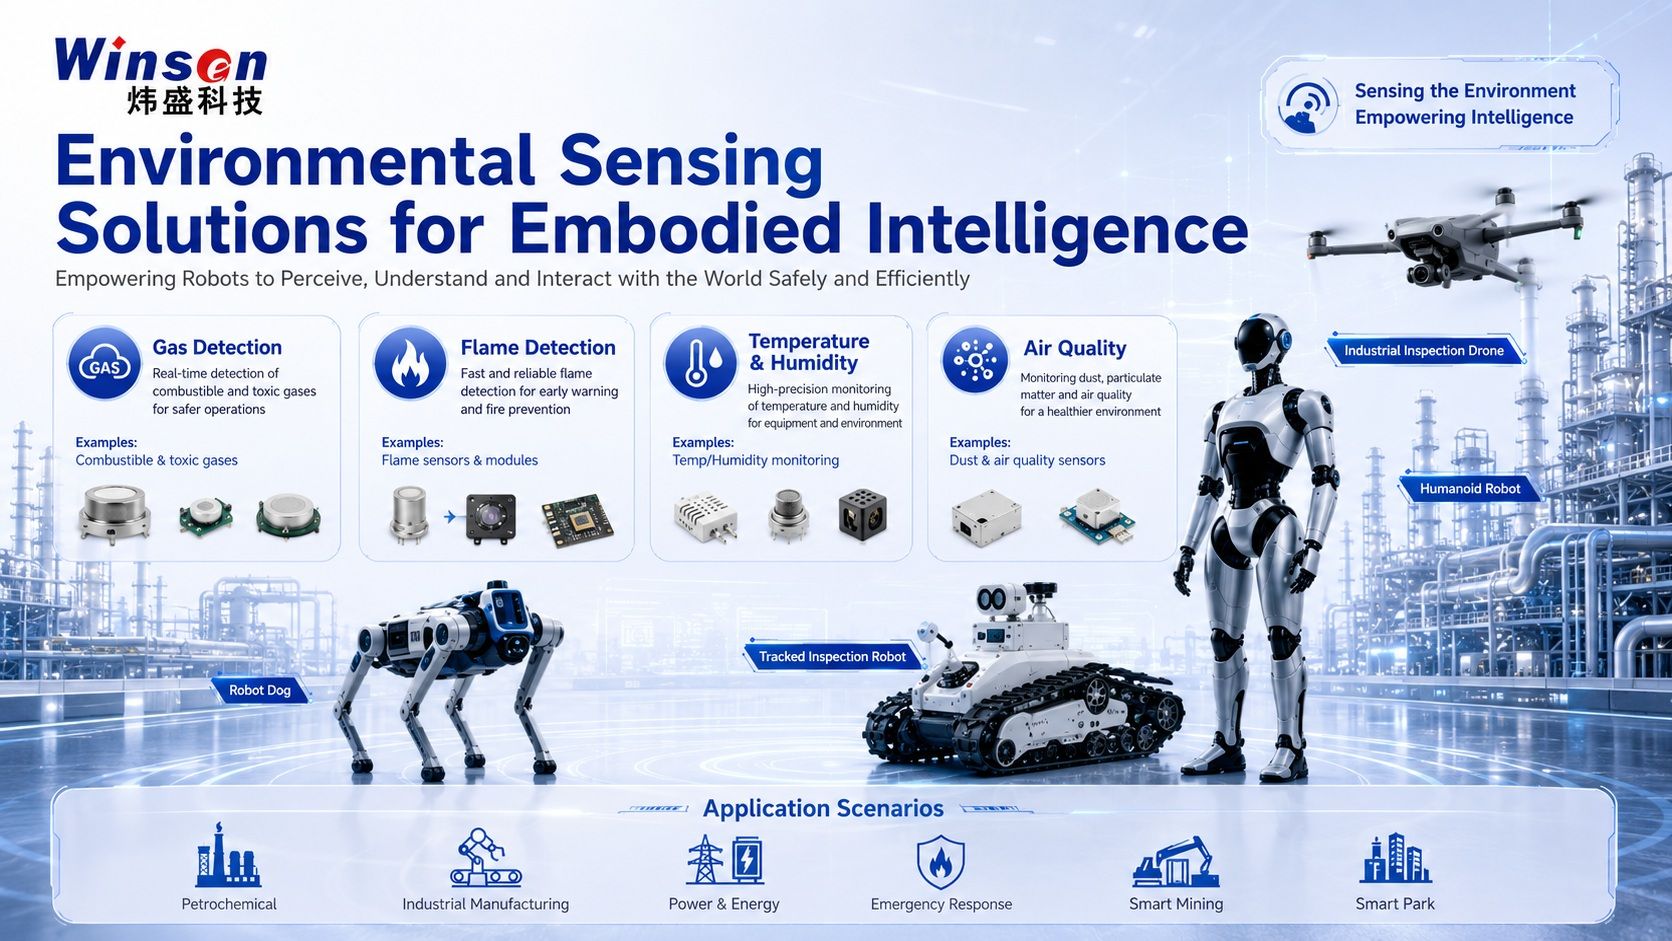
Traditsioonilised andursüsteemid on sageli loodud ühe küsimuse ümber:
Kas esineb konkreetne gaas?
Kuna robotrakendused muutuvad keerukamaks, muutuvad ka küsimused.
Robotitel võib olla vaja kindlaks teha:
- Kas ümbritsev keskkond muutub?
- Kas muudatus viitab võimalikule ohutusriskile?
- Kas mitmed keskkonnaparameetrid muutuvad samaaegselt?
- Kas gaasi- või lõhnamuster vastab eelnevalt õpitud seisundile?
- Kas robot peaks jätkama tööd, uurima edasi või käivitama häire?
See on juhtimissensori tehnoloogia ühe parameetri tuvastamine mitme anduri liitmise ja keskkonna mõistmise suunas.
Winsen pakub anduritehnoloogiaid, mis hõlmavad keskkonna tajumise mitut mõõdet, sealhulgas põlevad gaasid, mürgised gaasid, CO₂, lenduvad orgaanilised ühendid, lõhnad, hapnik, temperatuur, niiskus, tahkete osakeste, rõhu ja leegi tuvastamine.
Erinevaid andureid saab kombineerida vastavalt roboti rakendusele ja töökeskkonnale.
Näiteks võib tööstusliku kontrolli robot kombineerida:
CH4 + CO + H₂S + O₂ + temperatuur/niiskus
samas kui sisekeskkonna kvaliteedile keskenduv teenindusrobot võib integreerida:
CO₂ + VOC + lõhnatuvastus + tahked osakesed + temperatuur/niiskus
Eesmärk ei ole lihtsalt rohkem andureid paigaldada.
Eesmärk on pakkuda robotitele paremate otsuste tegemiseks vajalikku keskkonnateavet.
ZM101-A AI-NOSE: annab masinatele lõhnataju
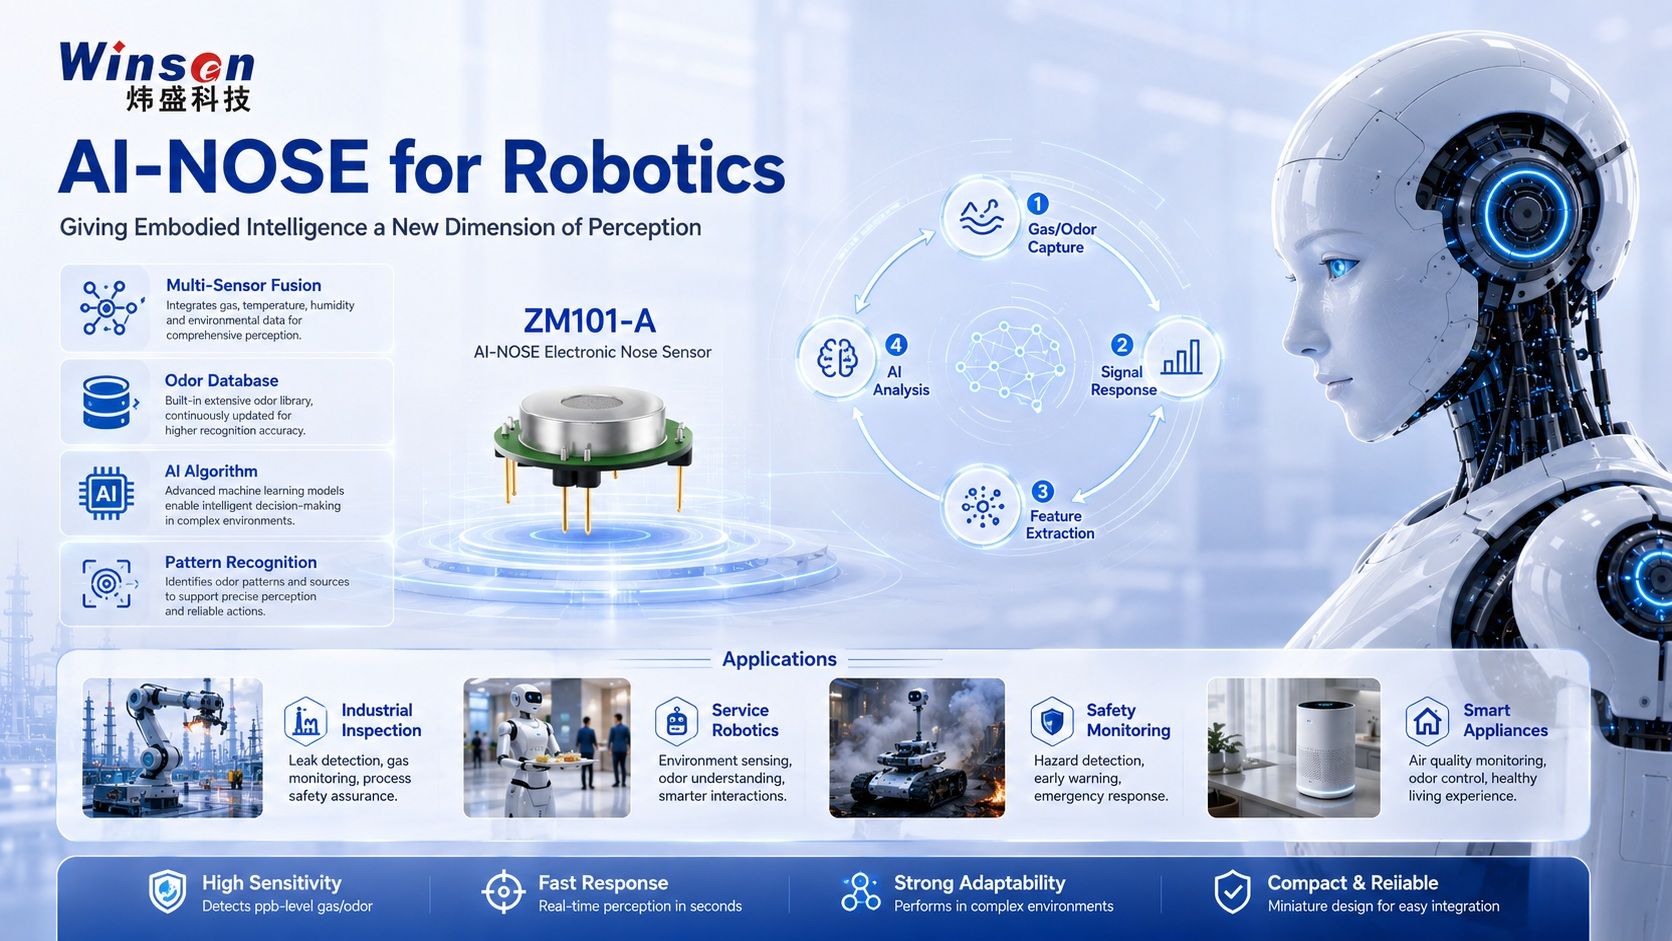
Üks Winseni boksis erilist tähelepanu pälvinud toodetest on ZM101-A AI-NOSE.
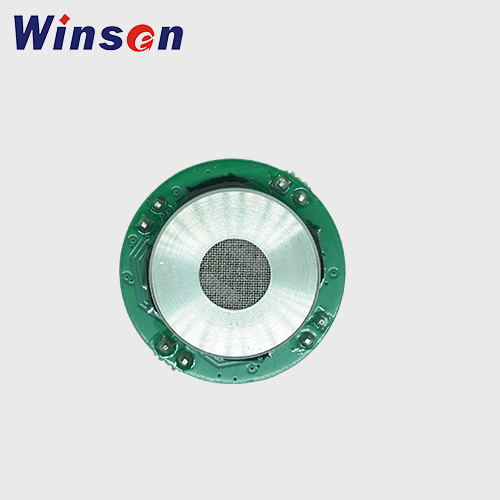
ZM101-A on intelligentne elektrooniline ninaanduri platvorm, mis põhineb mitme kanaliga MEMS gaasiandurite massiivil.
Selle asemel, et tugineda ühele gaasikontsentratsiooni väärtusele, analüüsib süsteem mitme andurikanali kombineeritud reaktsioonikarakteristikuid.
Tüüpilist AI-NOSE töövoogu võib kujutada järgmiselt:
Lõhna/gaasiga kokkupuude → Mitme kanaliga anduri reaktsioon → Funktsiooni eraldamine → AI mudeli analüüs → Mustri tuvastamine
See loob tee tavapärasest gaasituvastusest suunas kompleksne lõhnatuvastus ja keemiline taju.
Mitme kanaliga MEMS-anduri massiiv
ZM101-A integreerib kuus MEMS-anduriüksust ja suudab vastavalt sihtrakendusele toetada erinevaid kanalikombinatsioone.
Saadaolevad anduri mõõtmed hõlmavad selliseid gaase nagu:
- NH3;
- Lenduvad orgaanilised ühendid;
- NO₂;
- H₂S;
- CO;
- CH4.
Mitu anduri vastust moodustavad iseloomuliku mustri või "lõhna sõrmejälje", mida saab algoritmide abil analüüsida.
AI-põhine mustrituvastus
Elektroonilise nina tegelik väärtus ei seisne lihtsalt kuue eraldi gaasinäidu kogumises.
Kombineerides andurite massiivi signaale funktsioonide eraldamise, koolitusandmekogumite ja AI mudelitega, saab süsteemi arendada iseloomulike gaasi- või lõhnamustrite tuvastamiseks.
See võimaldab rakendustel liikuda:
"Kui palju ühte gaasi on?"
suunas:
"Millist tüüpi lõhna või keemilist mustrit ma tunnen?"
Kompaktne integratsioon intelligentsete seadmete jaoks
ZM101-A on mõeldud integreerimiseks intelligentsetesse terminalidesse ja andurisüsteemidesse.
Selle kompaktne arhitektuur muudab selle sobivaks uurimis- ja arendustegevuseks, mis hõlmab:
- kehastatud intelligentsus;
- tööstusrobotid;
- nutikad seadmed;
- keskkonnaseire;
- autoandur;
- lõhnatuvastussüsteemid;
- AI-põhine gaasianalüüs.
Üksikasjaliku tooteteabe saamiseks külastage ZM101-A AI-NOSE tooteleht.
Mida saab AI-NOSE tehnoloogia robootika jaoks võimaldada?
Lõhnatuvastus on robootikas endiselt arenev võimalus, kuid see avab mitmeid paljutõotavaid rakendussuundi.
Tööstuskontrolli robotid
Tööstuslikud kontrollirobotid võivad kohata gaasilekkeid ja keskkonnahäireid, mida on võimatu visuaalselt tuvastada.
Elektrooniline nina või mitme gaasi anduri süsteem võib toetada:
- põlevgaasi kontroll;
- mürgiste gaaside tuvastamine;
- VOC kõrvalekallete jälgimine;
- protsessi-gaasi identifitseerimine;
- kahtlase gaasiallika uurimine.
Koos roboti positsioneerimisega saab tuvastusandmeid kaardistada ka konkreetse asukohaga.
See võimaldab robotil mitte ainult teatada ebatavalisest gaasiseisundist, vaid ka anda märku kus see tuvastati.
Nutikas kaevandamine ja allmaaülevaatus
Kaevandused, tunnelid ja maa-alused tehnoruumid võivad sisaldada kiiresti muutuvaid atmosfääritingimusi.
Keskkonnaanduritega varustatud robotid saavad jälgida selliseid parameetreid nagu:
- CH4;
- CO;
- H₂S;
- O2;
- CO₂;
- temperatuur;
- niiskus.
See võimaldab autonoomsetel platvormidel kontrollida potentsiaalselt ohtlikke alasid enne töötajate sisenemist.
Energia ja elektrirajatised
Ülevaatusroboteid kasutatakse üha enam elektrijaamades, alajaamades, energiasalvestites ja tööstustaristus.
Keskkonnatuvastus võib nägemist ja termopildistamist täiendada teabega, mis on seotud:
- ebanormaalne gaasi eraldumine;
- õhukvaliteedi muutused;
- lagunemisgaasid;
- suitsu- või varajase tulekahju signaalid;
- temperatuur ja niiskus.
Hädaolukorrale ja tulekahjudele reageerimine
Tulekahju- ja hädaolukordade keskkonnad sisaldavad sageli nähtamatuid ohte.
Gaasi-, suitsu-, leegi- ja keskkonnaandureid integreerivad robotid võivad aidata koguda teavet eemalt enne hädaabipersonali sisenemist ohtlikku piirkonda.
See võib hõlmata järgmist:
- põleva gaasi kontsentratsioon;
- mürgised põlemisproduktid;
- hapnikupuudus;
- temperatuur;
- suitsu;
- leegi teave.
Teenindusrobotid ja nutikad ruumid
Lõhnatuvastusel on potentsiaali ka väljaspool tööstusohutust.
Võimalikud tulevased rakendused hõlmavad järgmist:
- siseõhu kvaliteedi hindamine;
- ebatavalise lõhna tuvastamine;
- toidu värskuse tuvastamine;
- majapidamislõhna tuvastamine;
- nutikas seadme juhtimine;
- tervishoiuga seotud sensatsiooniuuringud.
Iga rakendus nõuab oma anduri konfiguratsiooni, andmestiku ja algoritmi valideerimist, kuid selle aluseks olev kontseptsioon on sama:
anda masinatele juurdepääs keemilisele teabele, mida ei saa ainult nägemise kaudu.
Taju-otsuse-tegevuse ahela loomine
Sensatsiooni ülim väärtus ei seisne lihtsalt rohkemate andmete genereerimises.
Andmed peavad saama osaks roboti otsustusprotsessist.
Tulevane robotseire töövoog võib välja näha järgmine:
- Keskkonnaandurid koguvad pidevalt gaasi ja füüsikalisi parameetreid.
- Mitut signaali analüüsitakse koos.
- AI algoritmid tuvastavad ebanormaalse keskkonnamustri.
- Robot seostab sündmuse oma praeguse asukohaga.
- Kontrollisüsteem hindab riskitaset.
- Robot muudab marsruuti, teeb lisaülevaatuse või saadab häire.
- Andmed edastatakse kaughaldusplatvormile.
See loob täieliku ahela:
Taju → Analüüs → Otsus → Tegevus
Kehastunud intelligentsuse jaoks on see eriti oluline.
Takistust nägev robot võib seda vältida.
Robot, kes suudab tuvastada nähtamatu gaasilekke, võib mõista, et pealtnäha tavaline keskkond on tegelikult ohtlik.
See erinevus kujutab endast olulist sammu robotite automatiseerimisest tõelise keskkonnateadlikkuse suunas.
Keskkonnatundlikud lahendused erinevatele robotplatvormidele
Iga roboti jaoks pole ühtset andurikonfiguratsiooni.
Humanoidrobot, neljajalgne robot, UAV, jälgimisplatvorm ja autonoomne mobiilne robot võivad vajada täiesti erinevaid andurite kombinatsioone.
Winsen keskendub seetõttu rakendusele orienteeritud sensorlahendused.
Gaaside tuvastamise lahendused
Anduritehnoloogiad võivad toetada järgmiste tegurite tuvastamist:
- põlevad gaasid;
- mürgised gaasid;
- hapnik;
- CO₂;
- Lenduvad orgaanilised ühendid;
- tööstuslike protsesside gaasid.
Neid lahendusi saab rakendada tööstusliku kontrolli, hädaolukorra lahendamise ja ohutusjärelevalve robotite puhul.
Leegi tuvastamise lahendused
Leegi tuvastamise tehnoloogiad ja moodulid võivad toetada:
- tulekontroll;
- tööstuslik tulekahjude ennetamine;
- autonoomne reageerimine hädaolukordadele;
- kõrge riskiga seadmete jälgimine.
Keskkonnaseire lahendused
Robotplatvormid võivad integreerida ka:
- temperatuuri- ja niiskusandurid;
- tahkete osakeste andurid;
- õhukvaliteedi andurid;
- rõhuandurid.
Need parameetrid pakuvad autonoomse töö jaoks täiendavat keskkonna konteksti.
Multi-Sensor Fusion
Mitme sensori mõõtme kombineerimine võimaldab robotitel saada terviklikumat keskkonnapilti.
Gaasiandurit saab kombineerida:
- kaamerad;
- LiDAR;
- termopildistamine;
- positsioneerimine;
- akustiline tajumine;
- AI mudelid.
Seda tüüpi multimodaalne arhitektuur võib saada keerulises keskkonnas autonoomselt töötavate robotite oluliseks aluseks.
2026. aasta maailma robotkonverentsil suur huvi AI-NOSE vastu
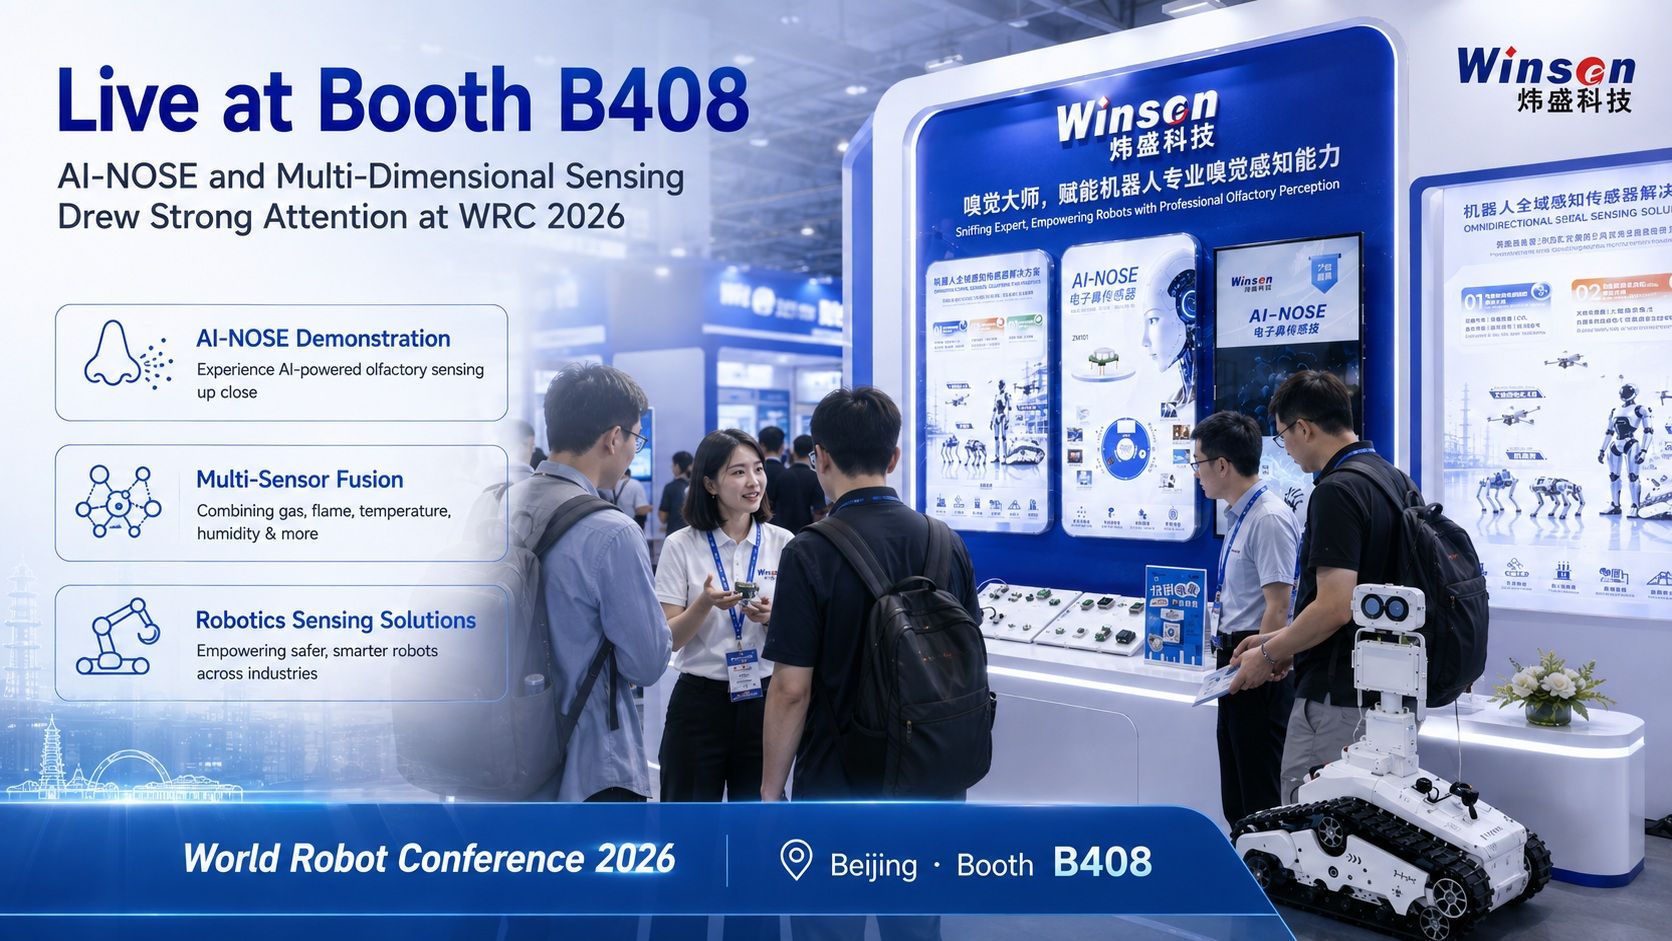
2026. aasta maailma robotkonverentsi ajal esitleti AI-NOSE-i ja keskkonnatundlikke lahendusi Winsen Booth B408 on äratanud suurt huvi robootikaettevõtete, inseneride, teadlaste ja tööstuse külastajate seas.
One recurring discussion is how gas and odor sensing can complement existing robot perception systems.
Today, many advanced robots already integrate:
- kaamerad;
- LiDAR;
- force sensors;
- inertial sensors;
- microphones;
- position sensors.
Chemical and environmental perception adds another dimension.
For industrial inspection, safety monitoring and service robotics, this additional information can help machines understand conditions that are otherwise invisible.
The increasing interest in AI-NOSE technology reflects a broader question facing the robotics industry:
If robots are expected to operate in the same physical world as humans, how much of that world should they be able to sense?
Winsen’s experience in gas sensing provides a technical foundation for exploring this next generation of robotic perception.
Demonstratsioonist pärismaailma juurutamiseni
World Robot Conference 2026 üks selgemaid suundumusi on tööstuse nihe praktiliste rakenduste poole.
Laboris töötav robot seisab silmitsi etteaimatavate tingimustega.
Reaalses maailmas töötav robot seda ei tee.
Tehased sisaldavad tolmu, lenduvaid orgaanilisi ühendeid ja tööstusgaase.
Energiarajatised võivad sisaldada põlevaid või mürgiseid gaase.
Maa-aluses keskkonnas võib tekkida hapnikuvaegus.
Välirobotid seisavad silmitsi muutuvate temperatuuri-, niiskus- ja ilmastikutingimustega.
Hädaolukorra stseenid sisaldavad suitsu, kuumust ja ohtlikke põlemisprodukte.
Et robotid nendes keskkondades töökindlalt töötaksid, peavad andursüsteemid olema projekteeritud ka reaalsete töötingimuste jaoks.
Seetõttu muutub keskkonnaseire üha olulisemaks, kui kehastatud intelligentsus liigub tehnoloogia tutvustamiselt laiaulatusliku tööstusliku kasutuselevõtu suunas.
Aidake robotitel mitte ainult maailma näha, vaid ka tajuda
Järgmise põlvkonna intelligentsed robotid vajavad üha rikkalikumat keskkonnataju.
Visioon jääb oluliseks.
Kuid nägemine üksi ei suuda robotile öelda, kas ümbritsev õhk sisaldab metaani, vesiniksulfiidi, lenduvaid orgaanilisi ühendeid või ebatavalisi lõhnu.
Gaasiandurid, keskkonnaandurid ja tehisintellektiga töötavad elektroonilised ninad võimaldavad juurdepääsu füüsilise maailma teisele kihile.
Alates ühe gaasi tuvastamisest kuni mitme anduri liitmiseni ja kontsentratsiooni mõõtmisest kuni lõhnamustri tuvastamiseni jätkab Winsen uurimist, kuidas sensortehnoloogia saab toetada kehastatud intelligentsuse arengut.
Meie eesmärk on lihtne:
Aidake robotitel mitte ainult maailma näha, vaid ka paremini tajuda.
Tutvuge Winseniga 2026. aasta maailma robotkonverentsil
World Robot Conference 2026 toimub Pekingis alates 19.–23. august 2026.
Külastage Winseni meeskonda aadressil:
Boks B408
Esiletõstetud tehnoloogiate hulka kuuluvad:
- ZM101-A AI-NOSE;
- põlevate gaaside tuvastamine;
- mürgiste gaaside tuvastamine;
- keskkonnaseire;
- leegi tuvastamine;
- mitme anduri liitmine;
- robotipõhised keskkonnatundlikud lahendused.
Kui arendate tööstuslikku kontrollirobotit, humanoidrobotit, neljajalgset robotit, autonoomset platvormi või muud kehastatud luuresüsteemi, tervitab meie insenerimeeskond võimalust arutada teie keskkonnatundlikkuse nõudeid.
Tutvuge tootega: