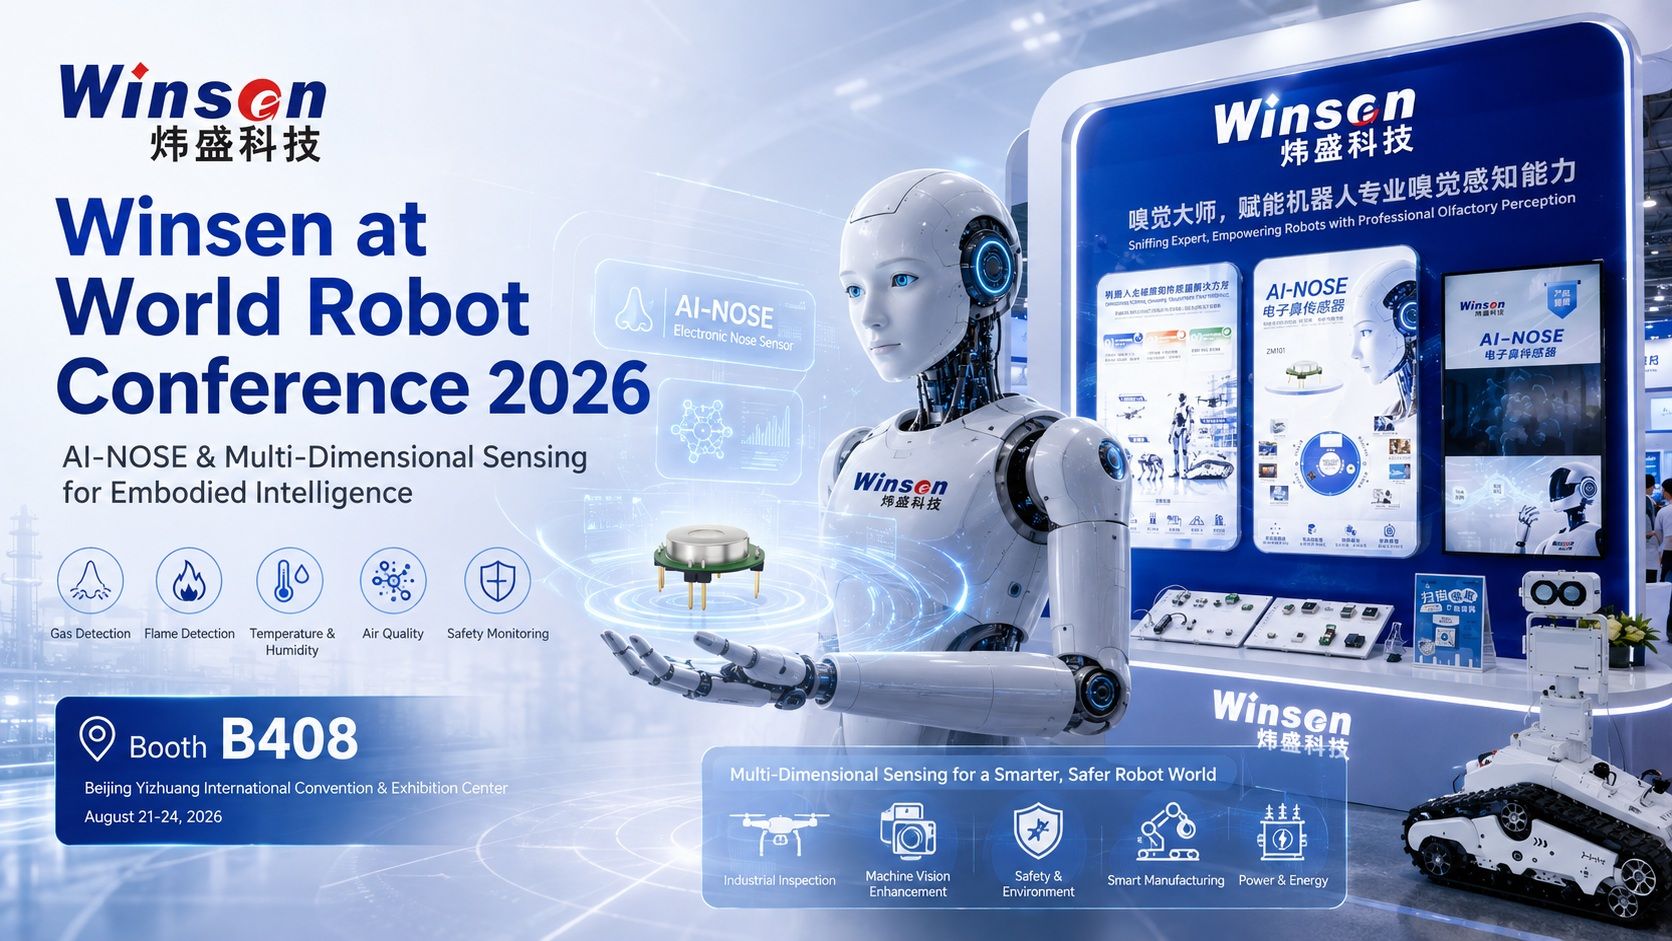
De World Robot Conference 2026 officielt åbnet i Beijing den 19. august og samler mere end 300 robotrelaterede virksomheder, over 2.000 udstillinger og mere end 150 debutprodukter.
Fra humanoide robotter og industriel automation til autonome inspektionsplatforme og indbygget intelligens, dette års begivenhed fremhæver et vigtigt skift i robotindustrien: Robotter bevæger sig ud over laboratorier og demonstrationer og kommer ind i stadig mere komplekse miljøer i den virkelige verden.
På Stand B408, viser Winsen en kapacitet, der bliver stadig vigtigere for denne overgang:
miljøsansning og lugteopfattelse for robotter.
Syn tillader robotter at se. AI-modeller giver robotter mulighed for at analysere og træffe beslutninger. Men når robotter kommer ind på fabrikker, energianlæg, underjordiske rum, boliger eller offentlige miljøer, kan mange vigtige risici og miljøændringer ikke identificeres visuelt.
Gaskoncentration, lugte, iltniveauer, VOC'er, luftkvalitet, temperatur, luftfugtighed, partikler og andre miljøparametre giver alle informationer, som kameraer alene ikke kan fange.
Det er her gassensing, miljøovervågning og AI-drevet lugtføling kan tilføje en ny dimension til kropslig intelligens.
Beyond Vision: Hvorfor robotter har brug for mere miljøføling
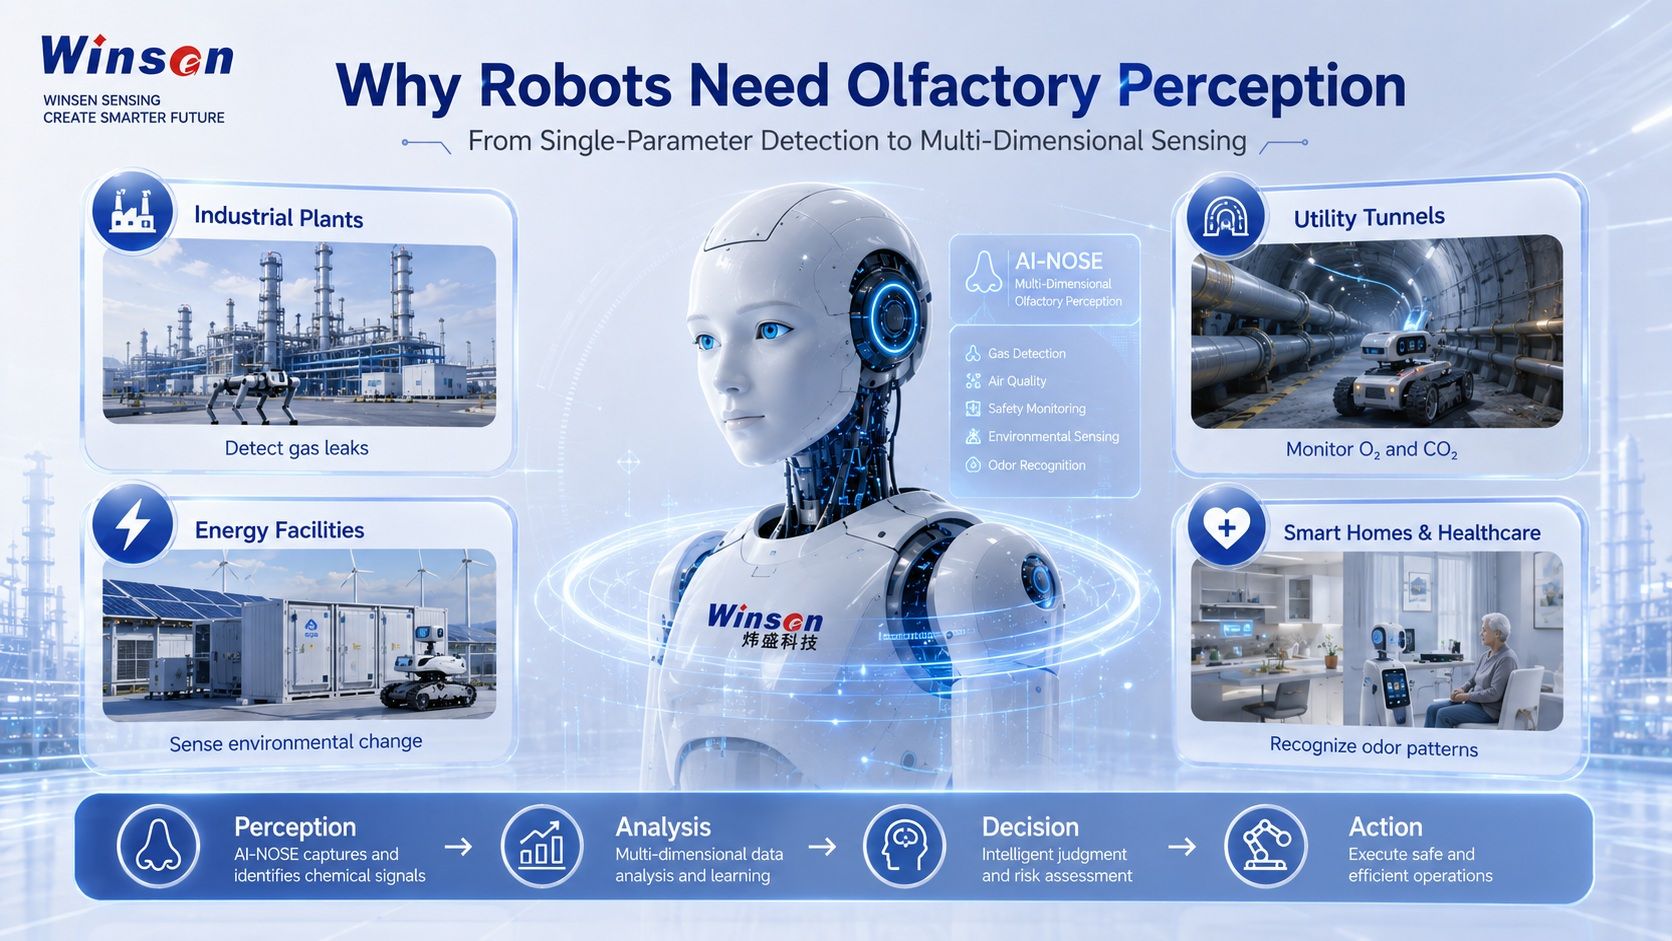
Robotter bliver i stigende grad indsat i miljøer, der er dynamiske, uforudsigelige og nogle gange farlige.
En industriel inspektionsrobot, der kommer ind i et kemisk anlæg, skal muligvis detektere brændbare eller giftige gasser, før de nærmer sig udstyr.
En robot, der opererer i en underjordisk forsyningstunnel, skal muligvis identificere iltmangel, unormale CO₂-niveauer eller ophobning af farlig gas.
En autonom platform i et energianlæg skal muligvis løbende overvåge temperatur, luftfugtighed, partikler og gasforhold.
Servicerobotter, der opererer i hjem, sundhedsmiljøer og kommercielle rum, kan i sidste ende have behov for at skelne luftkvalitetsændringer, unormale lugte eller karakteristiske lugtemønstre.
Disse applikationer kræver, at robotter opfatter information ud over form, afstand, farve og lyd.
For legemliggjort intelligens kan miljøsansning omfatte:
- detektion af brændbar gas;
- overvågning af giftige og farlige gasser;
- overvågning af oxygenkoncentration;
- CO₂-detektion;
- VOC og lugtføling;
- temperatur og fugtighed;
- partikler og luftkvalitet;
- trykføling;
- flamme- og brandrelateret sansning.
Ved at kombinere disse parametre med vision, positionering, AI-modeller og motion control kan robotter opbygge en mere komplet forståelse af deres omgivelser.
Fra Single-Sensor Detection til Multi-Dimensional Perception
Traditionelle sensorsystemer er ofte designet omkring et enkelt spørgsmål:
Er der en bestemt gas til stede?
Efterhånden som robotapplikationer bliver mere komplekse, ændrer spørgsmålene sig.
Robotter skal muligvis bestemme:
- Er det omgivende miljø under forandring?
- Indikerer ændringen en mulig sikkerhedsrisiko?
- Ændrer flere miljøparametre sig samtidigt?
- Passer et gas- eller lugtmønster til en tidligere lært tilstand?
- Skal robotten fortsætte med at arbejde, undersøge nærmere eller udløse en alarm?
Dette driver sanseteknologi fra enkeltparameterdetektion mod multisensorfusion og miljøforståelse.
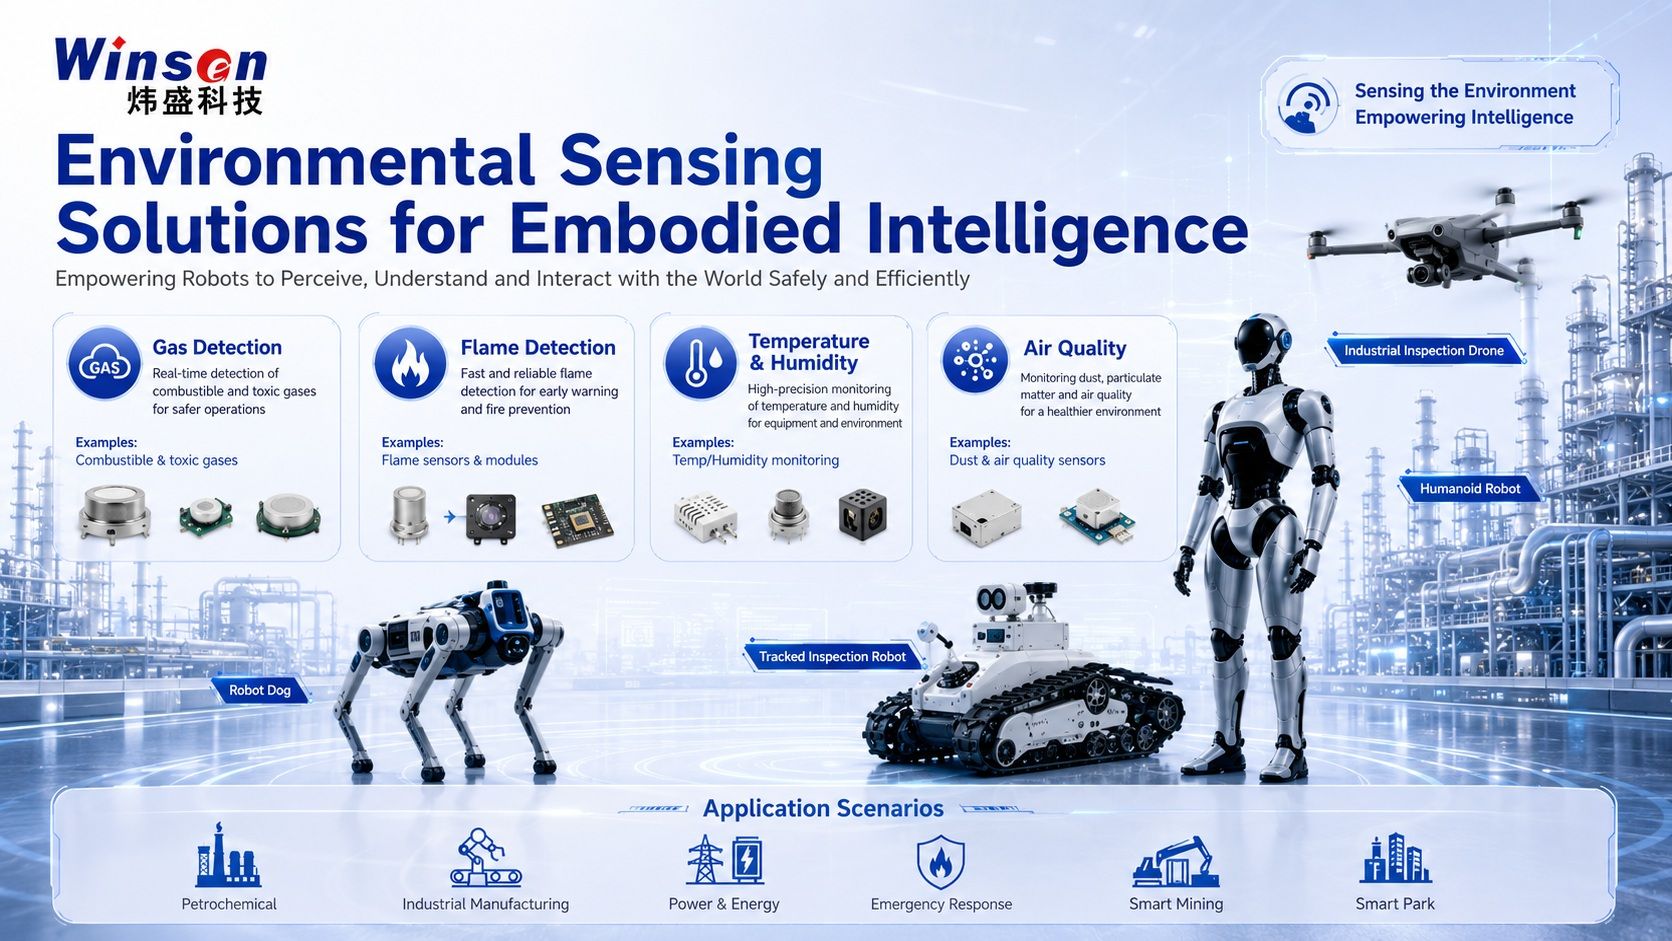
Winsen leverer sensorteknologier, der dækker flere dimensioner af miljøopfattelse, herunder brændbare gasser, giftige gasser, CO₂, VOC'er, lugte, ilt, temperatur, fugtighed, partikler, tryk og flammedetektering.
Forskellige sensorer kan kombineres alt efter robottens anvendelse og driftsmiljø.
For eksempel kan en industriel inspektionsrobot kombinere:
CH4 + CO + H₂S + O₂ + temperatur/fugtighed
mens en servicerobot fokuseret på indendørs miljøkvalitet kan integrere:
CO₂ + VOC + lugtregistrering + partikler + temperatur/fugtighed
Målet er ikke blot at installere flere sensorer.
Målet er at give robotter de miljøoplysninger, der er nødvendige for at træffe bedre beslutninger.
ZM101-A AI-NOSE: Giver maskiner en lugtesans
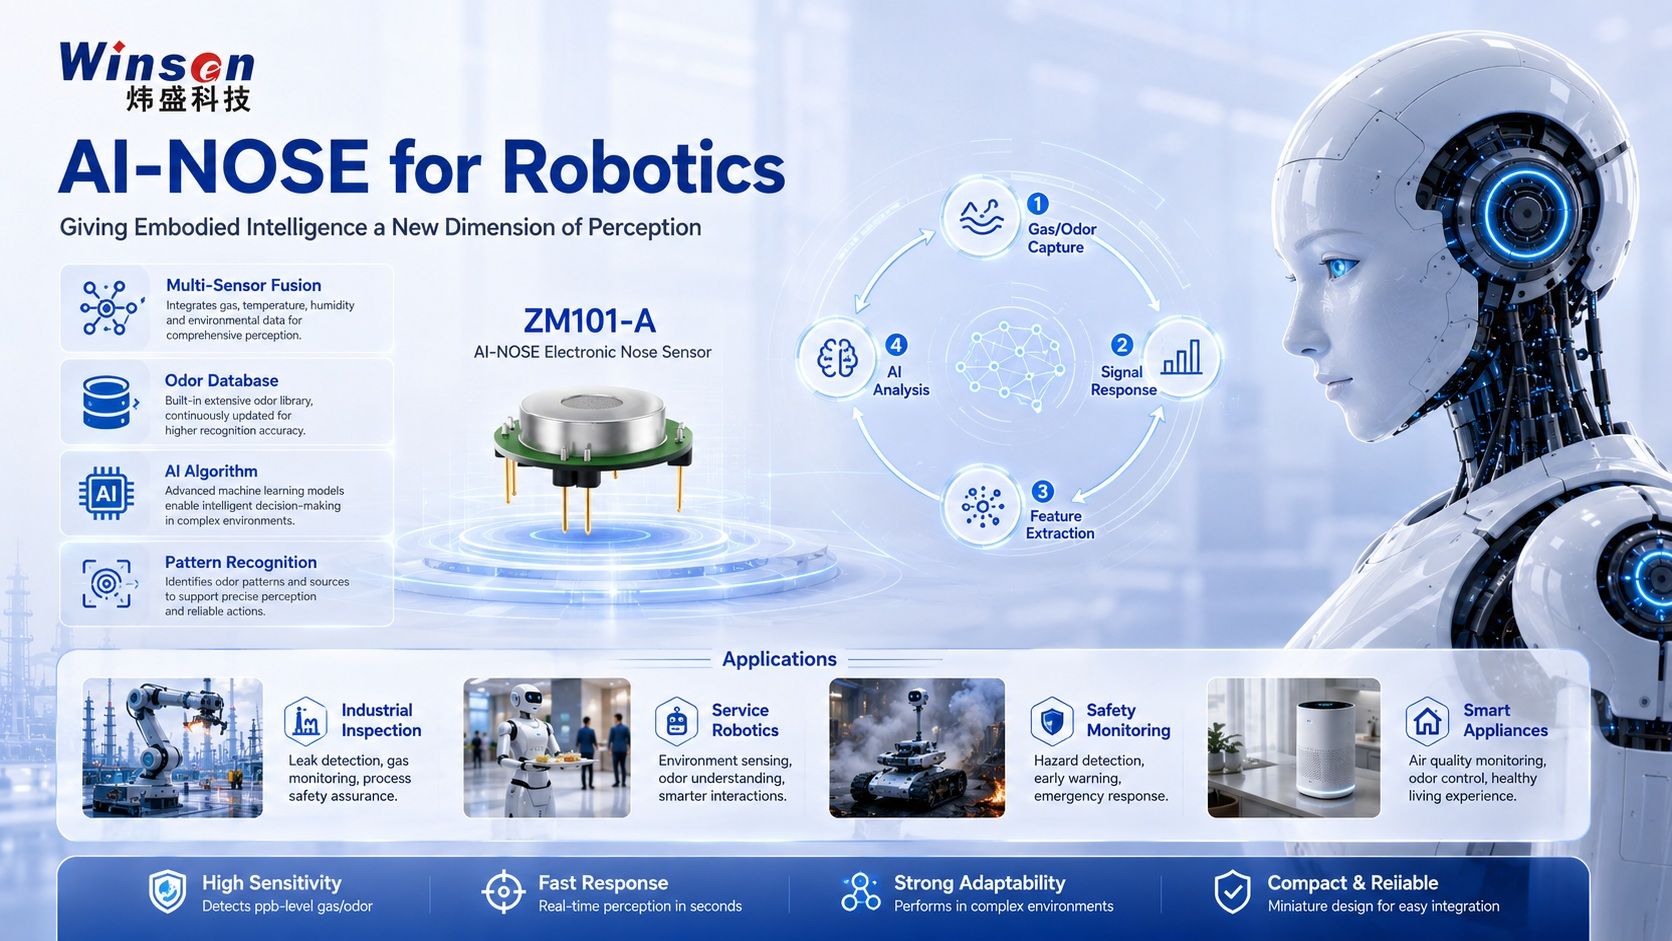
Et af de produkter, der tiltrækker sig særlig opmærksomhed på Winsen-standen, er ZM101-A AI-NÆSE.
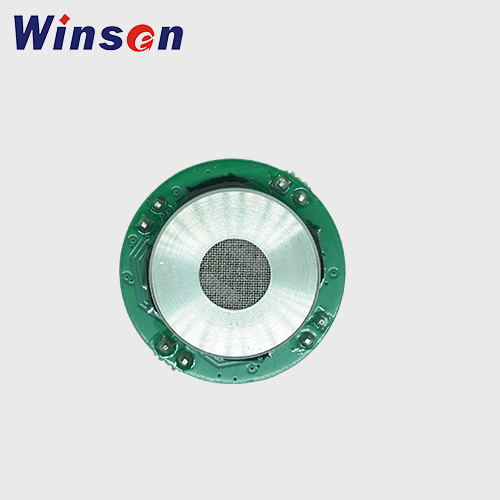
ZM101-A er en intelligent elektronisk næsesensorplatform baseret på et multikanals MEMS-gassensorarray.
I stedet for at stole på en enkelt gaskoncentrationsværdi analyserer systemet de kombinerede responskarakteristika for flere sensorkanaler.
En typisk AI-NOSE arbejdsgang kan repræsenteres som:
Lugt/gaseksponering → Multikanals sensorrespons → Funktionsekstraktion → AI-modelanalyse → Mønstergenkendelse
Dette skaber en vej fra konventionel gasdetektion til kompleks lugtgenkendelse og kemisk perception.
Multi-Channel MEMS Sensor Array
ZM101-A integrerer seks MEMS-sensorenheder og kan understøtte forskellige kanalkombinationer i henhold til målapplikationen.
De tilgængelige måledimensioner inkluderer gasser som:
- NH3;
- VOC'er;
- NO2;
- H2S;
- CO;
- CH4.
Flere sensorresponser danner et karakteristisk mønster eller "lugtfingeraftryk", der kan analyseres ved hjælp af algoritmer.
AI-baseret mønstergenkendelse
Den reelle værdi af en elektronisk næse er ikke blot at indsamle seks separate gasaflæsninger.
Ved at kombinere sensor-array-signaler med feature-ekstraktion, træningsdatasæt og AI-modeller kan systemet udvikles til at genkende karakteristiske gas- eller lugtmønstre.
Dette gør det muligt for applikationer at flytte fra:
"Hvor meget af en gas er der til stede?"
imod:
"Hvilken type lugt eller kemisk mønster mærker jeg?"
Kompakt integration til intelligente enheder
ZM101-A er designet til integration i intelligente terminaler og sensorsystemer.
Dens kompakte arkitektur gør den velegnet til forskning og udvikling, der involverer:
- legemliggjort intelligens;
- industrielle robotter;
- smarte apparater;
- miljøovervågning;
- automotive sensing;
- lugtgenkendelsessystemer;
- AI-baseret gasanalyse.
For detaljeret produktinformation, besøg ZM101-A AI-NOSE produktside.
Hvad kan AI-NOSE-teknologi muliggøre for robotteknologi?
Lugtføling er stadig en ny funktion inden for robotteknologi, men det åbner en række lovende anvendelsesretninger.
Industrielle inspektionsrobotter
Industrielle inspektionsrobotter kan støde på gaslækager og miljømæssige abnormiteter, som er umulige at identificere visuelt.
Et elektronisk næse- eller multigassensorsystem kan potentielt understøtte:
- inspektion af brændbar gas;
- påvisning af giftig gas;
- VOC abnormitet overvågning;
- proces-gas identifikation;
- mistænkelig gaskildeundersøgelse.
Kombineret med robotpositionering kan sansedata også kortlægges til et bestemt sted.
Dette gør det muligt for en robot ikke kun at rapportere, at der eksisterer en unormal gastilstand, men også at indikere hvor det blev opdaget.
Smart minedrift og underjordisk inspektion
Miner, tunneller og underjordiske brugsrum kan indeholde hurtigt skiftende atmosfæriske forhold.
Robotter udstyret med miljøsensorer kan overvåge parametre som:
- CH4;
- CO;
- H2S;
- 02;
- C02;
- temperatur;
- fugtighed.
Dette giver autonome platforme mulighed for at inspicere potentielt farlige områder, før personale går ind.
Energi- og elanlæg
Inspektionsrobotter bruges i stigende grad i kraftværker, transformerstationer, energilagre og industriel infrastruktur.
Miljøsansning kan supplere syn og termisk billeddannelse med information relateret til:
- unormal gasfrigivelse;
- ændringer i luftkvaliteten;
- nedbrydningsgasser;
- røg eller tidlige brandsignaler;
- temperatur og fugtighed.
Beredskab og brandberedskab
Brand- og nødmiljøer indeholder ofte usynlige farer.
Robotter, der integrerer gas-, røg-, flamme- og miljøsensorer, kan hjælpe med at indsamle oplysninger på afstand, før nødhjælpspersonale går ind i et farligt område.
Dette kan omfatte:
- brændbar gas koncentration;
- giftige forbrændingsprodukter;
- iltmangel;
- temperatur;
- røg;
- flamme information.
Servicerobotter og smarte rum
Lugtføling har også potentiale uden for industriel sikkerhed.
Mulige fremtidige anvendelser omfatter:
- indendørs luftkvalitetsvurdering;
- påvisning af unormal lugt;
- anerkendelse af madens friskhed;
- husholdnings lugt identifikation;
- smart apparatkontrol;
- sundhedsrelateret sanseforskning.
Hver applikation kræver sin egen sensorkonfiguration, datasæt og algoritmevalidering, men det underliggende koncept er det samme:
give maskiner adgang til kemisk information, som ikke kan opnås gennem syn alene.
Opbygning af Perception-Beslutning-Handling-løkken
Den ultimative værdi af sansning er ikke blot at generere flere data.
Dataene skal blive en del af robottens beslutningsproces.
En fremtidig robotbaseret sensing-workflow kan se sådan ud:
- Miljøsensorer opsamler kontinuerligt gas og fysiske parametre.
- Flere signaler analyseres sammen.
- AI-algoritmer identificerer et unormalt miljømønster.
- Robotten forbinder begivenheden med dens aktuelle placering.
- Kontrolsystemet vurderer risikoniveauet.
- Robotten ændrer rute, udfører yderligere inspektion eller sender en alarm.
- Data overføres til en fjernstyringsplatform.
Dette skaber en komplet loop:
Perception → Analyse → Beslutning → Handling
For legemliggjort intelligens er dette særligt vigtigt.
En robot, der kan se en forhindring, kan undgå den.
En robot, der kan opdage en usynlig gaslækage, kan måske forstå, at et tilsyneladende normalt miljø faktisk er usikkert.
Denne forskel repræsenterer et vigtigt skridt fra robotautomatisering til ægte miljøbevidsthed.
Miljøsensorløsninger til forskellige robotplatforme
Der er ingen enkelt sensorkonfiguration, der passer til enhver robot.
En humanoid robot, firbenet robot, UAV, sporet inspektionsplatform og autonom mobil robot kan kræve helt andre sensorkombinationer.
Winsen sætter derfor fokus på applikationsorienterede sensorløsninger.
Gasdetektionsløsninger
Sensorteknologier kan understøtte detektering af:
- brændbare gasser;
- giftige gasser;
- ilt;
- C02;
- VOC'er;
- industrielle procesgasser.
Disse løsninger kan anvendes til industriel inspektion, nødberedskab og sikkerhedsovervågningsrobotter.
Flammedetektionsløsninger
Flammesensorteknologier og -moduler kan understøtte:
- brandinspektion;
- industriel brandforebyggelse;
- autonom nødberedskab;
- overvågning af højrisikoudstyr.
Miljøovervågningsløsninger
Robotplatforme kan også integrere:
- temperatur- og fugtighedssensorer;
- sensorer til partikler;
- luftkvalitetssensorer;
- tryksensorer.
Disse parametre giver yderligere miljømæssig kontekst til autonom drift.
Multi-Sensor Fusion
Ved at kombinere flere sensordimensioner kan robotter opnå et mere komplet miljøbillede.
Gasføling kan kombineres med:
- kameraer;
- LiDAR;
- termisk billeddannelse;
- positionering;
- akustisk sansning;
- AI modeller.
Denne type multimodal arkitektur kan blive et vigtigt fundament for robotter, der opererer autonomt i komplekse miljøer.
Stærk interesse for AI-NOSE på World Robot Conference 2026
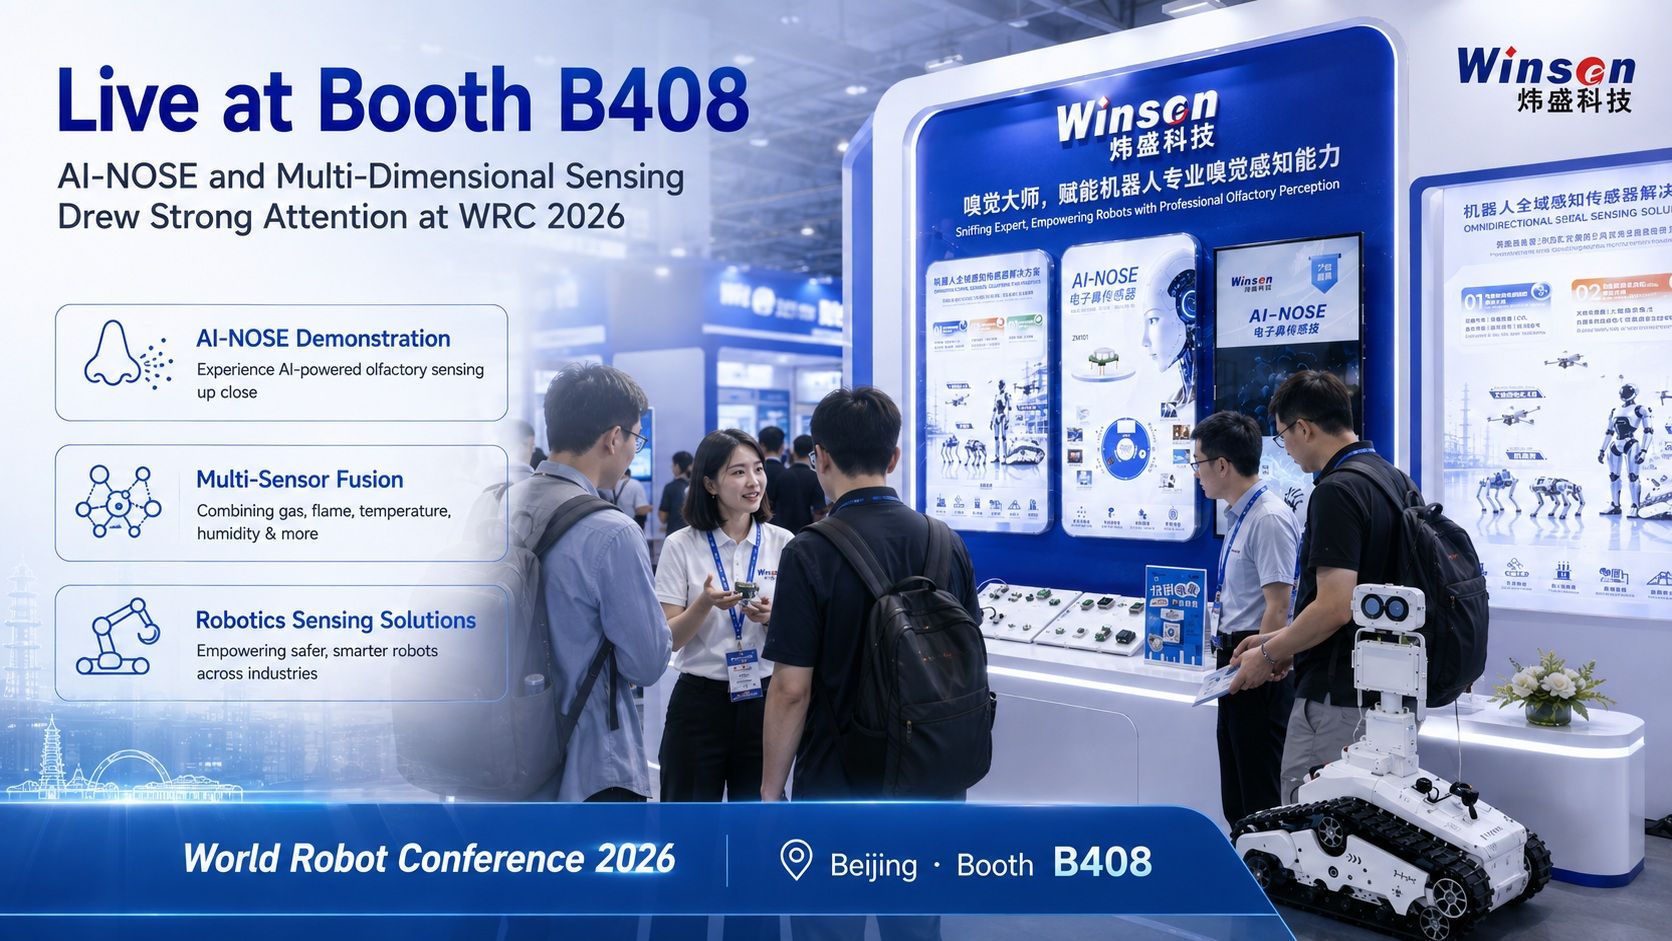
Under World Robot Conference 2026 blev AI-NOSE og miljøfølende løsninger vist kl Winsen Stand B408 har tiltrukket sig stor interesse fra robotvirksomheder, ingeniører, forskere og industribesøgende.
En tilbagevendende diskussion er, hvordan gas- og lugtregistrering kan komplementere eksisterende robotopfattelsessystemer.
I dag integrerer mange avancerede robotter allerede:
- kameraer;
- LiDAR;
- kraftsensorer;
- inerti sensorer;
- mikrofoner;
- positionssensorer.
Kemisk og miljømæssig opfattelse tilføjer endnu en dimension.
Til industriel inspektion, sikkerhedsovervågning og servicerobotik kan denne yderligere information hjælpe maskiner med at forstå forhold, der ellers er usynlige.
Den stigende interesse for AI-NOSE-teknologi afspejler et bredere spørgsmål, som robotindustrien står over for:
Hvis robotter forventes at operere i den samme fysiske verden som mennesker, hvor meget af den verden skal de så være i stand til at fornemme?
Winsens erfaring med gassensing giver et teknisk grundlag for at udforske denne næste generation af robotperception.
Fra demonstration til implementering i den virkelige verden
En af de klareste tendenser på World Robot Conference 2026 er industriens skift mod praktiske anvendelser.
En robot, der opererer i et laboratorium, står over for forudsigelige forhold.
Det gør en robot, der arbejder i den virkelige verden, ikke.
Fabrikker indeholder støv, VOC'er og industrigasser.
Energianlæg kan indeholde brændbare eller giftige gasser.
Underjordiske miljøer kan blive iltmangel.
Udendørs robotter står over for skiftende temperatur, luftfugtighed og vejrforhold.
Nødscener indeholder røg, varme og farlige forbrændingsprodukter.
For at robotter kan fungere pålideligt i disse miljøer, skal sensorsystemer også være designet til virkelige driftsforhold.
Dette er grunden til, at miljøføling bliver stadig vigtigere, efterhånden som indbygget intelligens bevæger sig fra teknologidemonstrationer til storstilet industriel udbredelse.
Hjælper robotter med ikke kun at se verden, men fornemme den
Den næste generation af intelligente robotter har brug for en stadig mere rig miljøopfattelse.
Vision vil forblive afgørende.
Men syn alene kan ikke fortælle en robot, om den omgivende luft indeholder metan, svovlbrinte, VOC'er eller unormale lugte.
Gassensorer, miljøsensorer og AI-drevne elektroniske næser giver adgang til et andet lag af den fysiske verden.
Fra enkeltgasdetektion til multisensorfusion og fra koncentrationsmåling til lugtmønstergenkendelse fortsætter Winsen med at udforske, hvordan sanseteknologi kan understøtte udviklingen af embodied intelligens.
Vores mål er enkelt:
Hjælp robotter med ikke kun at se verden, men at fornemme den mere fuldstændigt.
Mød Winsen til World Robot Conference 2026
World Robot Conference 2026 afholdes i Beijing fra kl 19.-23. august 2026.
Besøg Winsen-teamet på:
Stand B408
Udvalgte teknologier inkluderer:
- ZM101-A AI-NÆSE;
- sensing af brændbar gas;
- sensing af giftig gas;
- miljøovervågning;
- flammeføling;
- multi-sensor fusion;
- robotiserede miljøfølende løsninger.
Hvis du udvikler en industriel inspektionsrobot, humanoid robot, firbenet robot, autonom platform eller andet indbygget intelligenssystem, byder vores ingeniørteam velkommen til at diskutere dine krav til miljøføling.
Udforsk produktet: