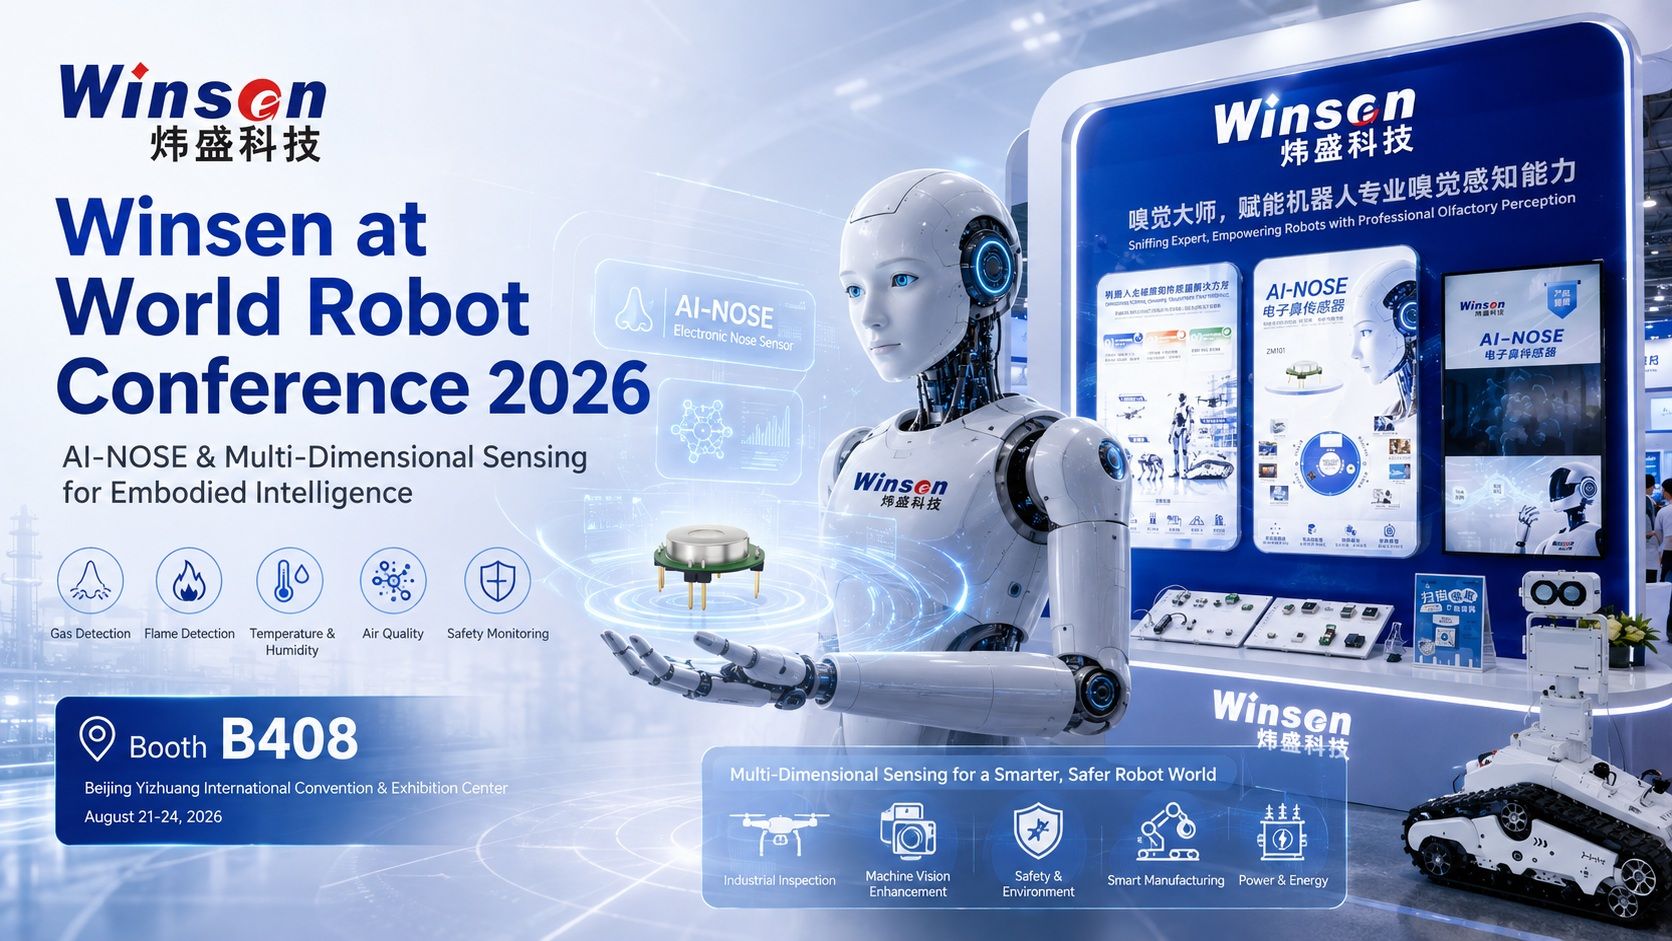
The Světová konference o robotech 2026 oficiálně otevřena v Pekingu 19. srpna, sdružující více než 300 společností souvisejících s robotikou, více než 2 000 exponátů a více než 150 debutových produktů.
Od humanoidních robotů a průmyslové automatizace až po autonomní inspekční platformy a ztělesněnou inteligenci, letošní akce zdůrazňuje důležitý posun v robotickém průmyslu: roboti se pohybují mimo laboratoře a demonstrace a vstupují do stále složitějších reálných prostředí.
Na Stánek B408, Winsen předvádí schopnost, která je pro tento přechod stále důležitější:
environmentální snímání a čichové vnímání pro roboty.
Vize umožňuje robotům vidět. Modely AI umožňují robotům analyzovat a rozhodovat se. Když však roboti vstoupí do továren, energetických zařízení, podzemních prostor, domů nebo veřejných prostor, mnoho důležitých rizik a změn prostředí nelze vizuálně identifikovat.
Koncentrace plynů, pachy, hladiny kyslíku, VOC, kvalita vzduchu, teplota, vlhkost, částice a další parametry prostředí poskytují informace, které samotné kamery nedokážou zachytit.
Zde může detekce plynu, monitorování prostředí a čichové snímání s umělou inteligencí přidat nový rozměr ztělesněné inteligenci.
Beyond Vision: Proč roboti potřebují více snímání životního prostředí
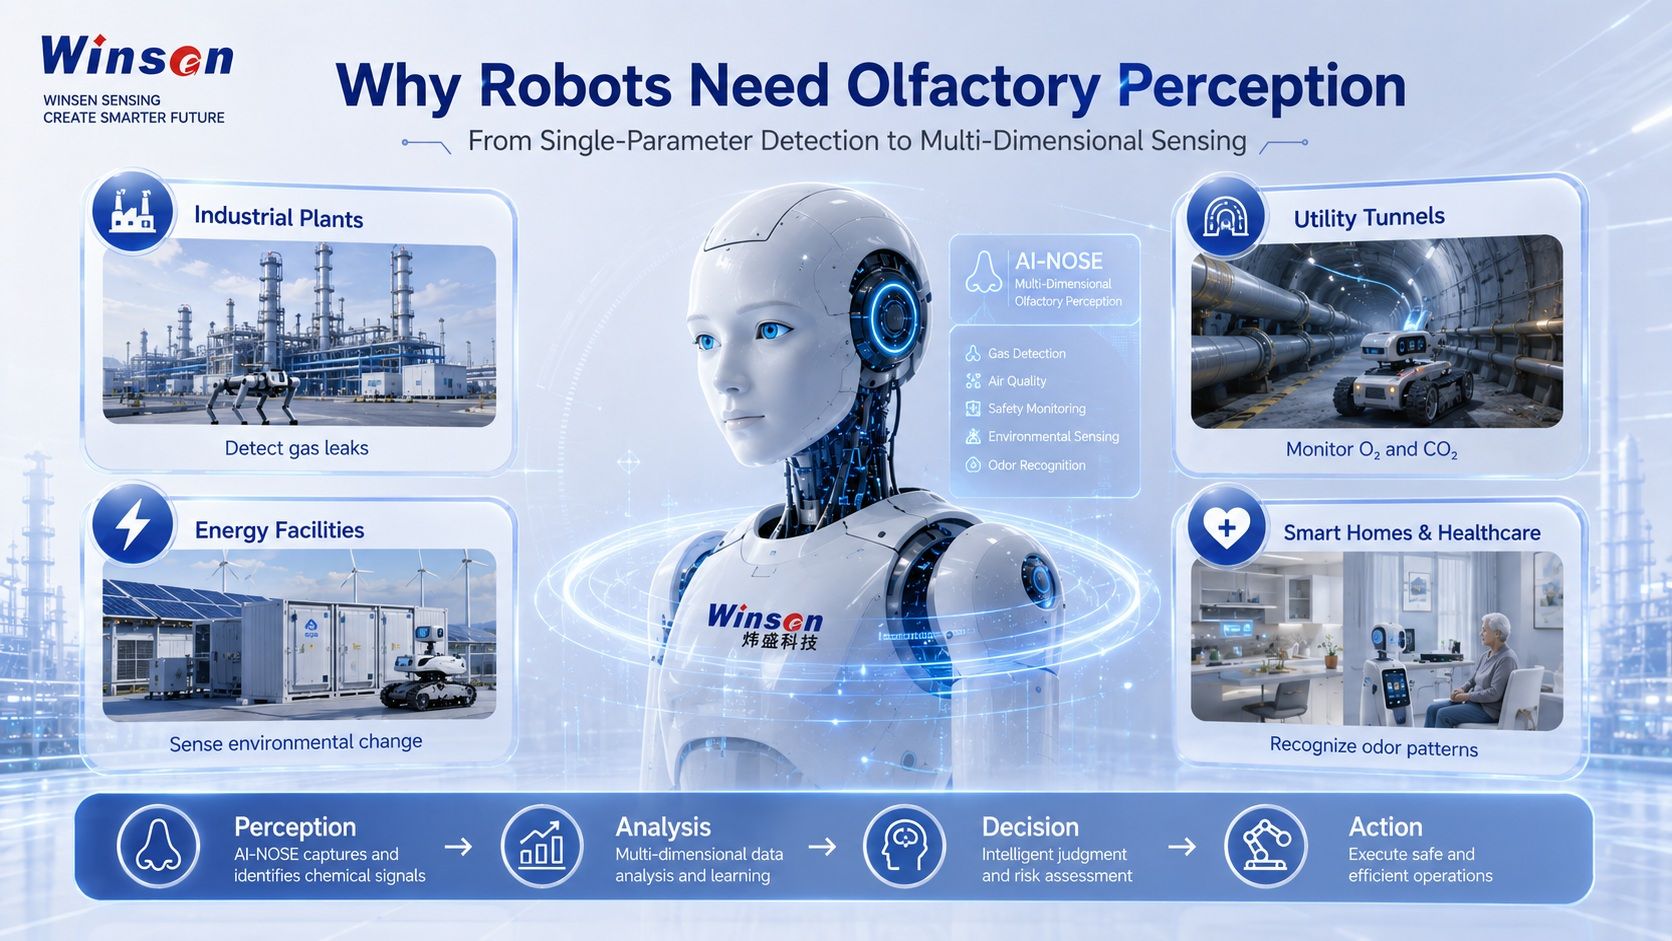
Roboti jsou stále častěji nasazováni v prostředích, která jsou dynamická, nepředvídatelná a někdy i nebezpečná.
Průmyslový kontrolní robot vstupující do chemického závodu může potřebovat detekovat hořlavé nebo toxické plyny, než se přiblíží k zařízení.
Robot pracující v podzemním tunelu může potřebovat identifikovat nedostatek kyslíku, abnormální hladiny CO₂ nebo nahromadění nebezpečných plynů.
Autonomní platforma v energetickém zařízení může potřebovat nepřetržitě monitorovat teplotu, vlhkost, částice a podmínky plynů.
Servisní roboti pracující v domácnostech, zdravotnických prostředích a komerčních prostorách mohou případně potřebovat rozlišit změny kvality vzduchu, abnormální pachy nebo charakteristické pachové vzory.
Tyto aplikace vyžadují, aby roboti vnímali informace mimo tvar, vzdálenost, barvu a zvuk.
Pro ztělesněnou inteligenci může environmentální snímání zahrnovat:
- detekce hořlavých plynů;
- monitorování toxických a nebezpečných plynů;
- monitorování koncentrace kyslíku;
- detekce CO₂;
- detekce VOC a zápachu;
- teplota a vlhkost;
- částice a kvalita ovzduší;
- snímání tlaku;
- snímání plamene a požáru.
Kombinací těchto parametrů s viděním, polohováním, modely AI a řízením pohybu mohou roboti lépe porozumět svému okolí.
Od detekce jedním senzorem k multidimenzionálnímu vnímání
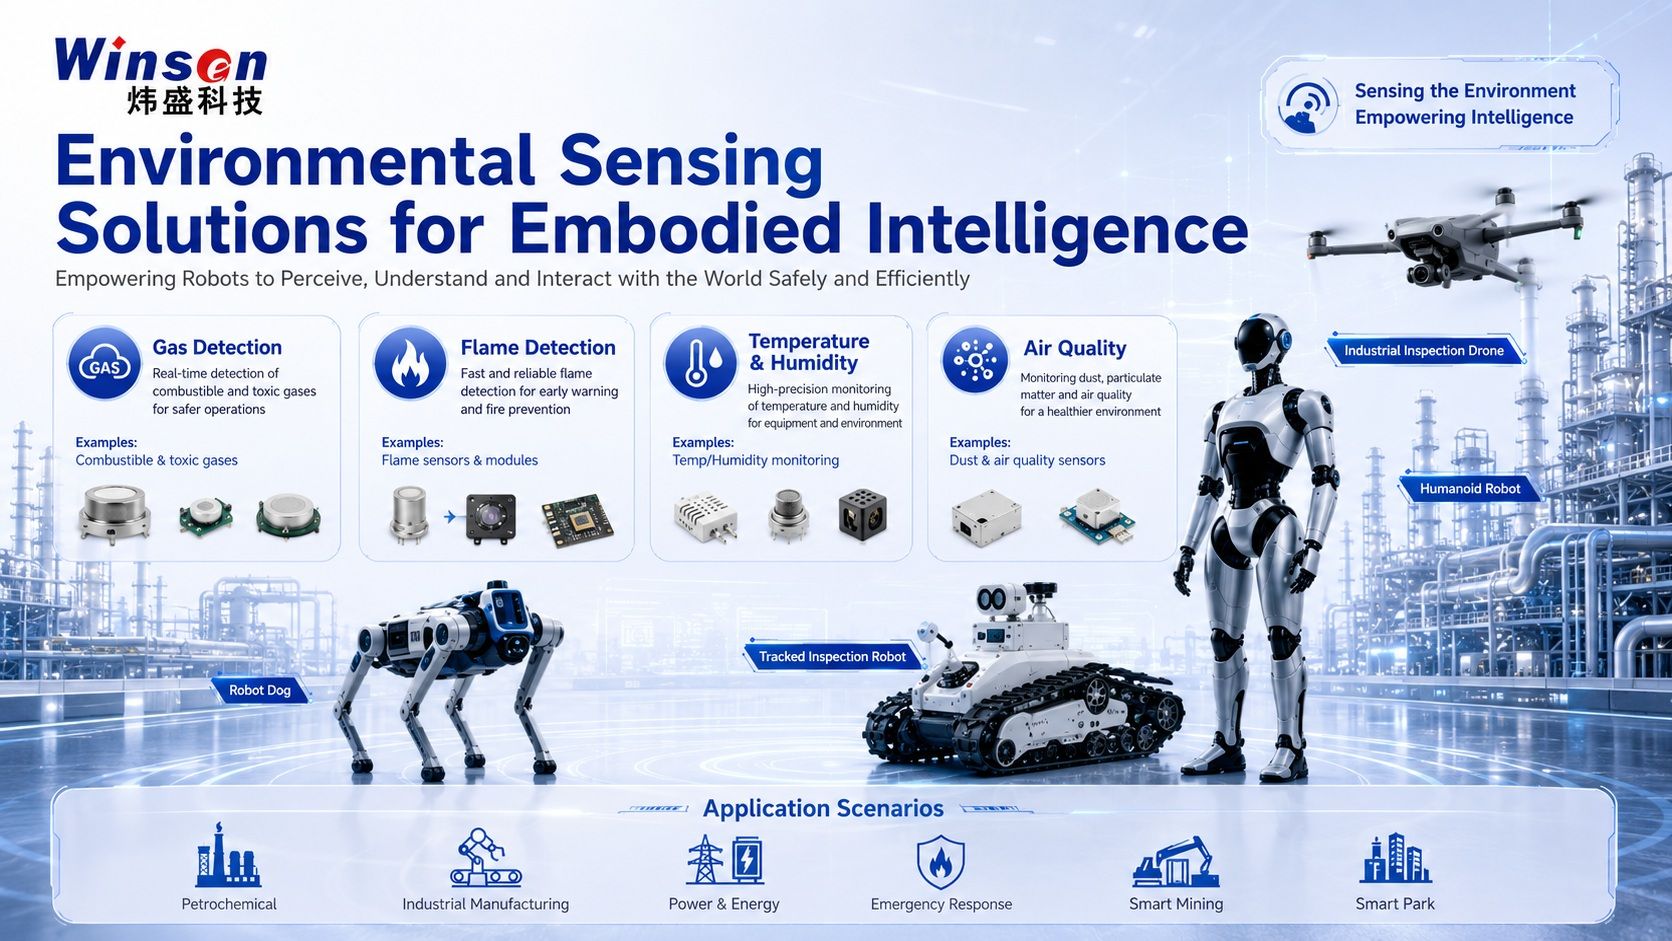
Tradiční snímací systémy jsou často navrženy pro jedinou otázku:
Je přítomen konkrétní plyn?
Jak se robotické aplikace stávají složitějšími, mění se i otázky.
Roboti možná budou muset určit:
- Mění se okolní prostředí?
- Naznačuje změna možné bezpečnostní riziko?
- Mění se několik parametrů prostředí současně?
- Odpovídá vzorec plynu nebo zápachu dříve naučenému stavu?
- Měl by robot pokračovat v provozu, dále zkoumat nebo spustit poplach?
Toto je technologie snímání pohonu od detekce jednoho parametru směrem k multisenzorové fúzi a porozumění prostředí.
Winsen poskytuje senzorové technologie pokrývající různé dimenze vnímání prostředí, včetně hořlavých plynů, toxických plynů, CO₂, VOC, pachů, kyslíku, teploty, vlhkosti, částic, tlaku a detekce plamene.
Různé senzory lze kombinovat podle aplikace a provozního prostředí robota.
Průmyslový kontrolní robot může například kombinovat:
CH4 + CO + H2S + O2 + teplota/vlhkost
zatímco servisní robot zaměřený na kvalitu vnitřního prostředí může integrovat:
CO₂ + VOC + snímání zápachu + částice + teplota/vlhkost
Cílem není pouze nainstalovat více senzorů.
Cílem je poskytnout robotům informace o životním prostředí potřebné k lepšímu rozhodování.
ZM101-A AI-NOSE: Dává strojům čich
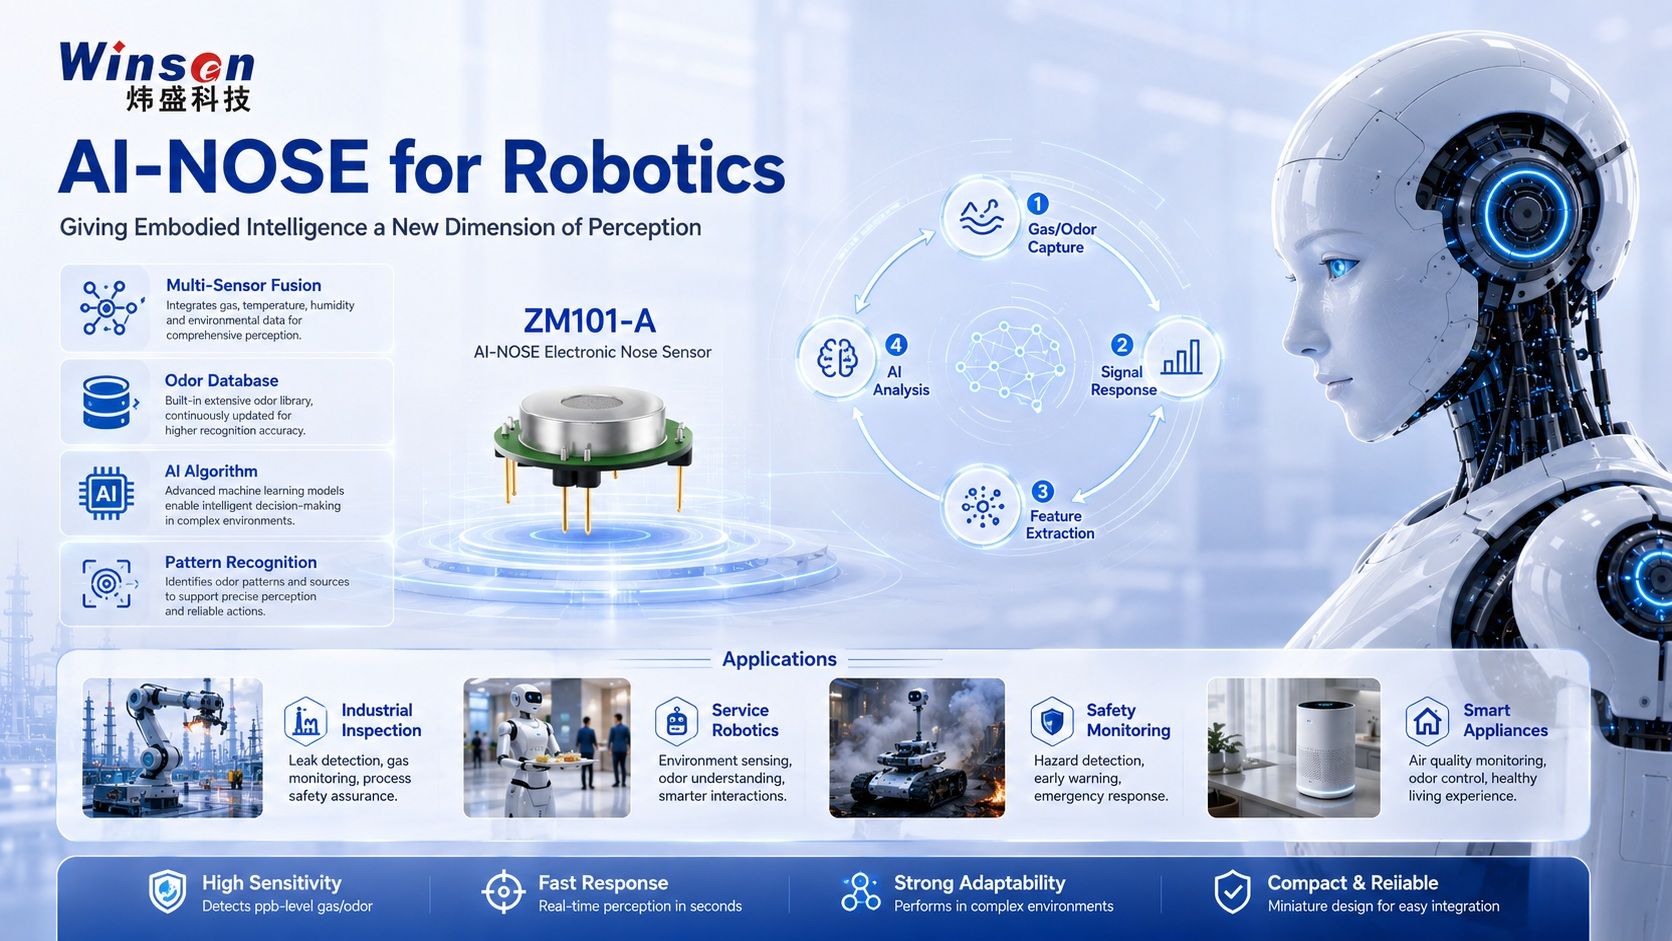
Jedním z produktů přitahujících zvláštní pozornost na stánku Winsen je ZM101-A AI-NOSE.
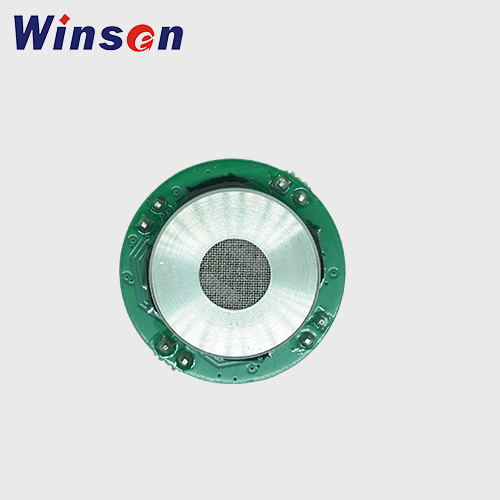
ZM101-A je platforma inteligentního elektronického nosového senzoru založená na vícekanálovém poli plynových senzorů MEMS.
Namísto spoléhání se na jedinou hodnotu koncentrace plynu systém analyzuje kombinované charakteristiky odezvy více snímacích kanálů.
Typický pracovní postup AI-NOSE může být reprezentován jako:
Expozice zápachu / plynu → Vícekanálová odezva senzoru → Extrakce funkcí → Analýza modelu AI → Rozpoznávání vzorů
To vytváří cestu od konvenční detekce plynu směrem k komplexní rozpoznávání pachů a chemické vnímání.
Vícekanálové pole senzorů MEMS
ZM101-A integruje šest snímacích jednotek MEMS a může podporovat různé kombinace kanálů podle cílové aplikace.
Dostupné rozměry snímání zahrnují plyny, jako jsou:
- NH3;
- VOC;
- N02;
- H2S;
- CO;
- CH4.
Vícenásobné odezvy senzorů tvoří charakteristický vzor nebo „pachový otisk“, který lze analyzovat pomocí algoritmů.
Rozpoznávání vzorů na základě AI
Skutečná hodnota elektronického nosu nespočívá v pouhém sběru šesti samostatných měření plynu.
Kombinací signálů senzorového pole s extrakcí funkcí, trénovacími datovými sadami a modely AI lze systém vyvinout tak, aby rozpoznával charakteristické vzory plynů nebo pachů.
To umožňuje aplikacím přecházet z:
"Kolik jednoho plynu je přítomno?"
k:
"Jaký typ zápachu nebo chemického vzoru cítím?"
Kompaktní integrace pro inteligentní zařízení
ZM101-A je navržen pro integraci do inteligentních terminálů a snímacích systémů.
Díky kompaktní architektuře je vhodný pro výzkum a vývoj zahrnující:
- vtělená inteligence;
- průmyslové roboty;
- chytré spotřebiče;
- monitorování životního prostředí;
- automobilové snímání;
- systémy rozpoznávání pachů;
- Analýza plynů založená na AI.
Pro podrobné informace o produktu navštivte Produktová stránka ZM101-A AI-NOSE.
Co může technologie AI-NOSE umožnit robotice?
Čichové snímání je stále nově vznikající schopností v robotice, ale otevírá řadu slibných aplikačních směrů.
Průmyslové inspekční roboty
Průmyslové inspekční roboty mohou narazit na úniky plynu a abnormality prostředí, které nelze vizuálně identifikovat.
Elektronický nos nebo víceplynový snímací systém může potenciálně podporovat:
- kontrola hořlavých plynů;
- detekce toxických plynů;
- monitorování abnormality VOC;
- identifikace procesního plynu;
- vyšetřování podezřelého zdroje plynu.
V kombinaci s určováním polohy robota lze snímaná data také mapovat na konkrétní místo.
To umožňuje robotu nejen hlásit, že existuje abnormální stav plynu, ale také indikovat kde bylo zjištěno.
Chytrá těžba a podzemní inspekce
Doly, tunely a podzemní technické prostory mohou obsahovat rychle se měnící atmosférické podmínky.
Roboty vybavené senzory prostředí mohou monitorovat parametry, jako jsou:
- CH4;
- CO;
- H2S;
- 02;
- CO2;
- teplota;
- vlhkost.
To umožňuje autonomním platformám kontrolovat potenciálně nebezpečné oblasti před vstupem personálu.
Energetická a energetická zařízení
Inspekční roboty se stále více používají v elektrárnách, rozvodnách, energetických skladech a průmyslové infrastruktuře.
Environmentální snímání může doplnit vidění a tepelné zobrazování informacemi souvisejícími:
- abnormální uvolňování plynu;
- změny kvality ovzduší;
- rozkladné plyny;
- kouřové nebo rané signály ohně;
- teplota a vlhkost.
Havarijní a požární reakce
Požární a nouzová prostředí často obsahují neviditelná nebezpečí.
Roboty integrující senzory plynu, kouře, plamene a okolního prostředí mohou pomoci shromažďovat informace na dálku předtím, než nouzový personál vstoupí do nebezpečné oblasti.
To může zahrnovat:
- koncentrace hořlavých plynů;
- toxické produkty spalování;
- nedostatek kyslíku;
- teplota;
- kouř;
- informace o plameni.
Servisní roboti a inteligentní prostory
Čichové snímání má také potenciál mimo průmyslovou bezpečnost.
Mezi možné budoucí aplikace patří:
- hodnocení kvality vnitřního ovzduší;
- abnormální detekce zápachu;
- rozpoznávání čerstvosti potravin;
- identifikace pachu domácnosti;
- ovládání chytrého spotřebiče;
- snímací výzkum související se zdravotní péčí.
Každá aplikace vyžaduje vlastní konfiguraci senzoru, datovou sadu a ověření algoritmu, ale základní koncept je stejný:
umožnit strojům přístup k chemickým informacím, které nelze získat pouhým viděním.
Budování smyčky vnímání – rozhodnutí – akce
Konečná hodnota snímání nespočívá v pouhém generování více dat.
Data se musí stát součástí rozhodovacího procesu robota.
Budoucí pracovní postup robotického snímání může vypadat takto:
- Environmentální senzory nepřetržitě sbírají plyn a fyzikální parametry.
- Více signálů je analyzováno společně.
- Algoritmy umělé inteligence identifikují abnormální vzor prostředí.
- Robot přiřadí událost k její aktuální poloze.
- Kontrolní systém vyhodnocuje míru rizika.
- Robot změní svou trasu, provede dodatečnou kontrolu nebo vyšle alarm.
- Data jsou přenášena na platformu vzdálené správy.
Tím se vytvoří úplná smyčka:
Vnímání → Analýza → Rozhodnutí → Akce
Pro ztělesněnou inteligenci je to obzvláště důležité.
Robot, který vidí překážku, se jí může vyhnout.
Robot, který dokáže detekovat neviditelný únik plynu, může pochopit, že zdánlivě normální prostředí je ve skutečnosti nebezpečné.
Tento rozdíl představuje důležitý krok od robotické automatizace ke skutečnému povědomí o životním prostředí.
Řešení snímání životního prostředí pro různé platformy robotů
Neexistuje žádná konfigurace snímání vhodná pro každého robota.
Humanoidní robot, čtyřnohý robot, UAV, sledovaná inspekční platforma a autonomní mobilní robot mohou vyžadovat zcela odlišné kombinace senzorů.
Winsen se proto zaměřuje na aplikačně orientovaná řešení snímání.
Řešení pro detekci plynů
Technologie senzorů mohou podporovat detekci:
- hořlavé plyny;
- toxické plyny;
- kyslík;
- CO2;
- VOC;
- průmyslové procesní plyny.
Tato řešení lze použít u robotů průmyslové inspekce, reakce na mimořádné události a bezpečnostního monitorování.
Řešení pro detekci plamene
Technologie a moduly snímání plamene mohou podporovat:
- požární kontrola;
- průmyslová požární prevence;
- autonomní reakce na mimořádné události;
- monitorování vysoce rizikových zařízení.
Řešení pro monitorování životního prostředí
Robotické platformy mohou také integrovat:
- snímače teploty a vlhkosti;
- Senzory pevných částic;
- snímače kvality vzduchu;
- senzory tlaku.
Tyto parametry poskytují další kontext prostředí pro autonomní provoz.
Multi-Sensor Fusion
Kombinace několika rozměrů snímání umožňuje robotům získat úplnější obraz prostředí.
Snímání plynu lze kombinovat s:
- fotoaparáty;
- LiDAR;
- termální zobrazování;
- polohování;
- akustické snímání;
- AI modely.
Tento typ multimodální architektury se může stát důležitým základem pro roboty pracující autonomně ve složitých prostředích.
Velký zájem o AI-NOSE na World Robot Conference 2026
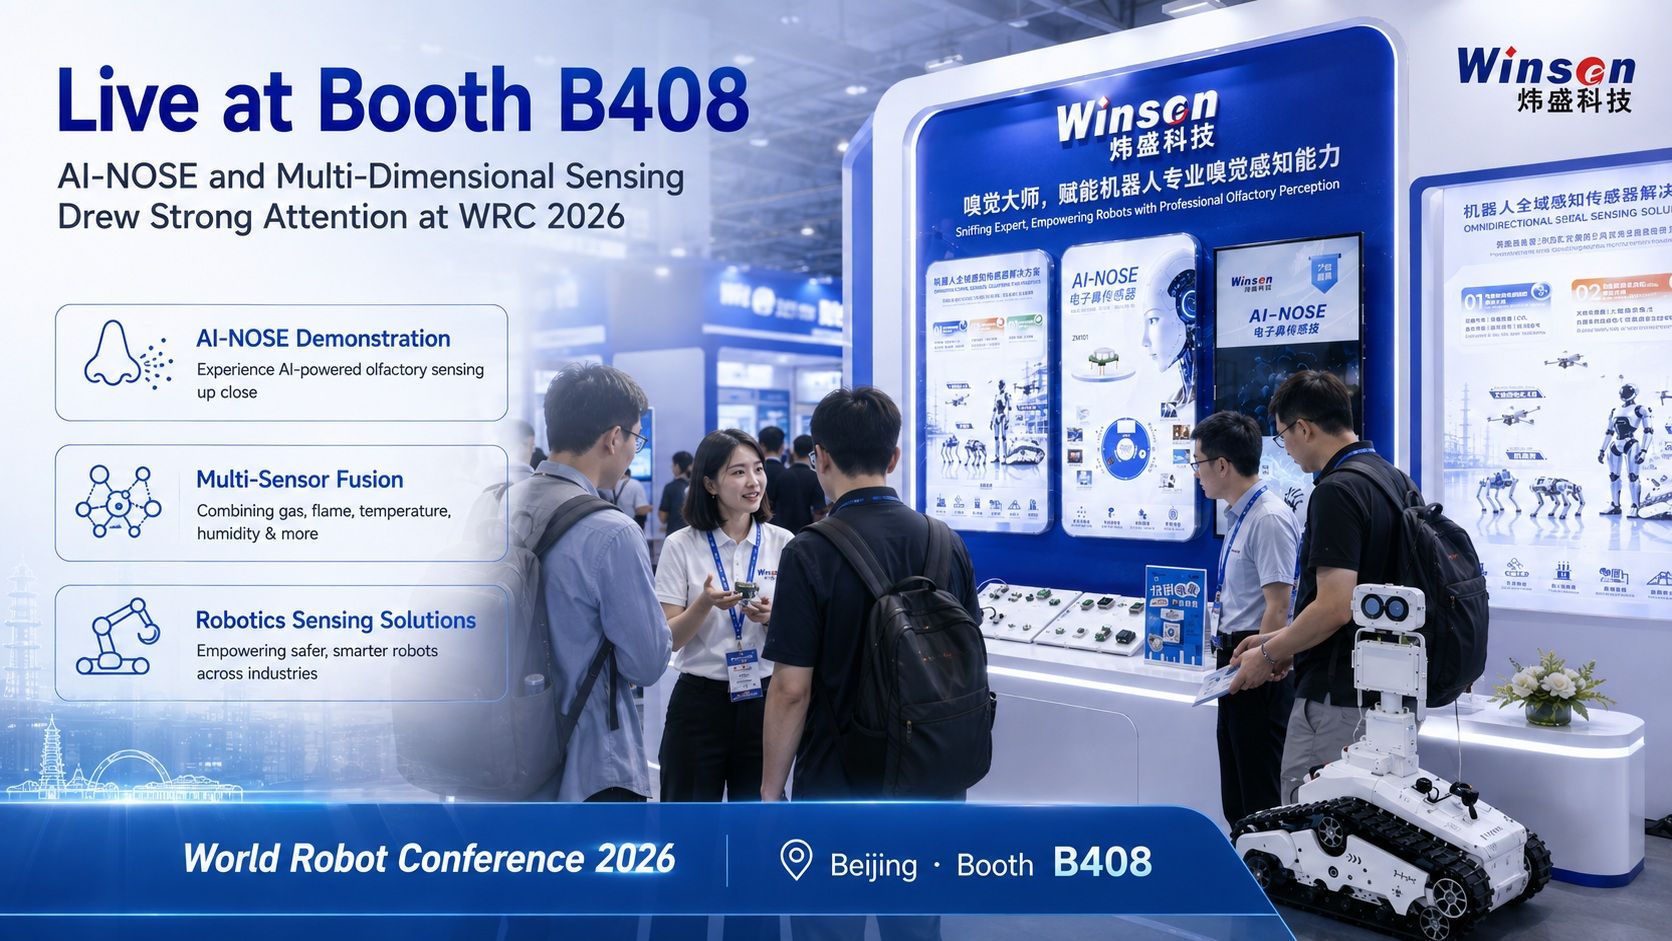
Během World Robot Conference 2026 byla na adrese vystavena řešení AI-NOSE a environmentálního snímání Winsen stánek B408 přilákaly velký zájem robotických společností, inženýrů, výzkumníků a návštěvníků z oboru.
Jednou z opakujících se diskuzí je, jak může snímání plynu a zápachu doplnit stávající systémy vnímání robotů.
Dnes již mnoho pokročilých robotů integruje:
- fotoaparáty;
- LiDAR;
- snímače síly;
- inerciální senzory;
- mikrofony;
- snímače polohy.
Chemické a environmentální vnímání přidává další rozměr.
Pro průmyslovou kontrolu, monitorování bezpečnosti a servisní robotiku mohou tyto dodatečné informace pomoci strojům pochopit podmínky, které jsou jinak neviditelné.
Rostoucí zájem o technologii AI-NOSE odráží širší otázku, před kterou stojí robotický průmysl:
Pokud se očekává, že roboti budou pracovat ve stejném fyzickém světě jako lidé, kolik z tohoto světa by měli být schopni vnímat?
Winsenovy zkušenosti se snímáním plynu poskytují technický základ pro zkoumání této nové generace robotického vnímání.
Od demonstrace k nasazení v reálném světě
Jedním z nejjasnějších trendů na World Robot Conference 2026 je posun odvětví směrem k praktickým aplikacím.
Robot pracující v laboratoři čelí předvídatelným podmínkám.
Robot pracující v reálném světě ne.
Továrny obsahují prach, VOC a průmyslové plyny.
Energetická zařízení mohou obsahovat hořlavé nebo toxické plyny.
Podzemní prostředí může mít nedostatek kyslíku.
Venkovní roboti čelí měnící se teplotě, vlhkosti a povětrnostním podmínkám.
Nouzové scény obsahují kouř, teplo a nebezpečné zplodiny hoření.
Aby roboty v těchto prostředích spolehlivě fungovaly, musí být snímací systémy také navrženy pro skutečné provozní podmínky.
To je důvod, proč bude snímání životního prostředí stále důležitější, protože vtělená inteligence se posouvá od technologických demonstrací k průmyslovému nasazení ve velkém měřítku.
Pomáháme robotům nejen vidět svět, ale také ho cítit
Příští generace inteligentních robotů bude potřebovat stále bohatší vnímání prostředí.
Vize zůstane zásadní.
Samotné vidění však robotu nedokáže říci, zda okolní vzduch obsahuje metan, sirovodík, VOC nebo abnormální zápach.
Plynové senzory, senzory prostředí a elektronické nosy poháněné umělou inteligencí poskytují přístup k další vrstvě fyzického světa.
Od detekce jednoho plynu po multisenzorovou fúzi a od měření koncentrace po rozpoznání pachových vzorů Winsen pokračuje ve zkoumání toho, jak může technologie snímání podpořit vývoj vtělené inteligence.
Náš cíl je jednoduchý:
Pomozte robotům nejen vidět svět, ale úplněji ho vnímat.
Seznamte se s Winsenem na World Robot Conference 2026
World Robot Conference 2026 se koná v Pekingu od 19.–23. srpna 2026.
Navštivte tým Winsen na:
Stánek B408
Mezi nabízené technologie patří:
- ZM101-A AI-NOSE;
- snímání hořlavých plynů;
- snímání toxických plynů;
- monitorování životního prostředí;
- snímání plamene;
- multisenzorová fúze;
- robotická řešení pro snímání životního prostředí.
Pokud vyvíjíte průmyslového inspekčního robota, humanoidního robota, čtyřnohého robota, autonomní platformu nebo jiný ztělesněný inteligentní systém, náš technický tým uvítá příležitost prodiskutovat vaše požadavky na snímání životního prostředí.
Prozkoumat produkt: