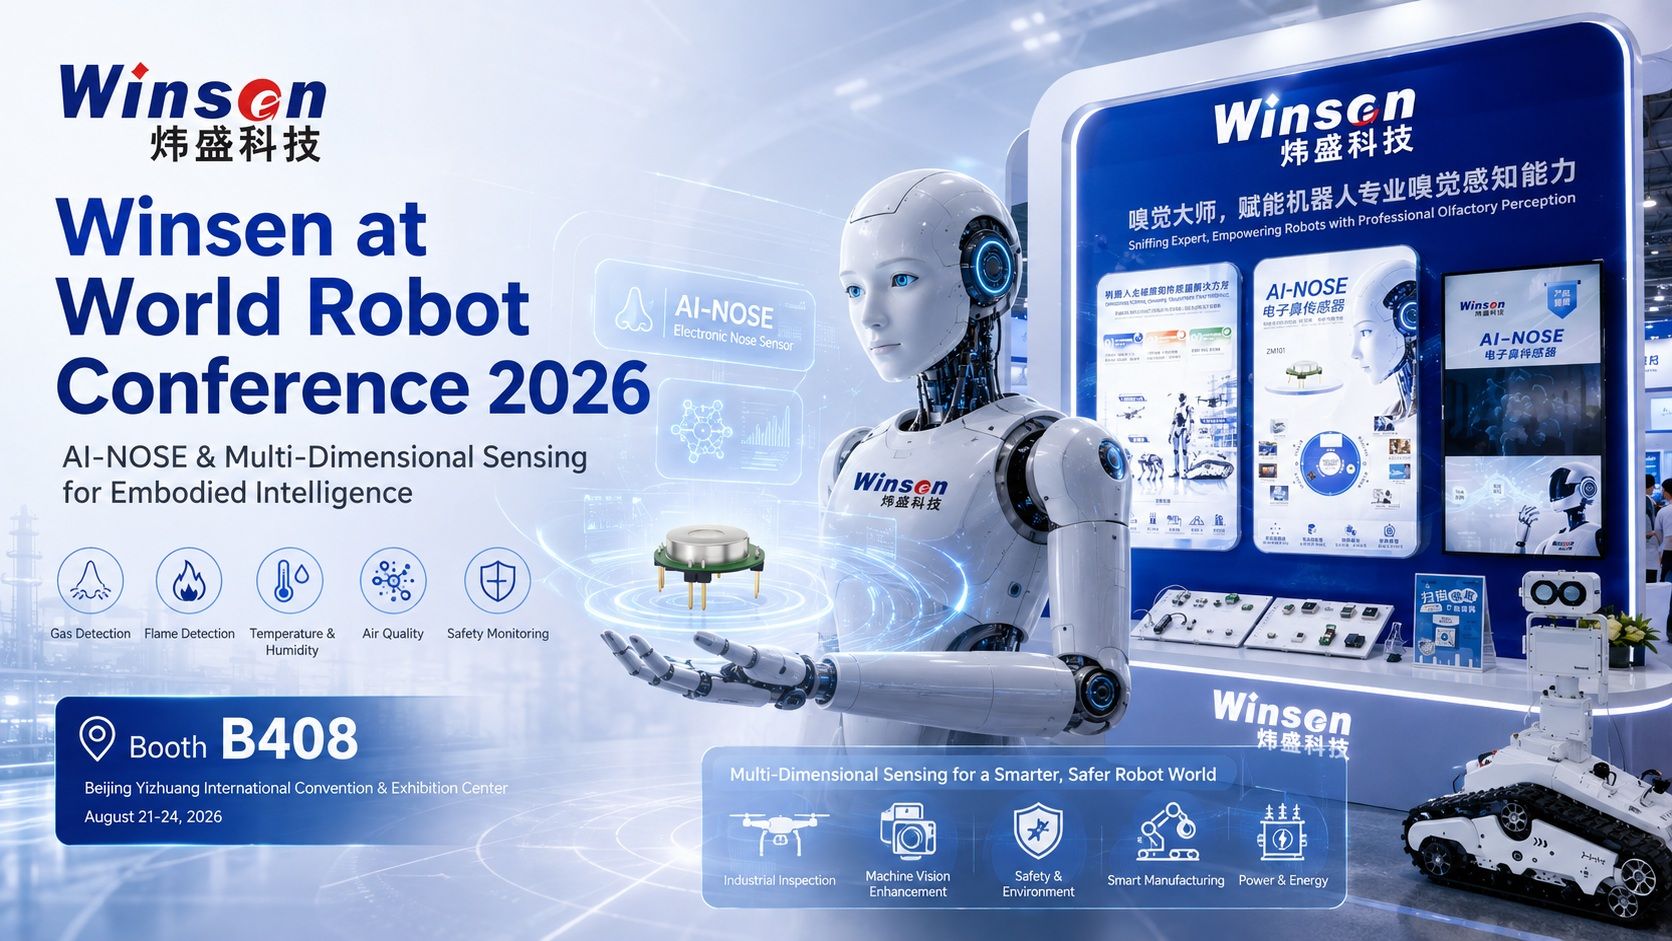
這 2026年世界機器人大會 officially opened in Beijing on August 19, bringing together more than 300 robotics-related companies, over 2,000 exhibits and more than 150 debut products.
從人形機器人和工業自動化到自主檢查平台和實體智能,今年的活動凸顯了機器人產業的一個重要轉變:機器人正在超越實驗室和演示,進入日益複雜的現實世界環境。
在 B408展位, Winsen is showcasing a capability that is becoming increasingly important for this transition:
機器人的環境感知和嗅覺感知。
視覺讓機器人能夠看到東西。人工智能模型允许机器人进行分析和决策。但當機器人進入工廠、能源設施、地下空間、家庭或公共環境時,許多重要的風險和環境變化無法透過視覺識別。
氣體濃度、氣味、氧氣含量、揮發性有機化合物、空氣品質、溫度、濕度、顆粒物和其他環境參數都提供了相機無法單獨捕獲的資訊。
This is where gas sensing, environmental monitoring and AI-powered olfactory sensing can add a new dimension to embodied intelligence.
Beyond Vision: Why Robots Need More Environmental Sensing
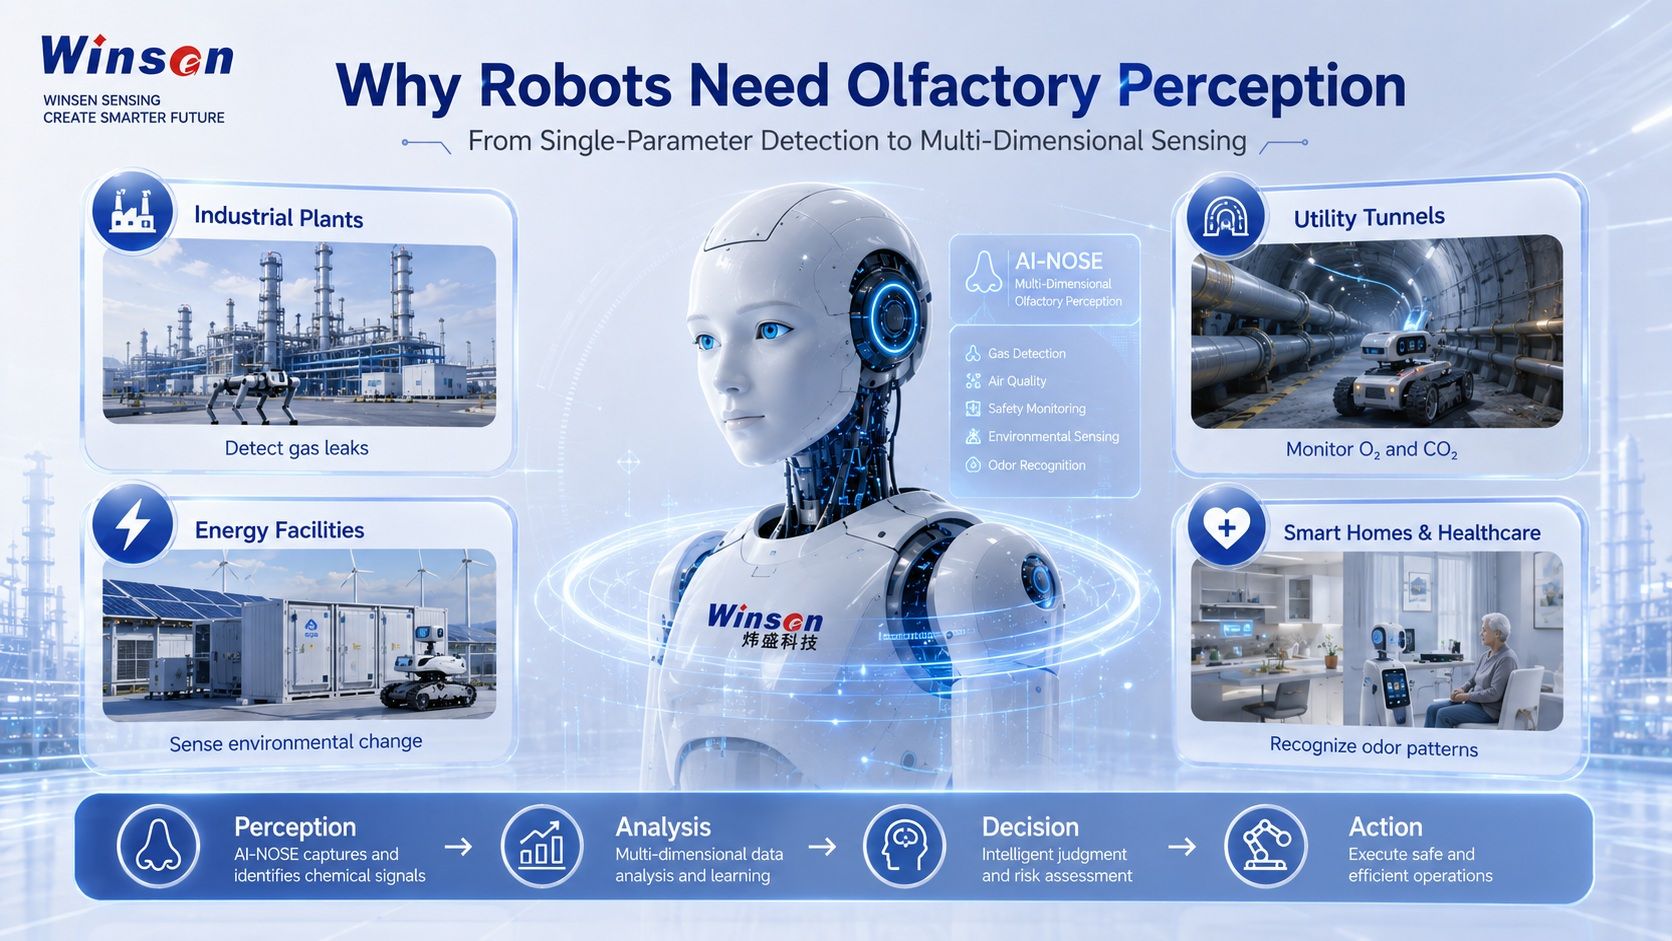
Robots are increasingly being deployed in environments that are dynamic, unpredictable and sometimes hazardous.
An industrial inspection robot entering a chemical plant may need to detect combustible or toxic gases before approaching equipment.
A robot operating in an underground utility tunnel may need to identify oxygen deficiency, abnormal CO₂ levels or hazardous gas accumulation.
An autonomous platform in an energy facility may need to continuously monitor temperature, humidity, particulate matter and gas conditions.
在家庭、醫療環境和商業空間中運行的服務機器人最終可能需要區分空氣品質變化、異常氣味或特徵氣味模式。
這些應用要求機器人感知形狀、距離、顏色和聲音之外的資訊。
對於具體智能,環境感測可能包括:
- 可燃氣體檢測;
- 有毒有害氣體監測;
- 氧氣濃度監測;
- CO2檢測;
- VOC和氣味感測;
- 溫度和濕度;
- 顆粒物和空氣品質;
- 壓力感測;
- 火焰和火災相關的感測。
透過將這些參數與視覺、定位、人工智慧模型和運動控制相結合,機器人可以對周圍環境有更全面的了解。
從單感測器偵測到多維感知
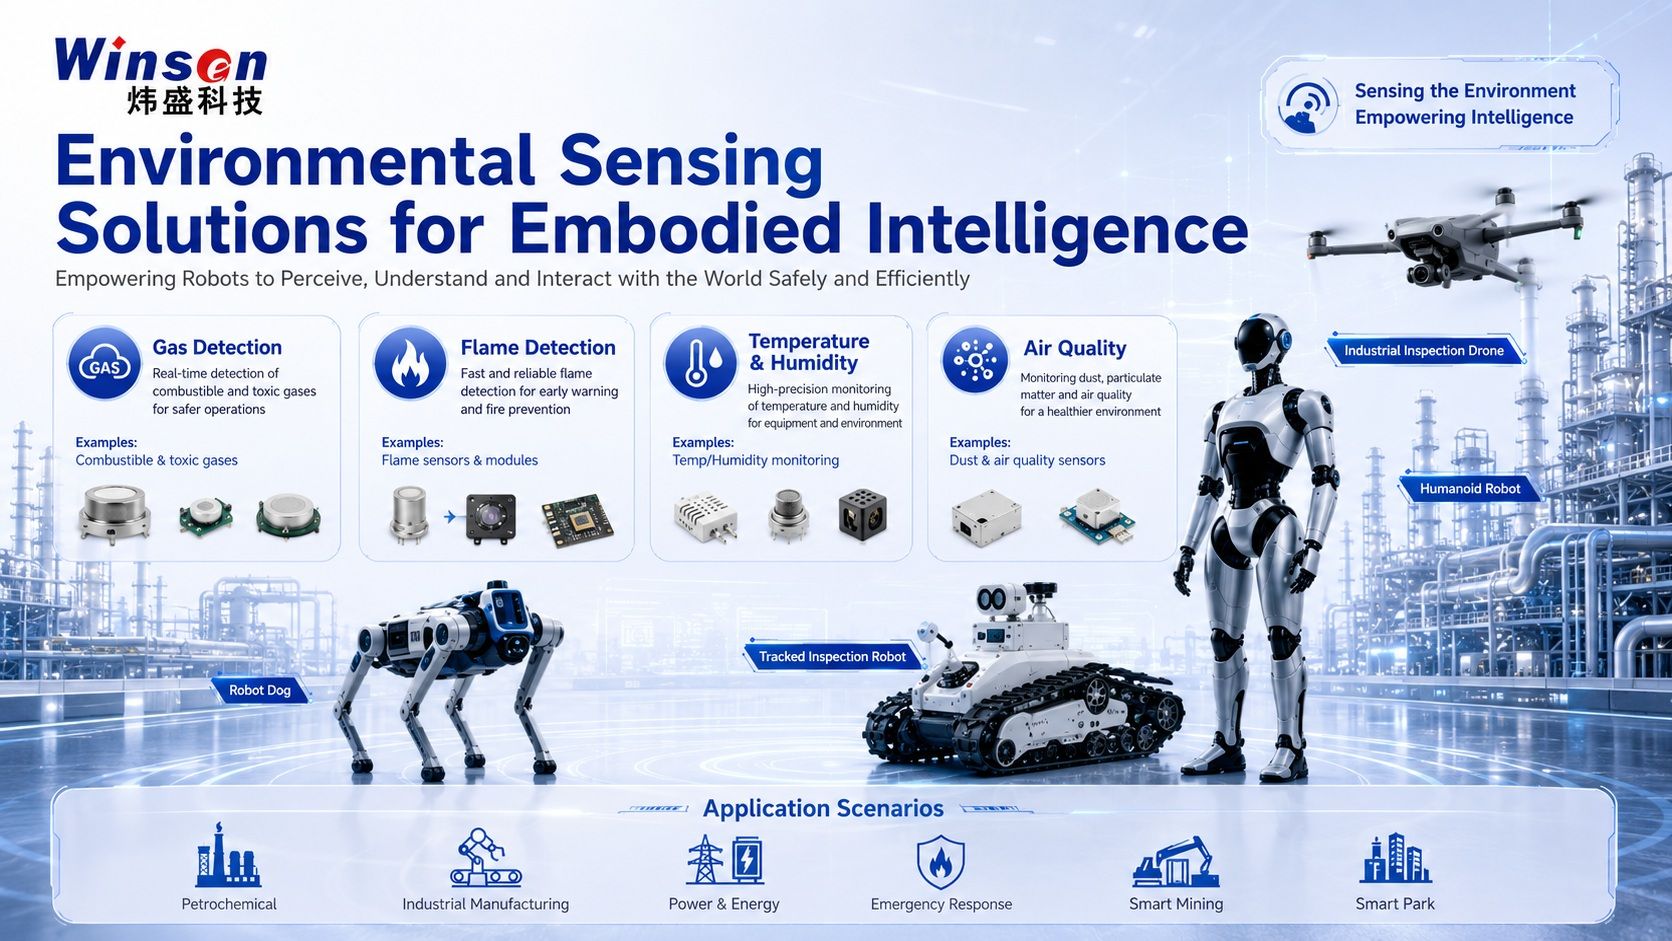
傳統的感測系統通常圍繞著一個問題來設計:
是否存在某種特定氣體?
隨著機器人應用變得越來越複雜,問題也在改變。
機器人可能需要確定:
- 周圍環境有變化嗎?
- 這項變更是否表示可能存在安全風險?
- 多個環境參數是否同時變化?
- 氣體或氣味模式是否與先前了解的條件相符?
- 機器人應該繼續運行、進一步調查還是觸發警報?
這正在推動感測技術的發展 單參數檢測實現多感測器融合和環境理解。
文森提供的感測器技術涵蓋環境感知的多個維度,包括可燃氣體、有毒氣體、二氧化碳、VOC、氣味、氧氣、溫度、濕度、顆粒物、壓力和火焰檢測。
可以根據機器人的應用和操作環境組合不同的感測器。
例如,工業檢查機器人可以結合:
CH₄ + CO + H2S + O2 + 溫度/濕度
而專注於室內環境品質的服務機器人可以整合:
CO2 + VOC + 氣味感測 + 顆粒物 + 溫度/濕度
目標不僅僅是安裝更多感測器。
目標是為機器人提供做出更好決策所需的環境資訊。
ZM101-A AI-NOSE:賦予機器嗅覺
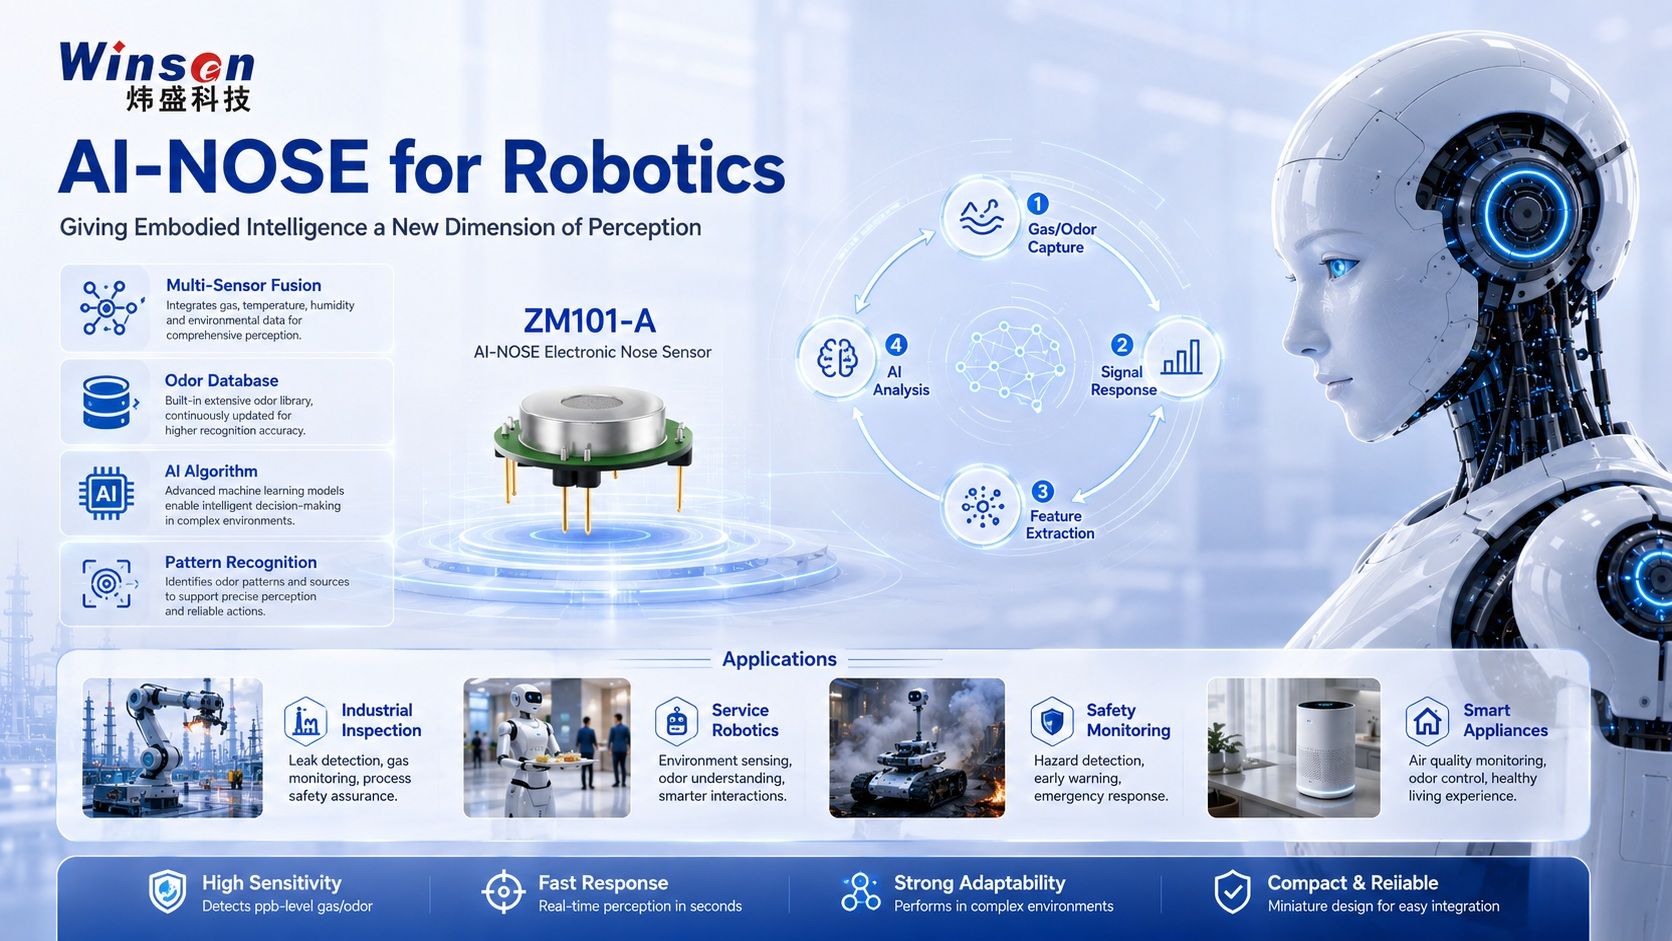
溫森展位上最引人注目的產品之一是 ZM101-A 人工智慧鼻子。
ZM101-A是一款基於多通道MEMS氣體感測器陣列的智慧電子鼻感測器平台。
該系統不依賴單一氣體濃度值,而是分析多個感測通道的組合響應特性。
典型的 AI-NOSE 工作流程可以表示為:
氣味/氣體暴露→多通道感測器響應→特徵提取→AI模型分析→模式識別
這開啟了從傳統氣體檢測到 複雜的氣味識別和化學感知。
多通道 MEMS 感測器陣列
ZM101-A整合了6個MEMS感測單元,可根據目標應用支援不同的通道組合。
可用的感測尺寸包括氣體,例如:
- NH₃;
- 揮發性有機化合物;
- 二氧化氮;
- 硫化氫;
- 一氧化碳;
- CH₄。
多個感測器響應形成可以透過演算法進行分析的特徵模式或「氣味指紋」。
基於人工智慧的模式識別
電子鼻的真正價值不僅僅是收集六個單獨的氣體讀數。
透過將感測器陣列訊號與特徵提取、訓練資料集和人工智慧模型相結合,可以開發該系統來識別特徵氣體或氣味模式。
這使得應用程式能夠從:
“一種氣體的含量是多少?”
朝向:
“我感覺到什麼類型的氣味或化學模式?”
智慧型設備的緊湊集成
ZM101-A 專為整合到智慧終端和感測系統而設計。
其緊湊的架構使其適合涉及以下領域的研究和開發:
- 體現智力;
- 工業機器人;
- 智慧電器;
- 環境監測;
- 汽車感測;
- 氣味識別系統;
- 基於人工智慧的氣體分析。
欲了解詳細的產品信息,請訪問 ZM101-A AI-NOSE 產品頁面。
AI-NOSE技術能為機器人帶來什麼?
嗅覺感測仍然是機器人技術中的新興功能,但它開啟了許多有前途的應用方向。
工業檢測機器人
工業檢測機器人可能會遇到肉眼無法辨識的氣體外洩和環境異常。
電子鼻或多氣體感測系統可以支撐:
- 可燃氣體檢查;
- 有毒氣體檢測;
- VOC異常監測;
- 工藝氣體識別;
- 可疑氣體源調查。
結合機器人定位,感測數據還可以映射到特定位置。
這使得機器人不僅可以報告存在異常氣體狀況,還可以指示 檢測到的地方。
智慧採礦和地下檢測
礦井、隧道和地下公用設施空間可能會受到快速變化的大氣條件的影響。
配備環境感測器的機器人可以監控以下參數:
- CH₄;
- 一氧化碳;
- 硫化氫;
- 氧氣;
- 二氧化碳;
- 溫度;
- 濕度。
這使得自主平台能夠在人員進入之前檢查潛在危險區域。
能源和電力設施
巡檢機器人越來越多地應用於發電站、變電站、儲能設施和工業基礎設施。
環境感測可以透過以下相關資訊來補充視覺和熱成像:
- 氣體釋放異常;
- 空氣品質變化;
- 分解氣體;
- 煙霧或早期火災信號;
- 溫度和濕度。
緊急情況和火災回應
火災和緊急環境通常包含看不見的危險。
整合氣體、煙霧、火焰和環境感測器的機器人可以在緊急救援人員進入危險區域之前幫助遠端收集資訊。
這可能包括:
- 可燃氣體濃度;
- 有毒燃燒產物;
- 缺氧;
- 溫度;
- 抽煙;
- 火焰訊息。
服務機器人與智慧空間
嗅覺感測在工業安全之外也具有潛力。
未來可能的應用包括:
- 室內空氣品質評估;
- 異常氣味檢測;
- 食品新鮮度識別;
- 家居氣味識別;
- 智慧家電控制;
- 醫療保健相關的感測研究。
每個應用程式都需要自己的感測器配置、資料集和演算法驗證,但基本概念是相同的:
讓機器能夠獲取僅透過視覺無法獲得的化學資訊。
建立感知-決策-行動循環
感測的最終價值不僅僅是產生更多數據。
數據必須成為機器人決策過程的一部分。
未來的機器人感測工作流程可能如下所示:
- 環境感測器不斷收集氣體和物理參數。
- 多個訊號一起分析。
- 人工智慧演算法識別異常環境模式。
- 機器人將事件與其當前位置相關聯。
- 控制系統評估風險等級。
- 機器人改變路線、執行額外檢查或發送警報。
- 資料傳輸至遠端管理平台。
這將創建一個完整的循環:
感知→分析→決策→行動
對於具身智能來說,這一點尤其重要。
能夠看到障礙物的機器人可能會避開它。
能夠檢測到看不見的氣體洩漏的機器人可能會明白,看似正常的環境實際上是不安全的。
這種差異代表了從機器人自動化到真正的環境意識的重要一步。
不同機器人平台的環境感測解決方案
沒有適合每個機器人的單一感測配置。
人形機器人、四足機器人、無人機、履帶式檢查平台和自主移動機器人可能需要完全不同的感測器組合。
因此,溫森專注於 面向應用的感測解決方案。
氣體檢測解決方案
感測器技術可以支援檢測:
- 可燃氣體;
- 有毒氣體;
- 氧;
- 二氧化碳;
- 揮發性有機化合物;
- 工業製程氣體。
這些解決方案可應用於工業檢測、緊急應變和安全監控機器人。
火焰偵測解決方案
火焰感測技術和模組可以支援:
- 消防檢查;
- 工業防火;
- 自主緊急應變;
- 高風險設備監控。
環境監測解決方案
機器人平台還可以整合:
- 溫度和濕度感測器;
- 顆粒物感測器;
- 空氣品質感知器;
- 壓力感測器。
這些參數為自主操作提供了額外的環境背景。
多感測器融合
結合多個感測維度可以讓機器人獲得更完整的環境圖。
氣體感測可以與:
- 相機;
- 光達;
- 熱成像;
- 定位;
- 聲學感測;
- 人工智慧模型。
這種多模態架構可以成為機器人在複雜環境下自主運作的重要基礎。
2026世界機器人大會對AI-NOSE產生濃厚興趣
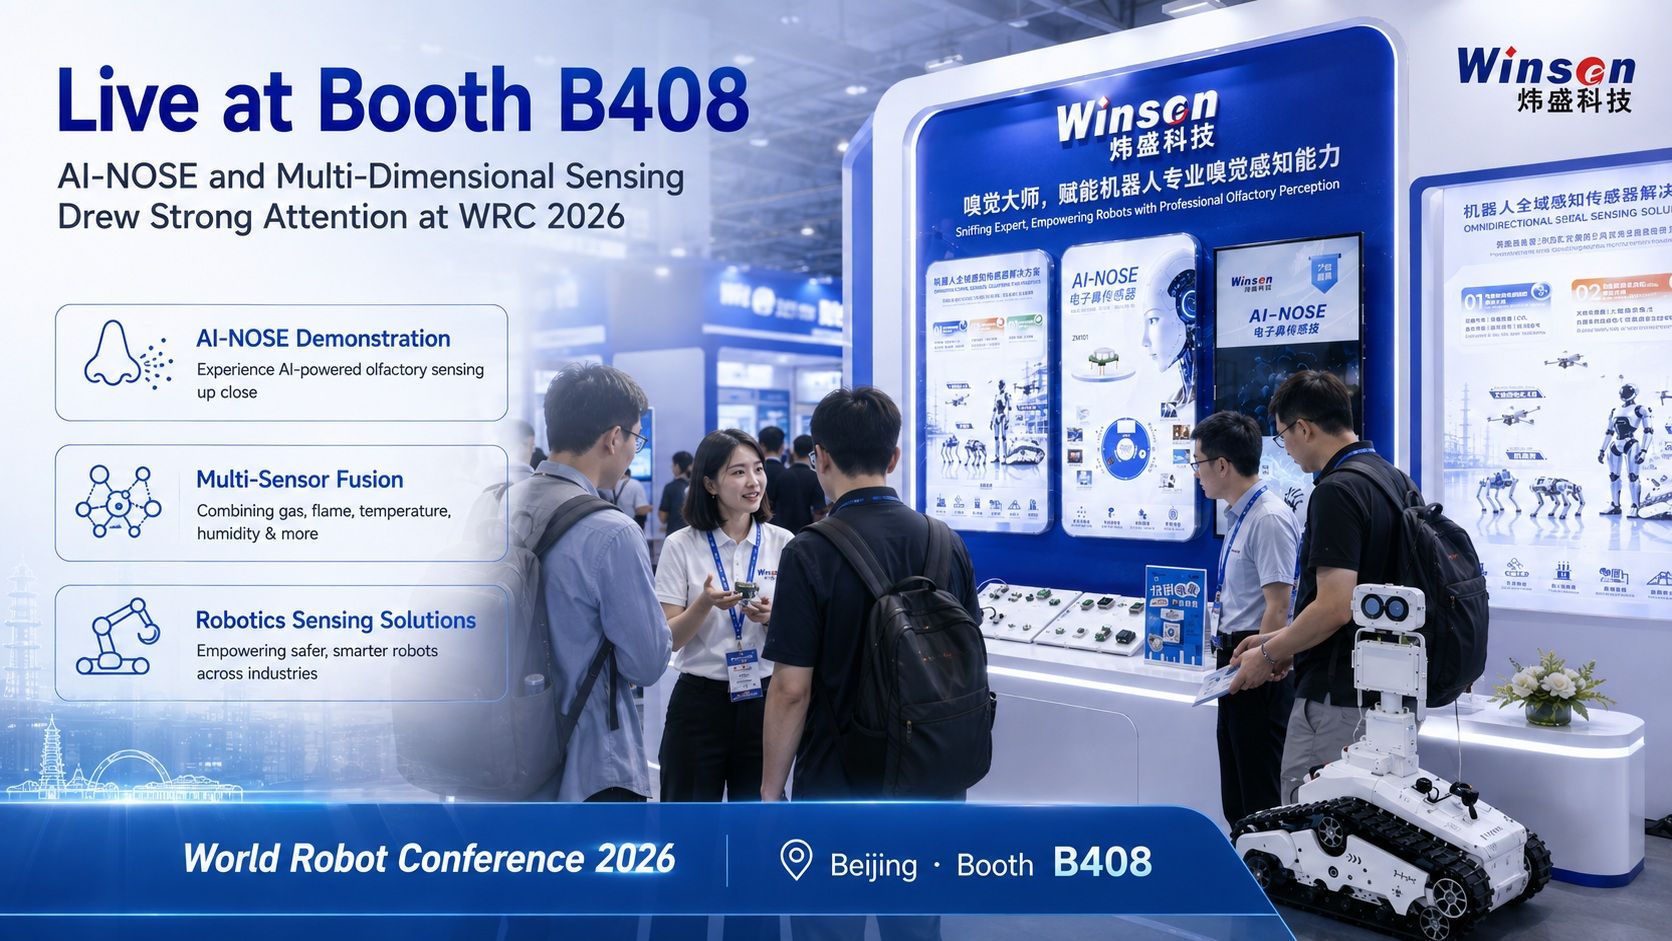
2026世界機器人大會期間,AI-NOSE及環境感測解決方案在 溫森展位B408 引起了機器人公司、工程師、研究人員和行業參觀者的濃厚興趣。
一個反覆出現的討論是氣體和氣味感測如何補充現有的機器人感知系統。
如今,許多先進的機器人已經整合:
- 相機;
- 光達;
- 力傳感器;
- 慣性感測器;
- 麥克風;
- 位置感測器。
化學和環境感知增加了另一個維度。
對於工業檢查、安全監控和服務機器人來說,這些額外資訊可以幫助機器了解原本看不見的情況。
人們對 AI-NOSE 技術日益濃厚的興趣反映了機器人產業面臨的一個更廣泛的問題:
如果機器人希望與人類在同一個物理世界中運行,那麼它們應該能夠感知這個世界的多少部分?
溫森在氣體感測方面的經驗為探索下一代機器人感知提供了技術基礎。
從演示到實際部署
2026年世界機器人大會最明顯的趨勢之一是產業向實際應用的轉變。
在實驗室中運行的機器人面臨可預測的條件。
在現實世界中工作的機器人則不然。
工廠含有灰塵、揮發性有機化合物和工業氣體。
能源設施可能含有可燃氣體或有毒氣體。
地下環境可能會缺氧。
戶外機器人面臨著不斷變化的溫度、濕度和天氣條件。
緊急場景包含煙霧、熱和危險的燃燒產物。
為了使機器人在這些環境中可靠地運行,感測系統還必須針對實際操作條件進行設計。
這就是為什麼隨著實體智慧從技術演示轉向大規模工業部署,環境感測將變得越來越重要。
幫助機器人不僅看見世界,也感知世界
下一代智慧機器人將需要越來越豐富的環境感知。
願景仍然至關重要。
但僅憑視覺無法告訴機器人周圍的空氣是否含有甲烷、硫化氫、揮發性有機化合物或異常氣味。
氣體感測器、環境感測器和人工智慧驅動的電子鼻提供了進入物理世界的另一層的途徑。
從單一氣體檢測到多感測器融合,從濃度測量到氣味模式識別,溫森不斷探索感測技術如何支持實體智慧的發展。
我們的目標很簡單:
幫助機器人不僅看到世界,更全面地感知世界。
在 2026 年世界機器人大會上認識溫森
2026年世界機器人大會將於2026年10月在北京舉行 2026 年 8 月 19 日至 23 日。
請造訪 Winsen 團隊:
B408展位
特色技術包括:
- ZM101-A 人工智慧鼻子;
- 可燃氣體感測;
- 有毒氣體感測;
- 環境監測;
- 火焰感測;
- 多感測器融合;
- 機器人環境感測解決方案。
如果您正在開發工業檢查機器人、人形機器人、四足機器人、自主平台或其他實體智慧系統,我們的工程團隊歡迎有機會討論您的環境感測需求。
探索產品: