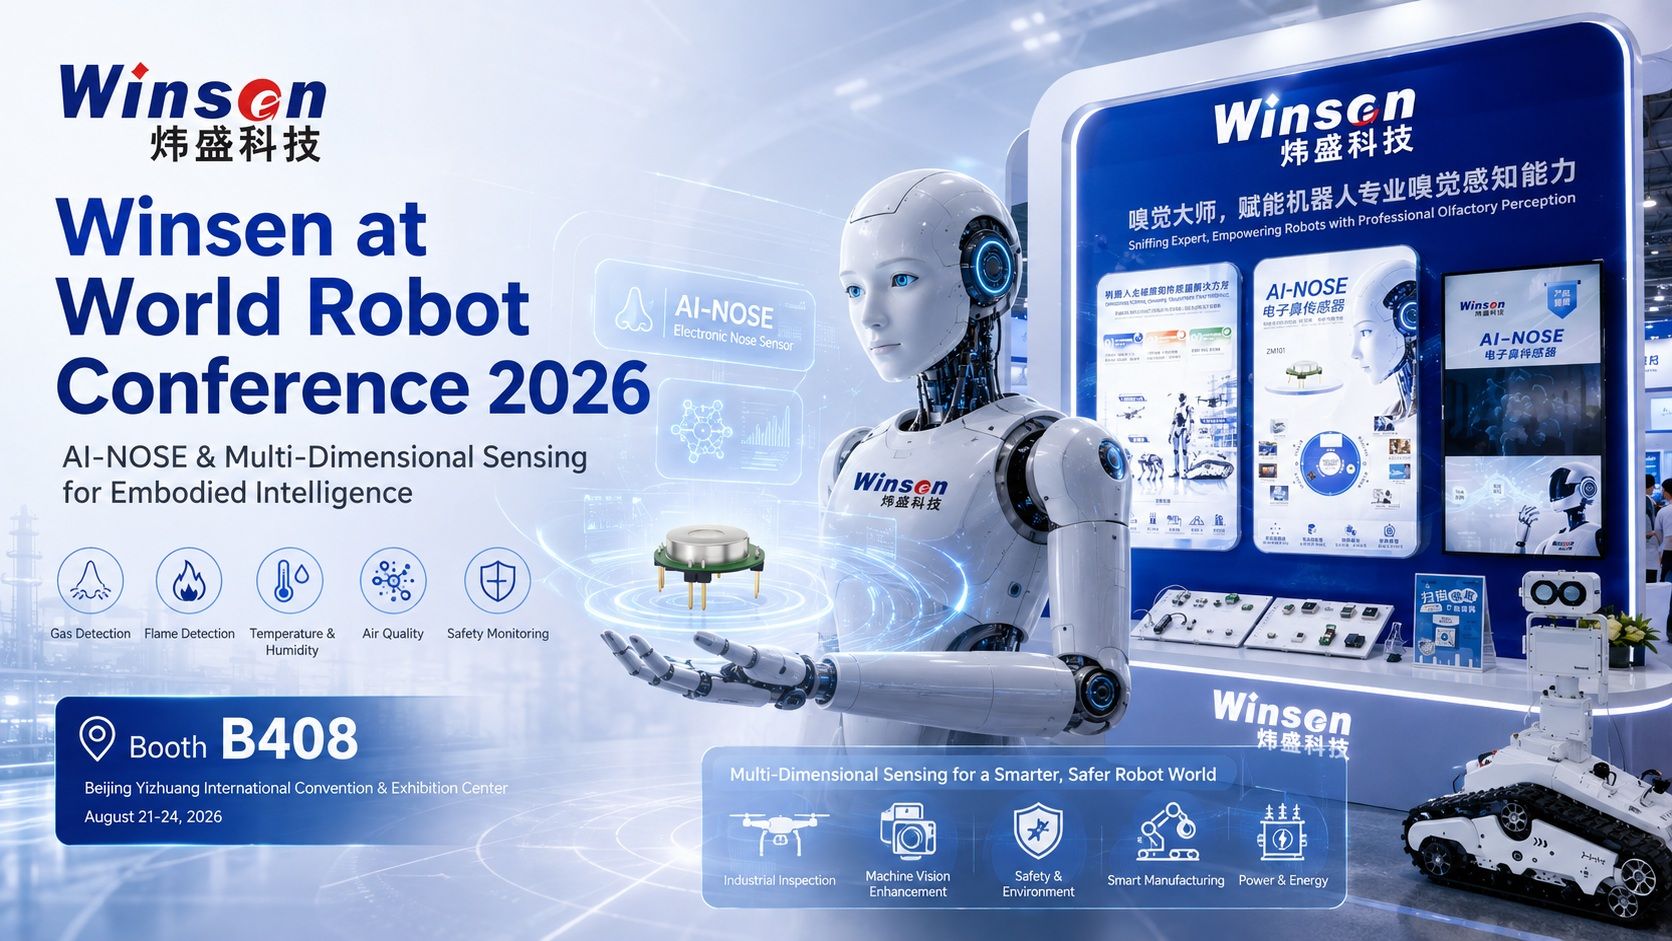
The عالمی روبوٹ کانفرنس 2026 19 اگست کو بیجنگ میں باضابطہ طور پر کھولا گیا، جس میں روبوٹکس سے متعلق 300 سے زیادہ کمپنیاں، 2,000 سے زیادہ نمائشیں اور 150 سے زیادہ پہلی مصنوعات شامل ہیں۔
ہیومنائیڈ روبوٹس اور صنعتی آٹومیشن سے لے کر خود مختار معائنہ کے پلیٹ فارمز اور مجسم ذہانت تک، اس سال کا ایونٹ روبوٹکس انڈسٹری میں ایک اہم تبدیلی کو اجاگر کرتا ہے: روبوٹ لیبارٹریوں اور مظاہروں سے آگے بڑھ رہے ہیں اور تیزی سے پیچیدہ حقیقی دنیا کے ماحول میں داخل ہو رہے ہیں۔
پر بوتھ B408, Winsen ایک ایسی صلاحیت کا مظاہرہ کر رہا ہے جو اس منتقلی کے لیے تیزی سے اہم ہوتی جا رہی ہے:
روبوٹ کے لیے ماحولیاتی سینسنگ اور ولفیٹری پرسیپشن۔
وژن روبوٹ کو دیکھنے کی اجازت دیتا ہے۔ AI ماڈلز روبوٹ کو تجزیہ کرنے اور فیصلے کرنے کی اجازت دیتے ہیں۔ لیکن جب روبوٹ فیکٹریوں، توانائی کی سہولیات، زیر زمین جگہوں، گھروں یا عوامی ماحول میں داخل ہوتے ہیں تو بہت سے اہم خطرات اور ماحولیاتی تبدیلیوں کو بصری طور پر شناخت نہیں کیا جا سکتا۔
گیس کا ارتکاز، بدبو، آکسیجن کی سطح، VOCs، ہوا کا معیار، درجہ حرارت، نمی، ذرات اور دیگر ماحولیاتی پیرامیٹرز سبھی ایسی معلومات فراہم کرتے ہیں جو اکیلے کیمرے نہیں پکڑ سکتے۔
یہ وہ جگہ ہے جہاں گیس سینسنگ، ماحولیاتی نگرانی اور AI سے چلنے والی ولفیکٹری سینسنگ مجسم ذہانت میں ایک نئی جہت کا اضافہ کر سکتی ہے۔
بصارت سے پرے: کیوں روبوٹ کو زیادہ ماحولیاتی سینسنگ کی ضرورت ہے۔
روبوٹ تیزی سے ایسے ماحول میں تعینات کیے جا رہے ہیں جو متحرک، غیر متوقع اور بعض اوقات خطرناک ہوتے ہیں۔
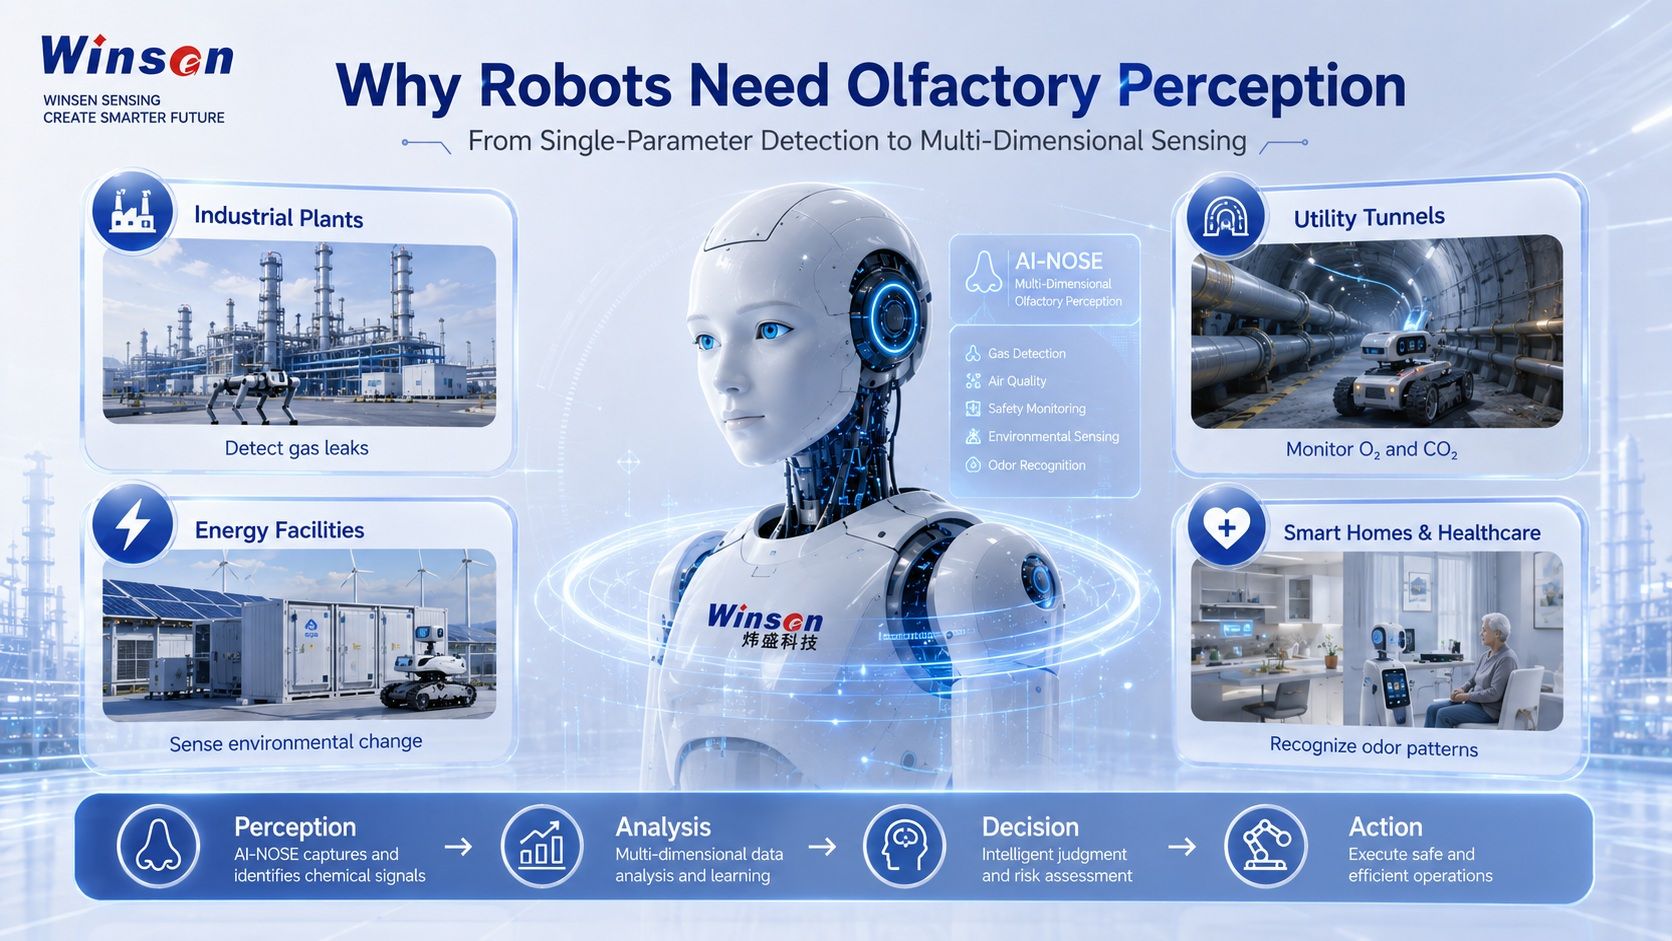
کیمیکل پلانٹ میں داخل ہونے والے صنعتی معائنہ والے روبوٹ کو سامان تک پہنچنے سے پہلے آتش گیر یا زہریلی گیسوں کا پتہ لگانے کی ضرورت پڑ سکتی ہے۔
زیر زمین یوٹیلیٹی ٹنل میں کام کرنے والے روبوٹ کو آکسیجن کی کمی، CO₂ کی غیر معمولی سطح یا خطرناک گیس کے جمع ہونے کی نشاندہی کرنے کی ضرورت پڑ سکتی ہے۔
توانائی کی سہولت میں ایک خود مختار پلیٹ فارم کو درجہ حرارت، نمی، ذرات اور گیس کے حالات کی مسلسل نگرانی کرنے کی ضرورت پڑ سکتی ہے۔
گھروں، صحت کی دیکھ بھال کے ماحول اور تجارتی جگہوں پر کام کرنے والے سروس روبوٹس کو بالآخر ہوا کے معیار کی تبدیلیوں، غیر معمولی بدبو یا مخصوص بو کے نمونوں میں فرق کرنے کی ضرورت پڑ سکتی ہے۔
ان ایپلی کیشنز کے لیے روبوٹ کی ضرورت ہوتی ہے کہ وہ شکل، فاصلے، رنگ اور آواز سے ماورا معلومات کو سمجھیں۔
مجسم ذہانت کے لیے، ماحولیاتی سینسنگ میں شامل ہو سکتے ہیں:
- آتش گیر گیس کا پتہ لگانا؛
- زہریلی اور خطرناک گیس کی نگرانی؛
- آکسیجن کی حراستی کی نگرانی؛
- CO₂ کا پتہ لگانا؛
- VOC اور بدبو کا احساس؛
- درجہ حرارت اور نمی؛
- ذرات اور ہوا کا معیار؛
- دباؤ سینسنگ؛
- شعلہ اور آگ سے متعلقہ سینسنگ۔
ان پیرامیٹرز کو وژن، پوزیشننگ، AI ماڈلز اور موشن کنٹرول کے ساتھ جوڑ کر، روبوٹ اپنے اردگرد کے ماحول کی مزید مکمل تفہیم پیدا کر سکتے ہیں۔
سنگل سینسر کی کھوج سے لے کر ملٹی ڈائمینشنل پرسیپشن تک
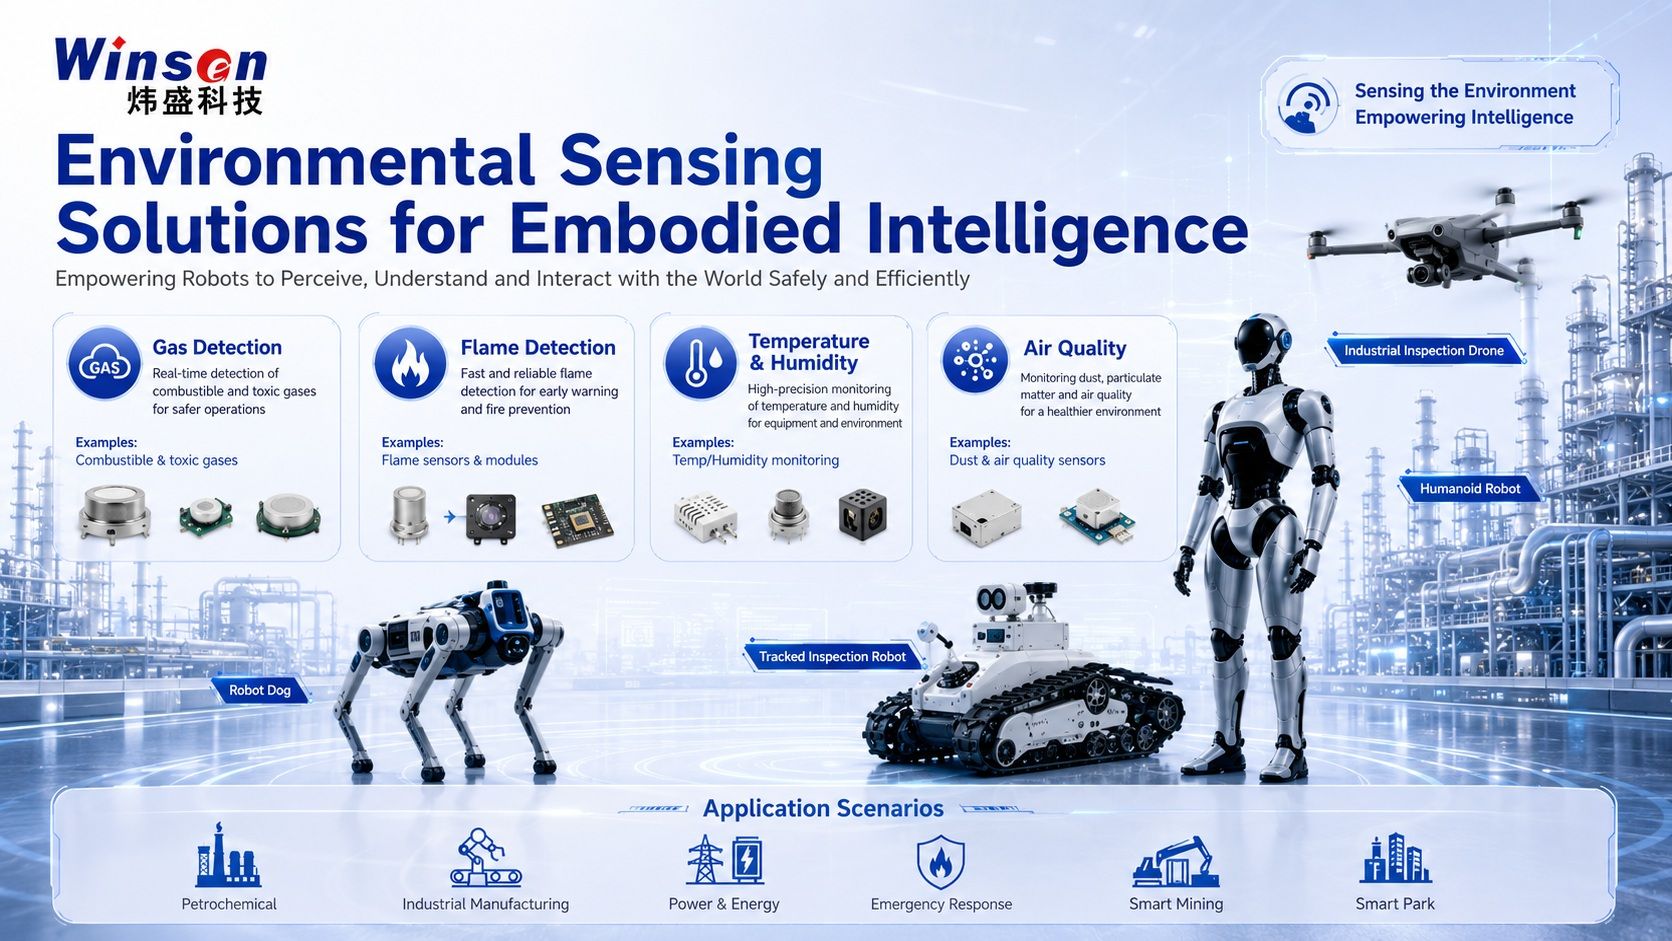
روایتی سینسنگ سسٹم اکثر ایک سوال کے ارد گرد ڈیزائن کیے جاتے ہیں:
کیا کوئی خاص گیس موجود ہے؟
جیسے جیسے روبوٹک ایپلی کیشنز زیادہ پیچیدہ ہوتی جا رہی ہیں، سوالات بدل رہے ہیں۔
روبوٹ کو تعین کرنے کی ضرورت ہو سکتی ہے:
- کیا ارد گرد کا ماحول بدل رہا ہے؟
- کیا تبدیلی ممکنہ حفاظتی خطرے کی نشاندہی کرتی ہے؟
- کیا متعدد ماحولیاتی پیرامیٹرز بیک وقت بدل رہے ہیں؟
- کیا گیس یا بدبو کا نمونہ پہلے سیکھی گئی حالت سے میل کھاتا ہے؟
- کیا روبوٹ کو کام جاری رکھنا چاہیے، مزید تفتیش کرنی چاہیے یا الارم کو متحرک کرنا چاہیے؟
یہ ڈرائیونگ سینسنگ ٹیکنالوجی سے ہے۔ ملٹی سینسر فیوژن اور ماحولیاتی تفہیم کی طرف سنگل پیرامیٹر کا پتہ لگانا.
Winsen ماحولیاتی ادراک کے متعدد جہتوں کا احاطہ کرنے والی سینسر ٹیکنالوجیز فراہم کرتا ہے، بشمول آتش گیر گیسیں، زہریلی گیسیں، CO₂، VOCs، بدبو، آکسیجن، درجہ حرارت، نمی، ذرات، دباؤ اور شعلے کا پتہ لگانا۔
روبوٹ کی ایپلی کیشن اور آپریٹنگ ماحول کے مطابق مختلف سینسرز کو جوڑا جا سکتا ہے۔
مثال کے طور پر، ایک صنعتی معائنہ روبوٹ یکجا ہو سکتا ہے:
CH₄ + CO + H₂S + O₂ + درجہ حرارت/نمی
جبکہ اندرونی ماحولیاتی معیار پر توجہ مرکوز کرنے والا سروس روبوٹ ضم ہو سکتا ہے:
CO₂ + VOC + بدبو کا احساس + ذرات + درجہ حرارت / نمی
مقصد صرف مزید سینسر نصب کرنا نہیں ہے۔
مقصد روبوٹ کو بہتر فیصلے کرنے کے لیے درکار ماحولیاتی معلومات فراہم کرنا ہے۔
ZM101-A AI-NOSE: مشینوں کو سونگھنے کا احساس دینا
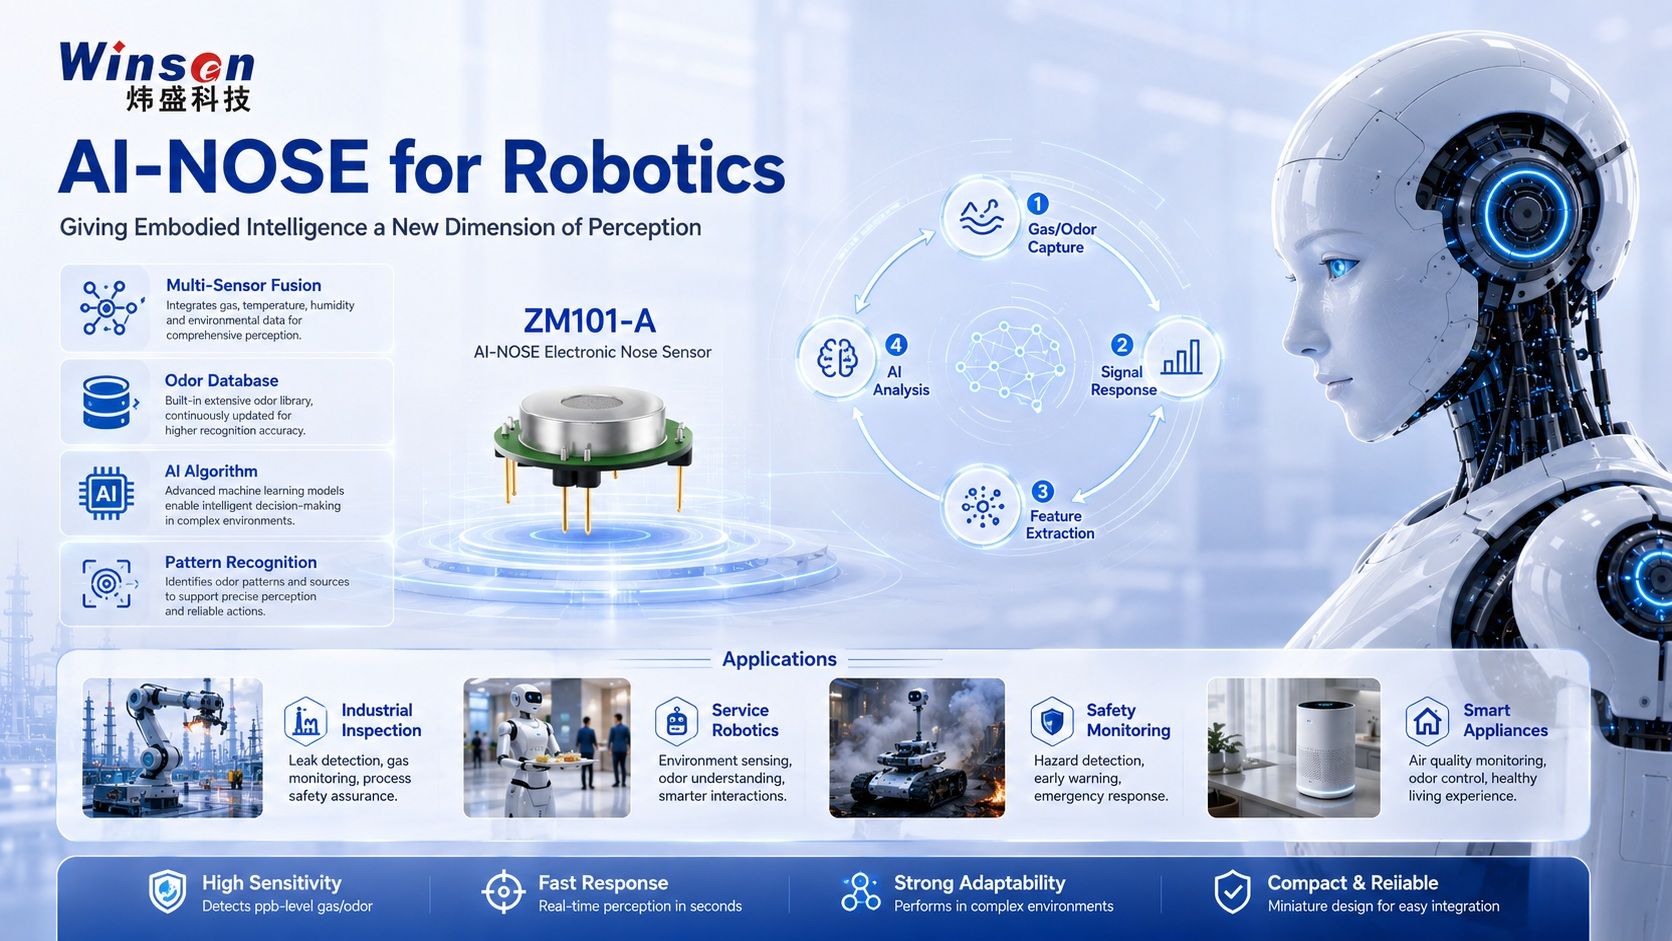
ونسن بوتھ پر خاص توجہ مبذول کرنے والی مصنوعات میں سے ایک ہے۔ ZM101-A AI-NOSE.
ZM101-A ایک ذہین الیکٹرانک نوز سینسر پلیٹ فارم ہے جو ملٹی چینل MEMS گیس سینسر اری پر مبنی ہے۔
ایک گیس کے ارتکاز کی قدر پر انحصار کرنے کے بجائے، نظام متعدد سینسنگ چینلز کی مشترکہ ردعمل کی خصوصیات کا تجزیہ کرتا ہے۔
ایک عام AI-NOSE ورک فلو کی نمائندگی اس طرح کی جا سکتی ہے:
بدبو / گیس کی نمائش → ملٹی چینل سینسر رسپانس → فیچر نکالنا → AI ماڈل تجزیہ → پیٹرن کی شناخت
یہ روایتی گیس کا پتہ لگانے سے ایک راستہ بناتا ہے۔ پیچیدہ گند کی شناخت اور کیمیائی تاثر.
ملٹی چینل MEMS سینسر سرنی
ZM101-A چھ MEMS سینسنگ یونٹس کو مربوط کرتا ہے اور ٹارگٹ ایپلی کیشن کے مطابق مختلف چینل کے امتزاج کو سپورٹ کر سکتا ہے۔
دستیاب سینسنگ جہتوں میں گیسیں شامل ہیں جیسے:
- NH₃;
- VOCs؛
- NO₂؛
- H₂S؛
- CO;
- CH₄
ایک سے زیادہ سینسر ردعمل ایک خصوصیت کا نمونہ یا "گند فنگر پرنٹ" بناتے ہیں جس کا الگورتھم کے ذریعے تجزیہ کیا جا سکتا ہے۔
AI پر مبنی پیٹرن کی شناخت
الیکٹرانک ناک کی اصل قیمت صرف چھ الگ الگ گیس ریڈنگز کو اکٹھا کرنا نہیں ہے۔
فیچر نکالنے، تربیتی ڈیٹاسیٹس اور AI ماڈلز کے ساتھ سینسر-ارے سگنلز کو ملا کر، نظام کو خصوصیت کی گیس یا بدبو کے نمونوں کو پہچاننے کے لیے تیار کیا جا سکتا ہے۔
یہ ایپلیکیشنز کو یہاں سے منتقل کرنے کے قابل بناتا ہے:
"ایک گیس کتنی ہے؟"
کی طرف:
"میں کس قسم کی بدبو یا کیمیائی نمونہ محسوس کر رہا ہوں؟"
ذہین آلات کے لیے کومپیکٹ انٹیگریشن
ZM101-A کو ذہین ٹرمینلز اور سینسنگ سسٹم میں انضمام کے لیے ڈیزائن کیا گیا ہے۔
اس کا کمپیکٹ فن تعمیر اسے تحقیق اور ترقی کے لیے موزوں بناتا ہے جس میں شامل ہیں:
- مجسم ذہانت؛
- صنعتی روبوٹ؛
- سمارٹ آلات؛
- ماحولیاتی نگرانی؛
- آٹوموٹو سینسنگ؛
- گند کی شناخت کے نظام؛
- AI پر مبنی گیس کا تجزیہ۔
مصنوعات کی تفصیلی معلومات کے لیے، ملاحظہ کریں۔ ZM101-A AI-NOSE پروڈکٹ کا صفحہ.
AI-NOSE ٹیکنالوجی روبوٹکس کے لیے کیا قابل بنا سکتی ہے؟
ولفیکٹری سینسنگ روبوٹکس میں اب بھی ایک ابھرتی ہوئی صلاحیت ہے، لیکن یہ ایپلیکیشن کی بہت سی امید افزا سمتوں کو کھولتی ہے۔
صنعتی معائنہ روبوٹ
صنعتی معائنہ کرنے والے روبوٹ کو گیس کے اخراج اور ماحولیاتی اسامانیتاوں کا سامنا ہو سکتا ہے جن کی بصری طور پر شناخت کرنا ناممکن ہے۔
ایک الیکٹرانک ناک یا ملٹی گیس سینسنگ سسٹم ممکنہ طور پر مدد کر سکتا ہے:
- آتش گیر گیس کا معائنہ؛
- زہریلی گیس کا پتہ لگانا؛
- VOC غیر معمولی نگرانی؛
- پروسیس گیس کی شناخت؛
- گیس کے مشتبہ ذرائع کی تحقیقات۔
روبوٹ پوزیشننگ کے ساتھ مل کر، سینسنگ ڈیٹا کو بھی مخصوص جگہ پر نقشہ بنایا جا سکتا ہے۔
اس سے روبوٹ کے لیے نہ صرف یہ بتانا ممکن ہو جاتا ہے کہ گیس کی غیر معمولی حالت موجود ہے، بلکہ اس کی نشاندہی بھی کر سکتا ہے۔ جہاں اس کا پتہ چلا.
اسمارٹ کان کنی اور زیر زمین معائنہ
کانوں، سرنگوں اور زیر زمین افادیت کی جگہیں تیزی سے بدلتے ہوئے ماحولیاتی حالات پر مشتمل ہو سکتی ہیں۔
ماحولیاتی سینسر سے لیس روبوٹ پیرامیٹرز کی نگرانی کر سکتے ہیں جیسے:
- CH₄;
- CO;
- H₂S؛
- O₂؛
- CO₂؛
- درجہ حرارت
- نمی
یہ خود مختار پلیٹ فارمز کو اہلکاروں کے داخل ہونے سے پہلے ممکنہ طور پر خطرناک علاقوں کا معائنہ کرنے کی اجازت دیتا ہے۔
توانائی اور بجلی کی سہولیات
معائنہ کرنے والے روبوٹ تیزی سے بجلی گھروں، سب سٹیشنوں، توانائی ذخیرہ کرنے کی سہولیات اور صنعتی انفراسٹرکچر میں استعمال ہو رہے ہیں۔
ماحولیاتی سینسنگ بصارت اور تھرمل امیجنگ کو ان سے متعلق معلومات کے ساتھ مکمل کر سکتی ہے:
- غیر معمولی گیس کی رہائی؛
- ہوا کے معیار میں تبدیلی؛
- گلنے والی گیسیں؛
- دھواں یا ابتدائی آگ کے سگنل؛
- درجہ حرارت اور نمی.
ایمرجنسی اور فائر رسپانس
آگ اور ہنگامی ماحول میں اکثر پوشیدہ خطرات ہوتے ہیں۔
گیس، دھواں، شعلہ اور ماحولیاتی سینسرز کو مربوط کرنے والے روبوٹ ہنگامی عملے کے خطرناک علاقے میں داخل ہونے سے پہلے دور سے معلومات اکٹھا کرنے میں مدد کر سکتے ہیں۔
اس میں شامل ہوسکتا ہے:
- آتش گیر گیس کی حراستی؛
- زہریلا دہن کی مصنوعات؛
- آکسیجن کی کمی؛
- درجہ حرارت
- دھواں
- شعلہ معلومات.
سروس روبوٹ اور اسمارٹ اسپیس
اولفیکٹری سینسنگ میں صنعتی حفاظت سے باہر بھی صلاحیت موجود ہے۔
ممکنہ مستقبل کی درخواستوں میں شامل ہیں:
- اندرونی ہوا کے معیار کی تشخیص؛
- غیر معمولی بدبو کا پتہ لگانا؛
- کھانے کی تازگی کی شناخت؛
- گھریلو بدبو کی شناخت؛
- سمارٹ آلات کنٹرول؛
- صحت کی دیکھ بھال سے متعلق سینسنگ ریسرچ۔
ہر ایپلیکیشن کو اپنے سینسر کنفیگریشن، ڈیٹاسیٹ اور الگورتھم کی توثیق کی ضرورت ہوتی ہے، لیکن بنیادی تصور ایک ہی ہے:
مشینوں کو کیمیائی معلومات تک رسائی دیں جو صرف بصارت سے حاصل نہیں کی جا سکتیں۔
تصور – فیصلہ – ایکشن لوپ کی تعمیر
سینسنگ کی حتمی قدر صرف زیادہ ڈیٹا پیدا کرنا نہیں ہے۔
ڈیٹا کو روبوٹ کے فیصلہ سازی کے عمل کا حصہ بننا چاہیے۔
مستقبل میں روبوٹک سینسنگ ورک فلو اس طرح نظر آ سکتا ہے:
- ماحولیاتی سینسر گیس اور جسمانی پیرامیٹرز کو مسلسل جمع کرتے ہیں۔
- متعدد سگنلز کا ایک ساتھ تجزیہ کیا جاتا ہے۔
- AI الگورتھم ایک غیر معمولی ماحولیاتی پیٹرن کی نشاندہی کرتے ہیں۔
- روبوٹ ایونٹ کو اس کے موجودہ مقام سے جوڑتا ہے۔
- کنٹرول سسٹم خطرے کی سطح کا اندازہ کرتا ہے۔
- روبوٹ اپنا راستہ بدلتا ہے، اضافی معائنہ کرتا ہے یا الارم بھیجتا ہے۔
- ڈیٹا کو ریموٹ مینجمنٹ پلیٹ فارم پر منتقل کیا جاتا ہے۔
یہ ایک مکمل لوپ بناتا ہے:
تاثر → تجزیہ → فیصلہ → عمل
مجسم ذہانت کے لیے، یہ خاص طور پر اہم ہے۔
ایک روبوٹ جو رکاوٹ کو دیکھ سکتا ہے اس سے بچ سکتا ہے۔
ایک روبوٹ جو غیر مرئی گیس کے اخراج کا پتہ لگا سکتا ہے وہ سمجھ سکتا ہے کہ بظاہر عام ماحول درحقیقت غیر محفوظ ہے۔
یہ فرق روبوٹک آٹومیشن سے حقیقی ماحولیاتی آگاہی کی طرف ایک اہم قدم کی نمائندگی کرتا ہے۔
مختلف روبوٹ پلیٹ فارمز کے لیے ماحولیاتی سینسنگ حل
ہر روبوٹ کے لیے کوئی واحد سینسنگ کنفیگریشن موزوں نہیں ہے۔
ایک ہیومنائیڈ روبوٹ، کواڈروپڈ روبوٹ، UAV، ٹریکڈ انسپیکشن پلیٹ فارم اور خود مختار موبائل روبوٹ کو بالکل مختلف سینسر کے امتزاج کی ضرورت پڑ سکتی ہے۔
ونسن اس لیے توجہ مرکوز کرتا ہے۔ درخواست پر مبنی سینسنگ حل.
گیس کا پتہ لگانے کے حل
سینسر ٹیکنالوجیز کا پتہ لگانے میں مدد کر سکتے ہیں:
- آتش گیر گیسیں؛
- زہریلی گیسوں؛
- آکسیجن
- CO₂؛
- VOCs؛
- صنعتی عمل گیس.
یہ حل صنعتی معائنہ، ہنگامی ردعمل اور حفاظت کی نگرانی کرنے والے روبوٹس پر لاگو کیے جا سکتے ہیں۔
شعلے کا پتہ لگانے کے حل
شعلہ سینسنگ ٹیکنالوجیز اور ماڈیول سپورٹ کر سکتے ہیں:
- آگ کا معائنہ؛
- صنعتی آگ کی روک تھام؛
- خود مختار ہنگامی ردعمل؛
- اعلی خطرے کے سامان کی نگرانی.
ماحولیاتی نگرانی کے حل
روبوٹک پلیٹ فارم بھی ضم کر سکتے ہیں:
- درجہ حرارت اور نمی سینسر؛
- ذرات کے مادے کے سینسر؛
- ہوا کے معیار کے سینسر؛
- دباؤ سینسر.
یہ پیرامیٹرز خود مختار آپریشن کے لیے اضافی ماحولیاتی تناظر فراہم کرتے ہیں۔
ملٹی سینسر فیوژن
کئی سینسنگ جہتوں کو یکجا کرنے سے روبوٹ کو زیادہ مکمل ماحولیاتی تصویر حاصل کرنے کی اجازت ملتی ہے۔
گیس سینسنگ کے ساتھ مل کر کیا جا سکتا ہے:
- کیمرے
- LiDAR;
- تھرمل امیجنگ؛
- پوزیشننگ
- صوتی سینسنگ؛
- اے آئی ماڈلز۔
اس قسم کا ملٹی ماڈل فن تعمیر پیچیدہ ماحول میں خود مختاری سے کام کرنے والے روبوٹس کے لیے ایک اہم بنیاد بن سکتا ہے۔
عالمی روبوٹ کانفرنس 2026 میں AI-NOSE میں زبردست دلچسپی
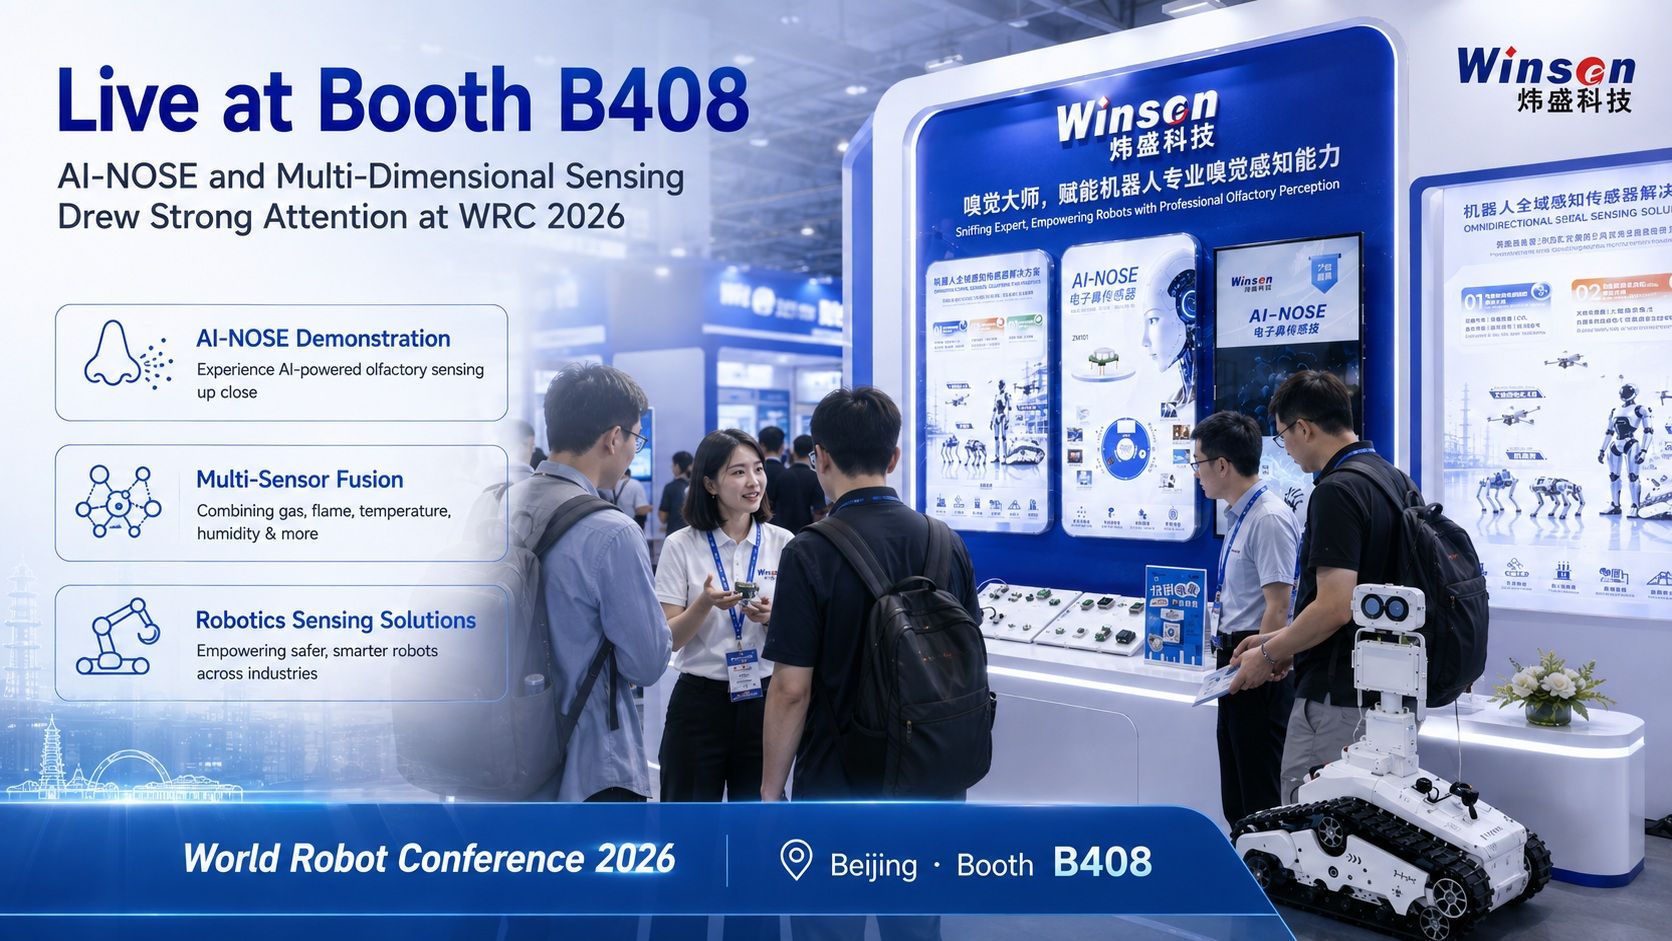
عالمی روبوٹ کانفرنس 2026 کے دوران، AI-NOSE اور ماحولیاتی سینسنگ سلوشنز پر دکھائے گئے ونسن بوتھ B408 روبوٹکس کمپنیوں، انجینئرز، محققین اور صنعت کے زائرین کی طرف سے زبردست دلچسپی حاصل کی ہے۔
ایک بار بار چلنے والی بحث یہ ہے کہ گیس اور بو سینسنگ موجودہ روبوٹ پرسیپشن سسٹم کی تکمیل کیسے کر سکتی ہے۔
آج، بہت سے جدید روبوٹ پہلے سے ہی مربوط ہیں:
- کیمرے
- LiDAR;
- فورس سینسر؛
- inertial سینسر؛
- مائکروفونز؛
- پوزیشن سینسر.
کیمیائی اور ماحولیاتی تصور ایک اور جہت کا اضافہ کرتا ہے۔
صنعتی معائنہ، حفاظتی نگرانی اور سروس روبوٹکس کے لیے، یہ اضافی معلومات مشینوں کو ان حالات کو سمجھنے میں مدد دے سکتی ہے جو بصورت دیگر پوشیدہ ہیں۔
AI-NOSE ٹیکنالوجی میں بڑھتی ہوئی دلچسپی روبوٹکس انڈسٹری کو درپیش ایک وسیع سوال کی عکاسی کرتی ہے:
اگر روبوٹ سے توقع کی جاتی ہے کہ وہ اسی جسمانی دنیا میں کام کریں گے جیسے انسان، تو وہ اس دنیا کا کتنا حصہ سمجھ سکیں گے؟
گیس سینسنگ میں Winsen کا تجربہ روبوٹک ادراک کی اس اگلی نسل کو تلاش کرنے کے لیے ایک تکنیکی بنیاد فراہم کرتا ہے۔
مظاہرے سے حقیقی دنیا کی تعیناتی تک
عالمی روبوٹ کانفرنس 2026 میں سب سے واضح رجحانات میں سے ایک صنعت کا عملی ایپلی کیشنز کی طرف تبدیلی ہے۔
ایک لیبارٹری میں کام کرنے والے روبوٹ کو پیش قیاسی حالات کا سامنا کرنا پڑتا ہے۔
حقیقی دنیا میں کام کرنے والا روبوٹ ایسا نہیں کرتا۔
فیکٹریوں میں دھول، VOCs اور صنعتی گیسیں ہوتی ہیں۔
توانائی کی سہولیات میں آتش گیر یا زہریلی گیسیں ہوسکتی ہیں۔
زیر زمین ماحول میں آکسیجن کی کمی ہو سکتی ہے۔
آؤٹ ڈور روبوٹ کو بدلتے ہوئے درجہ حرارت، نمی اور موسمی حالات کا سامنا کرنا پڑتا ہے۔
ہنگامی مناظر میں دھواں، گرمی اور مضر دہن مصنوعات شامل ہیں۔
روبوٹ کے لیے ان ماحول میں قابل اعتماد طریقے سے کام کرنے کے لیے، سینسنگ سسٹم کو بھی حقیقی آپریٹنگ حالات کے لیے ڈیزائن کیا جانا چاہیے۔
یہی وجہ ہے کہ ماحولیاتی سینسنگ تیزی سے اہم ہوتی جائے گی کیونکہ مجسم ذہانت ٹیکنالوجی کے مظاہروں سے بڑے پیمانے پر صنعتی تعیناتی کی طرف بڑھ رہی ہے۔
روبوٹ کی مدد کرنا نہ صرف دنیا کو دیکھنے بلکہ اس کا احساس کرنے میں
ذہین روبوٹس کی اگلی نسل کو تیزی سے بھرپور ماحولیاتی تاثر کی ضرورت ہوگی۔
ویژن ضروری رہے گا۔
لیکن صرف بصارت ہی روبوٹ کو یہ نہیں بتا سکتی کہ آیا ارد گرد کی ہوا میں میتھین، ہائیڈروجن سلفائیڈ، VOCs یا غیر معمولی بدبو ہے۔
گیس سینسرز، ماحولیاتی سینسرز اور AI سے چلنے والے الیکٹرانک ناک طبعی دنیا کی ایک اور تہہ تک رسائی فراہم کرتے ہیں۔
سنگل گیس کی کھوج سے لے کر ملٹی سینسر فیوژن تک، اور ارتکاز کی پیمائش سے لے کر گند پیٹرن کی شناخت تک، ونسن اس بات کی تلاش جاری رکھے ہوئے ہے کہ سینسنگ ٹیکنالوجی کس طرح مجسم ذہانت کی ترقی میں معاون ثابت ہو سکتی ہے۔
ہمارا مقصد آسان ہے:
روبوٹس کو نہ صرف دنیا دیکھنے میں مدد کریں بلکہ اسے مکمل طور پر محسوس کریں۔
ورلڈ روبوٹ کانفرنس 2026 میں ونسن سے ملیں۔
عالمی روبوٹ کانفرنس 2026 سے بیجنگ میں منعقد ہو رہی ہے۔ اگست 19–23، 2026.
Winsen ٹیم کو یہاں دیکھیں:
بوتھ B408
نمایاں ٹیکنالوجیز میں شامل ہیں:
- ZM101-A AI-NOSE؛
- آتش گیر گیس سینسنگ؛
- زہریلی گیس سینسنگ؛
- ماحولیاتی نگرانی؛
- شعلہ سینسنگ؛
- ملٹی سینسر فیوژن؛
- روبوٹک ماحولیاتی سینسنگ حل۔
اگر آپ صنعتی معائنہ کرنے والا روبوٹ، ہیومنائیڈ روبوٹ، کواڈروپڈ روبوٹ، خود مختار پلیٹ فارم یا دیگر مجسم انٹیلی جنس سسٹم تیار کر رہے ہیں، تو ہماری انجینئرنگ ٹیم آپ کے ماحولیاتی سینسنگ کی ضروریات پر بات کرنے کے موقع کا خیرمقدم کرتی ہے۔
مصنوعات کو دریافت کریں: